MotrixSim
Technical Report
让物理交互成为可规模化生成的学习资源
目录 / Contents
1认识 MotrixSim
AI 正在从数字世界走向物理世界。汽车、工业装备、工程机械与机器人,正在从执行预设程序的设备,走向能够感知环境、调整决策并持续改进行为的智能系统。它们的形态和任务各不相同,却面对同一个挑战:如何在复杂、多变且试错成本高昂的现实世界中,获得可靠的行动能力。
仿真的角色也随之扩展。过去,仿真主要用于回答“这个结构是否可靠”“这辆车在该工况下如何响应”“这套控制方案是否满足要求”——人提出设计,仿真帮助人分析和验证。物理 AI——即需要通过感知、决策和控制作用于物理世界的智能系统——带来了另一种使用方式:智能系统在虚拟环境中反复尝试,在不同载荷、摩擦、地形和扰动下积累交互经验,通过合成观测训练感知、通过物理反馈改进行为,并在部署之前探索危险、罕见或高成本的工况。仿真不再只是智能系统开发完成后的考场,也开始成为其能力形成过程中的训练场。 这要求仿真同时具备可信的物理交互、高效的计算和多模态的环境反馈。
MotrixSim 围绕这一需求构建面向物理 AI 的仿真基础设施:通过精细接触、复杂几何与多体动力学描述动作的物理后果,通过 CPU/GPU 并行计算扩大测试与学习的规模,通过视觉、几何感知和触觉连接环境观测与行为反馈。其目标不只是让一个虚拟场景运行起来,而是让物理交互能够被反复生成、系统探索,并用于智能系统的训练、验证与优化。
支撑这一切的,仍是物理仿真中准确性与计算效率的平衡:更精细的几何、更复杂的接触和更严格的数值求解,通常意味着更高的计算成本,而不同行业、不同任务对这一平衡的要求并不相同。只追求精度,可能限制训练与迭代速度;只追求吞吐,则可能丢失决定任务成败的物理细节。 我们关注的不只是每秒能够推进多少仿真步,而是在有限的计算预算内,能够提供多少对目标任务有价值的物理交互——从机器人操作到车辆控制,从工业机构到工程装备,降低物理经验的获取成本,让更多高成本、高风险的探索先在虚拟世界中完成。
2物理仿真
2.1多体动力学
多体动力学描述的是多个刚体通过关节连接后形成的整体运动。 从人形与四足机器人,到机械臂、灵巧手和工程机械,MotrixSim 可用于建模和仿真它们的整体运动。一个关节的动作、一次接触或负载变化,都可能通过关节连接影响其他部件的姿态与受力。
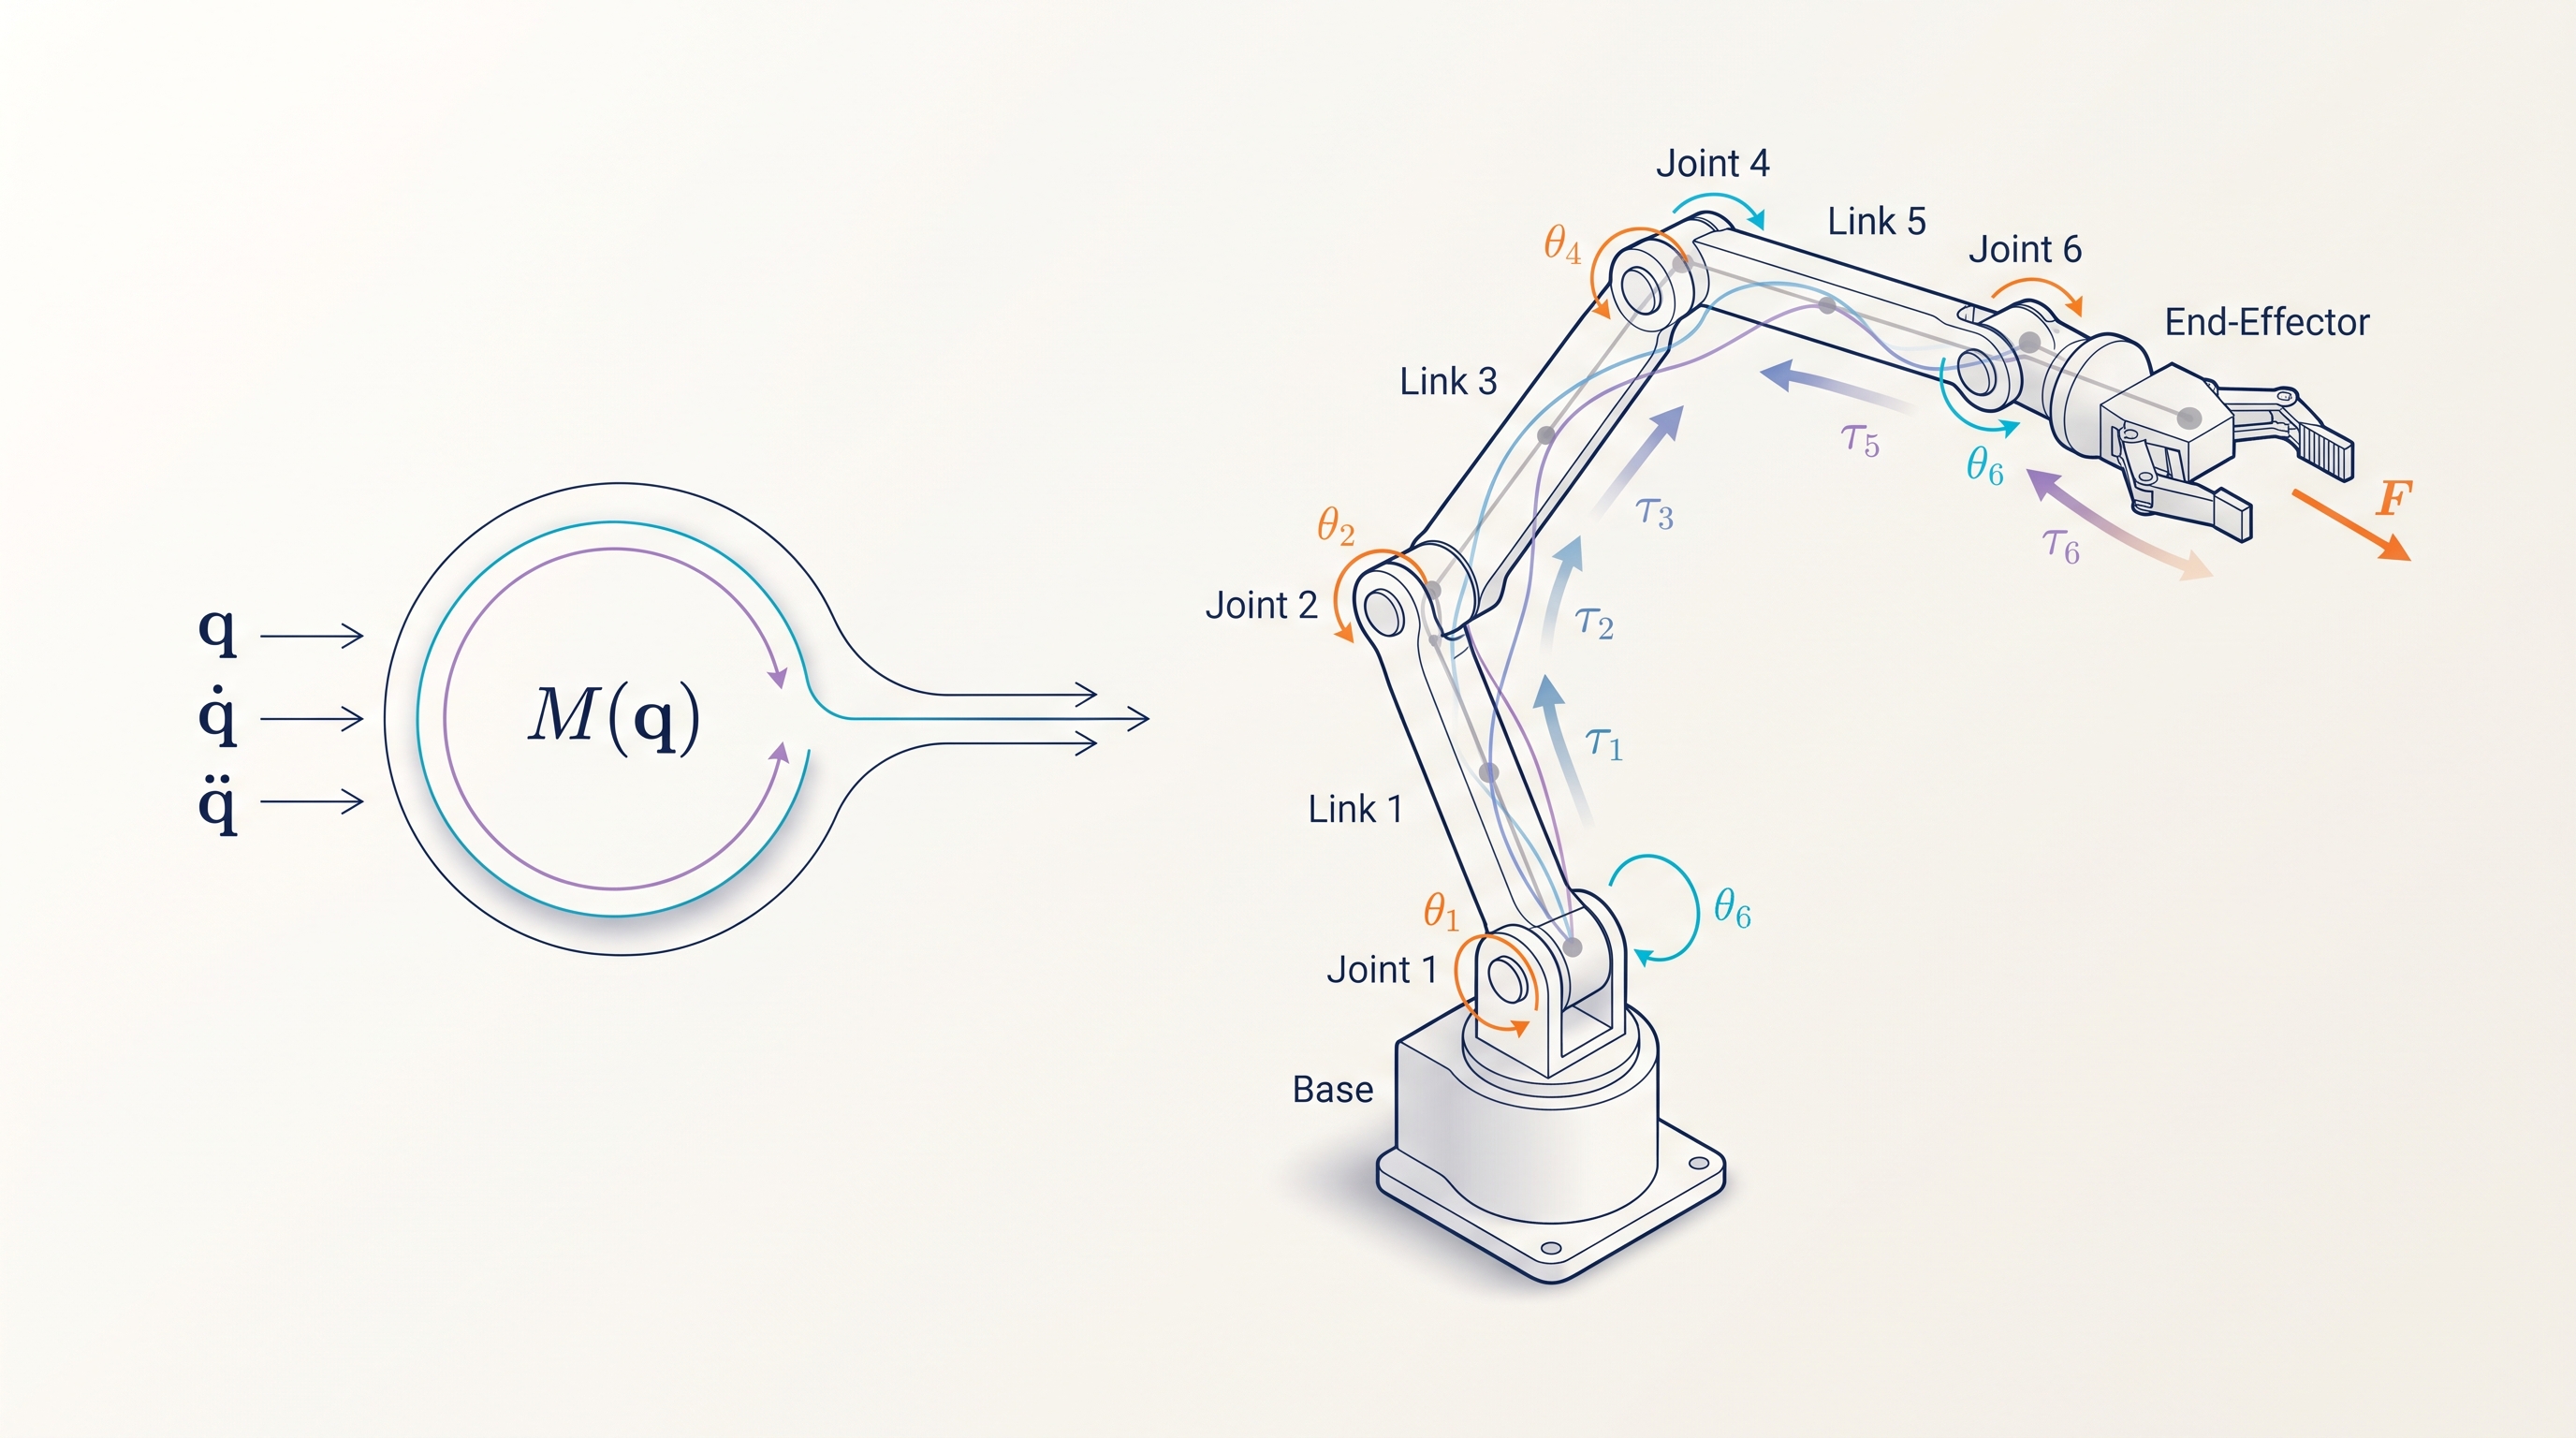
多体动力学的关键,不是分别推进每个部件,而是把整套关节系统作为一个耦合的整体求解。 MotrixSim 用广义坐标描述各关节允许的运动,用质量矩阵表示不同部件和关节之间的惯性耦合,再将重力、驱动、阻尼、接触和外部扰动统一映射为作用在系统上的广义力。一个关节的动作或一次接触产生的力,因而会通过动力学耦合传递到其他部件。
关节约束会直接进入同一个求解过程。 在每个仿真步中,求解器同时处理关节连接、关节限位、接触和摩擦等约束,计算满足这些约束所需的广义冲量或约束力。这样,关节运动不是先独立积分、再用几何修正强行拉回,而是在动力学求解中保持关节允许的相对运动;闭链机构的装配关系也能随驱动和外部受力共同响应。
整体求解带来的价值,是让局部输入产生符合系统结构的全局响应。 改变机械臂末端负载,影响的不只是末端,而是整条运动链上的关节受力;四足机器人落地时,足端接触力也会通过腿部传递到躯干。开发者因此可以在同一仿真中验证负载变化、关节驱动、外部扰动与环境接触之间的相互作用。
2.2接触与抓取
几乎所有的多体系统都通过接触与环境物体发生相互作用,而在接触仿真中,抓取实验尤为关键,其考验了仿真器在精密富接触下的稳定性与物理真实性。 我们期望设计定性/定量的实验,来考察仿真器在相关任务仿真中的表现。
以下是Franka机械臂对不同形状物体的抓取测试。我们在几个不同的仿真器中,用相同的控制轨迹去让Franka抓取物体,并进行抗扰动对比。
下表展示了各仿真器的配置与实验结果。
| 引擎与配置 | 球 | 方块 | 瓶子 | |||
|---|---|---|---|---|---|---|
| 2 ms | 10 ms | 2 ms | 10 ms | 2 ms | 10 ms | |
| MotrixSim | ● | ● | ● | ● | ● | ● |
| Isaac Sim | ● | ● | ● | ● | × | × |
| Genesis | × | × | ● | ● | ● | ● |
| MuJoCo Euler | × | × | × | × | × | × |
| MuJoCo Implicit | × | × | × | × | × | × |
| MuJoCo Implicit + no-slip | × | × | × | × | ● | × |
● 通过 × 掉落。通过表示运行至 20 s 未触发掉落判据,不代表无滑移。我们发现MotrixSim在多种物体形状和不同步长下均能保持抓取稳定性。
完成上述定性测试后,我们进一步定量评估仿真器在摩擦锥临界处的表现是否与理论保持一致。 对双指夹持的静止方块,若 N 为两侧法向夹持力大小之和,库仑摩擦模型给出的支撑条件为 μN ≥ mg,对应临界摩擦系数 μcrit = mg/N。测试从稳定抓取状态出发,在临界值附近调整摩擦系数,并继续仿真 5 秒观察下滑量。
下表展示临界摩擦附近的三个代表性测试点。MotrixSim 在 0.98 倍临界值时滑落,在临界值及其上方保持;两种 MuJoCo 配置在临界值处均发生滑落,FastImplicit 在 1.10 倍临界值时的下滑量减少到 11.3 mm,但仍被原测试判为滑移。
| μ / μcrit | 理论预期 | MotrixSim | MuJoCo Euler | MuJoCo FastImplicit |
|---|---|---|---|---|
| 0.98 | 滑落 | 150.0 mm✓ 符合 | 153.2 mm✓ 符合 | 150.9 mm✓ 符合 |
| 1.00 | 保持 | 0.0 mm✓ 符合 | 151.2 mm× 偏离 | 151.7 mm× 偏离 |
| 1.10 | 保持 | 0.0 mm✓ 符合 | 150.5 mm× 偏离 | 11.3 mm× 偏离 |
✓ 符合理论预期× 偏离理论预期 判断依据是“低于临界摩擦系数时滑落,高于或等于临界值时保持”。
这组结果说明,在所测试的夹持条件下,MotrixSim 不仅能够保持抓取,还能在临界摩擦附近呈现与理论预期一致的保持与滑落行为。对于依赖接触反馈的控制与策略学习,这比单纯展示一次成功抓取更有意义:仿真需要提供可信的物理边界,而不只是让物体不掉落。
2.3滚动摩擦与旋转动力学
除却滑动摩擦,滚动摩擦在轮式结构的仿真中也扮演重要角色。它不仅影响滚动衰减,也影响旋转物体的运动轨迹。下面通过斜面落球与后旋球两个物理场景,来评测物理引擎在滚阻摩擦上的准确性。
滚动阻力实验
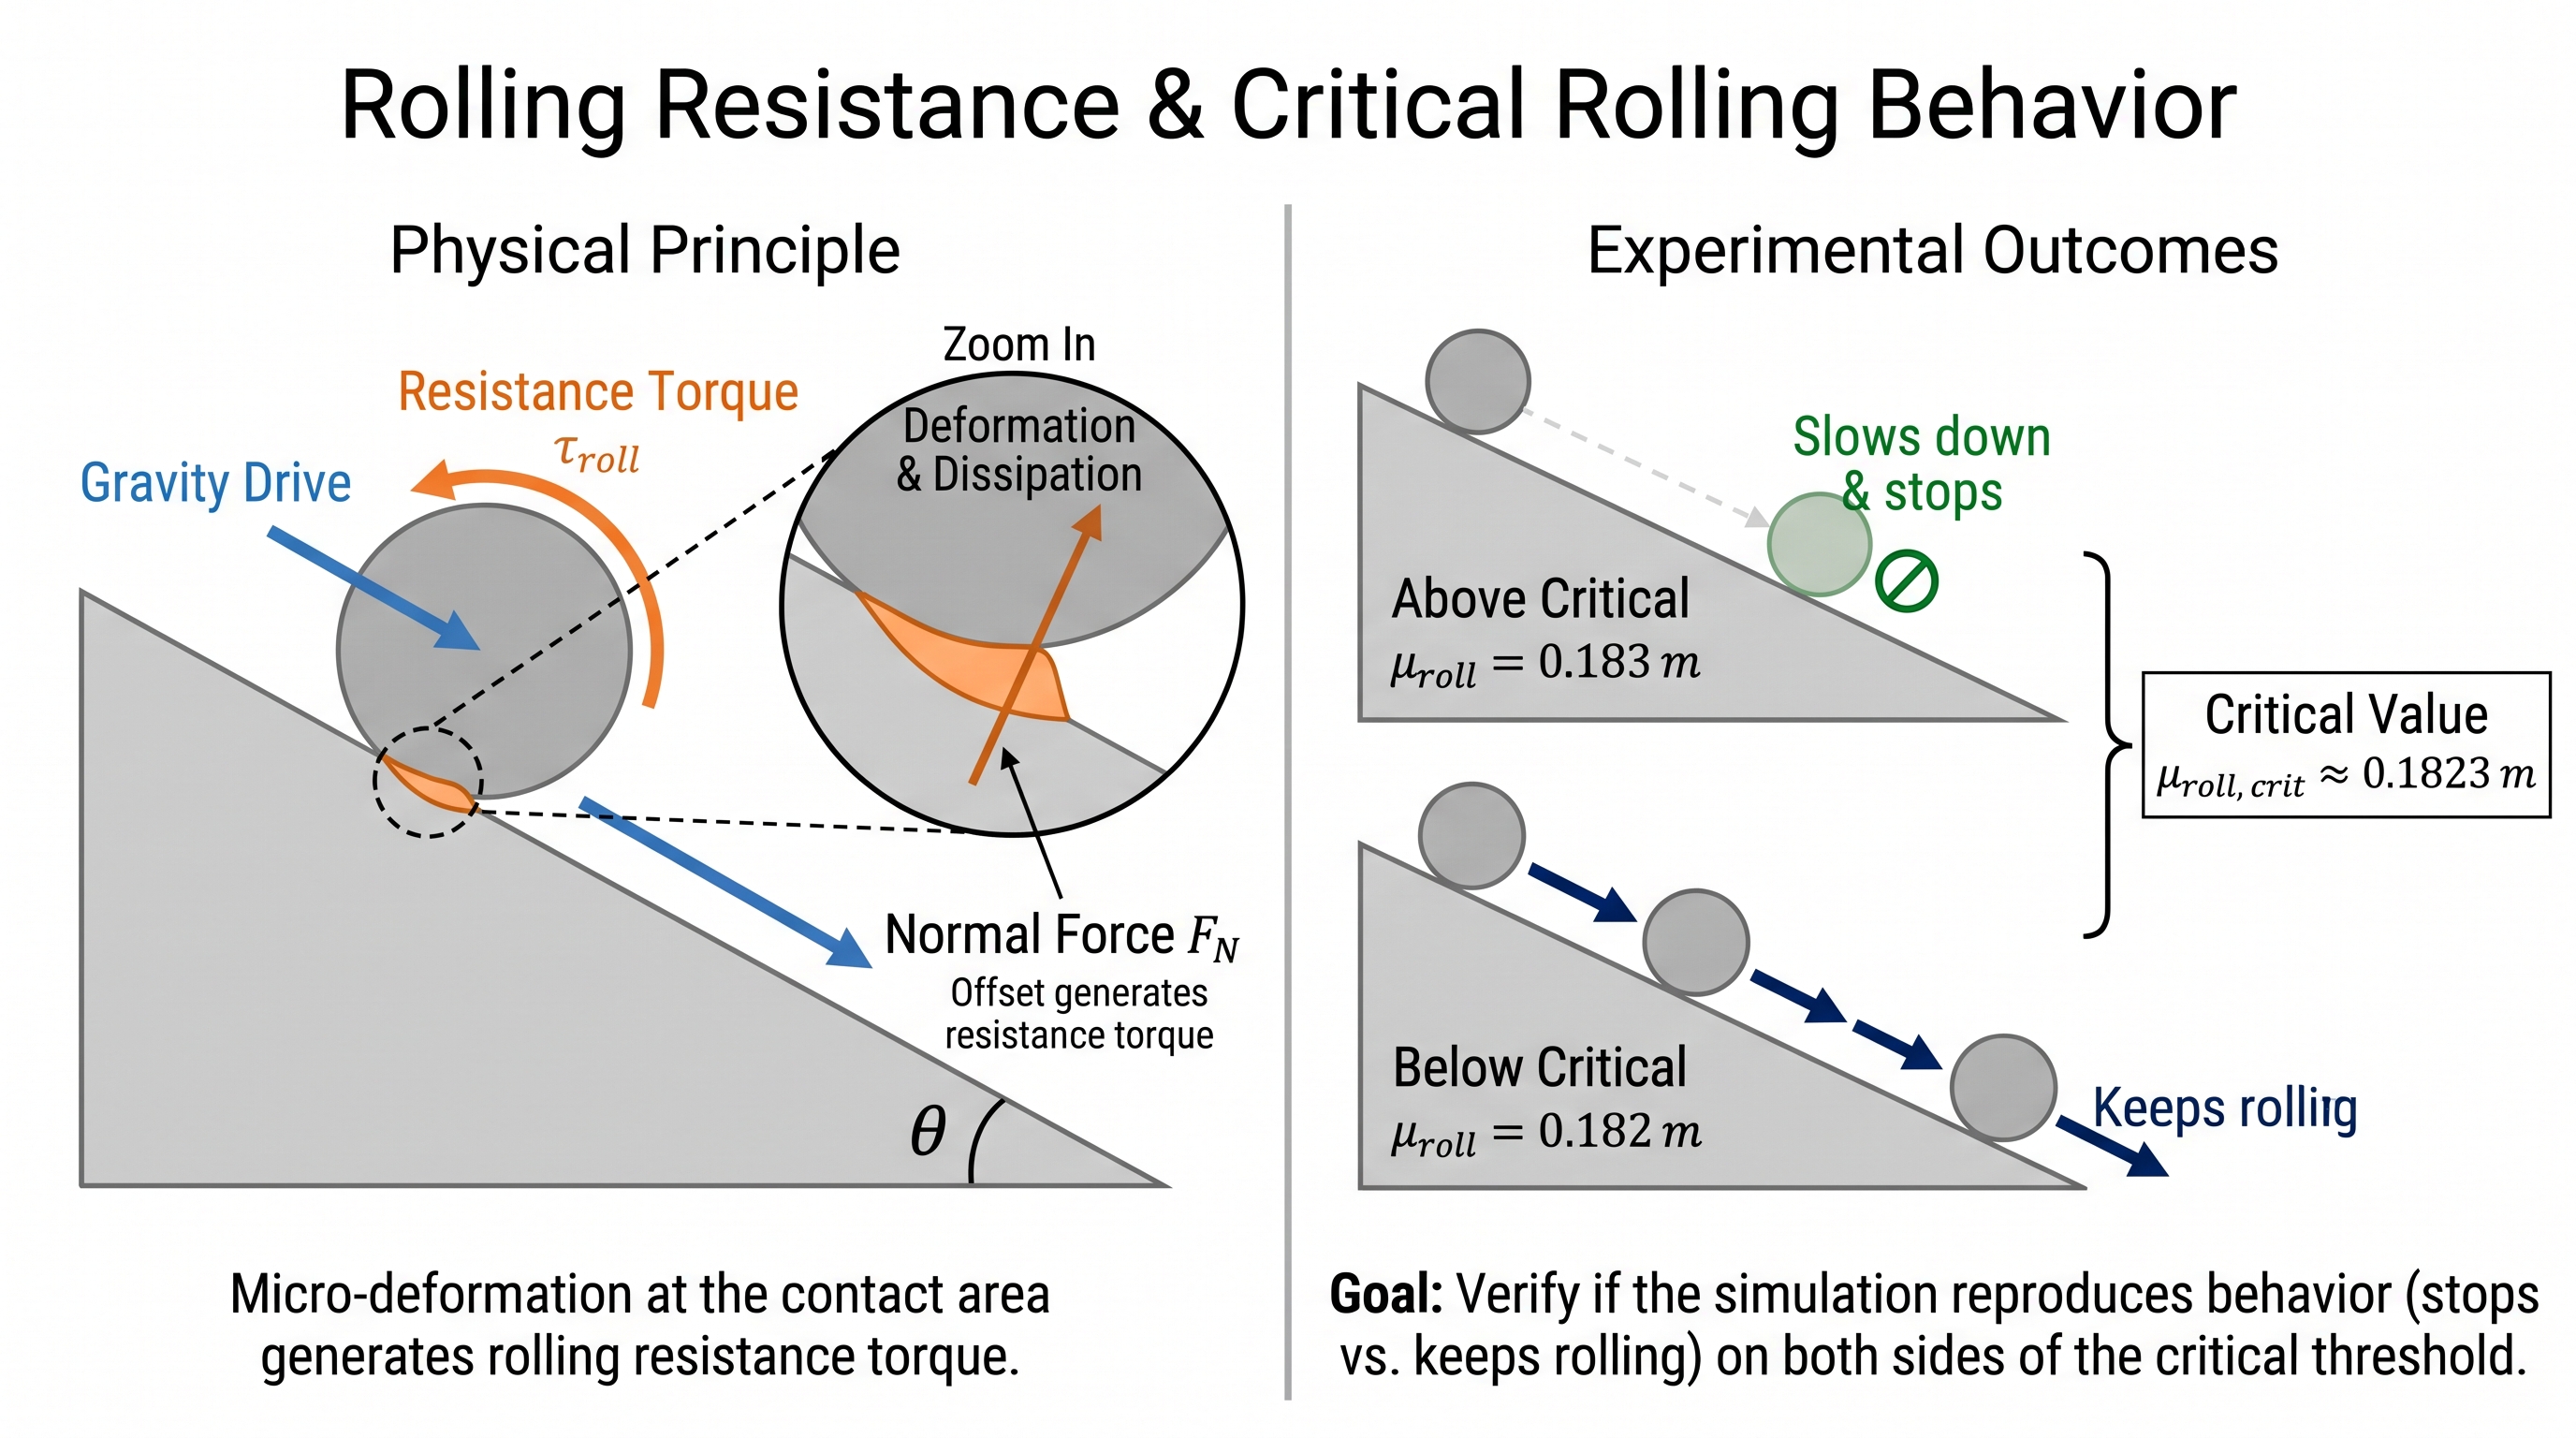
滚阻力矩阻碍物体滚动,并在滚动过程中耗散能量。本场景中,以球半径和斜面倾角计算,临界滚阻系数为 。超过这一系数,小球应逐渐减速并停在斜面上;低于这一系数,小球应继续沿斜面滚下。 下面分别取略高于临界值的 和略低于临界值的 ,比较两个引擎的表现。
MotrixSim 清晰呈现了临界值两侧的运动差异: 系数为 0.183 时,小球减速并停稳在斜面上;系数降至 0.182 时,小球持续下滚。MuJoCo 在两种设置下均未能停在斜面上,小球一路下行,最终停在坡底平地。
另外我们在测试中发现,MuJoCo在该实验中表现出高频的接触状态切换与法向力剧烈波动,反映了其数值求解在这一场景下的稳定性不足。短短约 20 毫秒内,小球经历触地、离地和再次触地,法向力从约 670 牛降至零,又升至约 672 牛。反复离地使接触提供的滚阻力矩频繁中断,小球一路跳下斜面,未能在超过临界滚阻系数时停稳。相比之下,MotrixSim 能够稳定呈现临界值以上的斜面停稳,以及临界值以下的持续下滚。
后旋球实验
后旋球类似台球中的“拉杆球”:球向前运动,同时带有强烈的反向旋转,随后在摩擦作用下减速、反向。
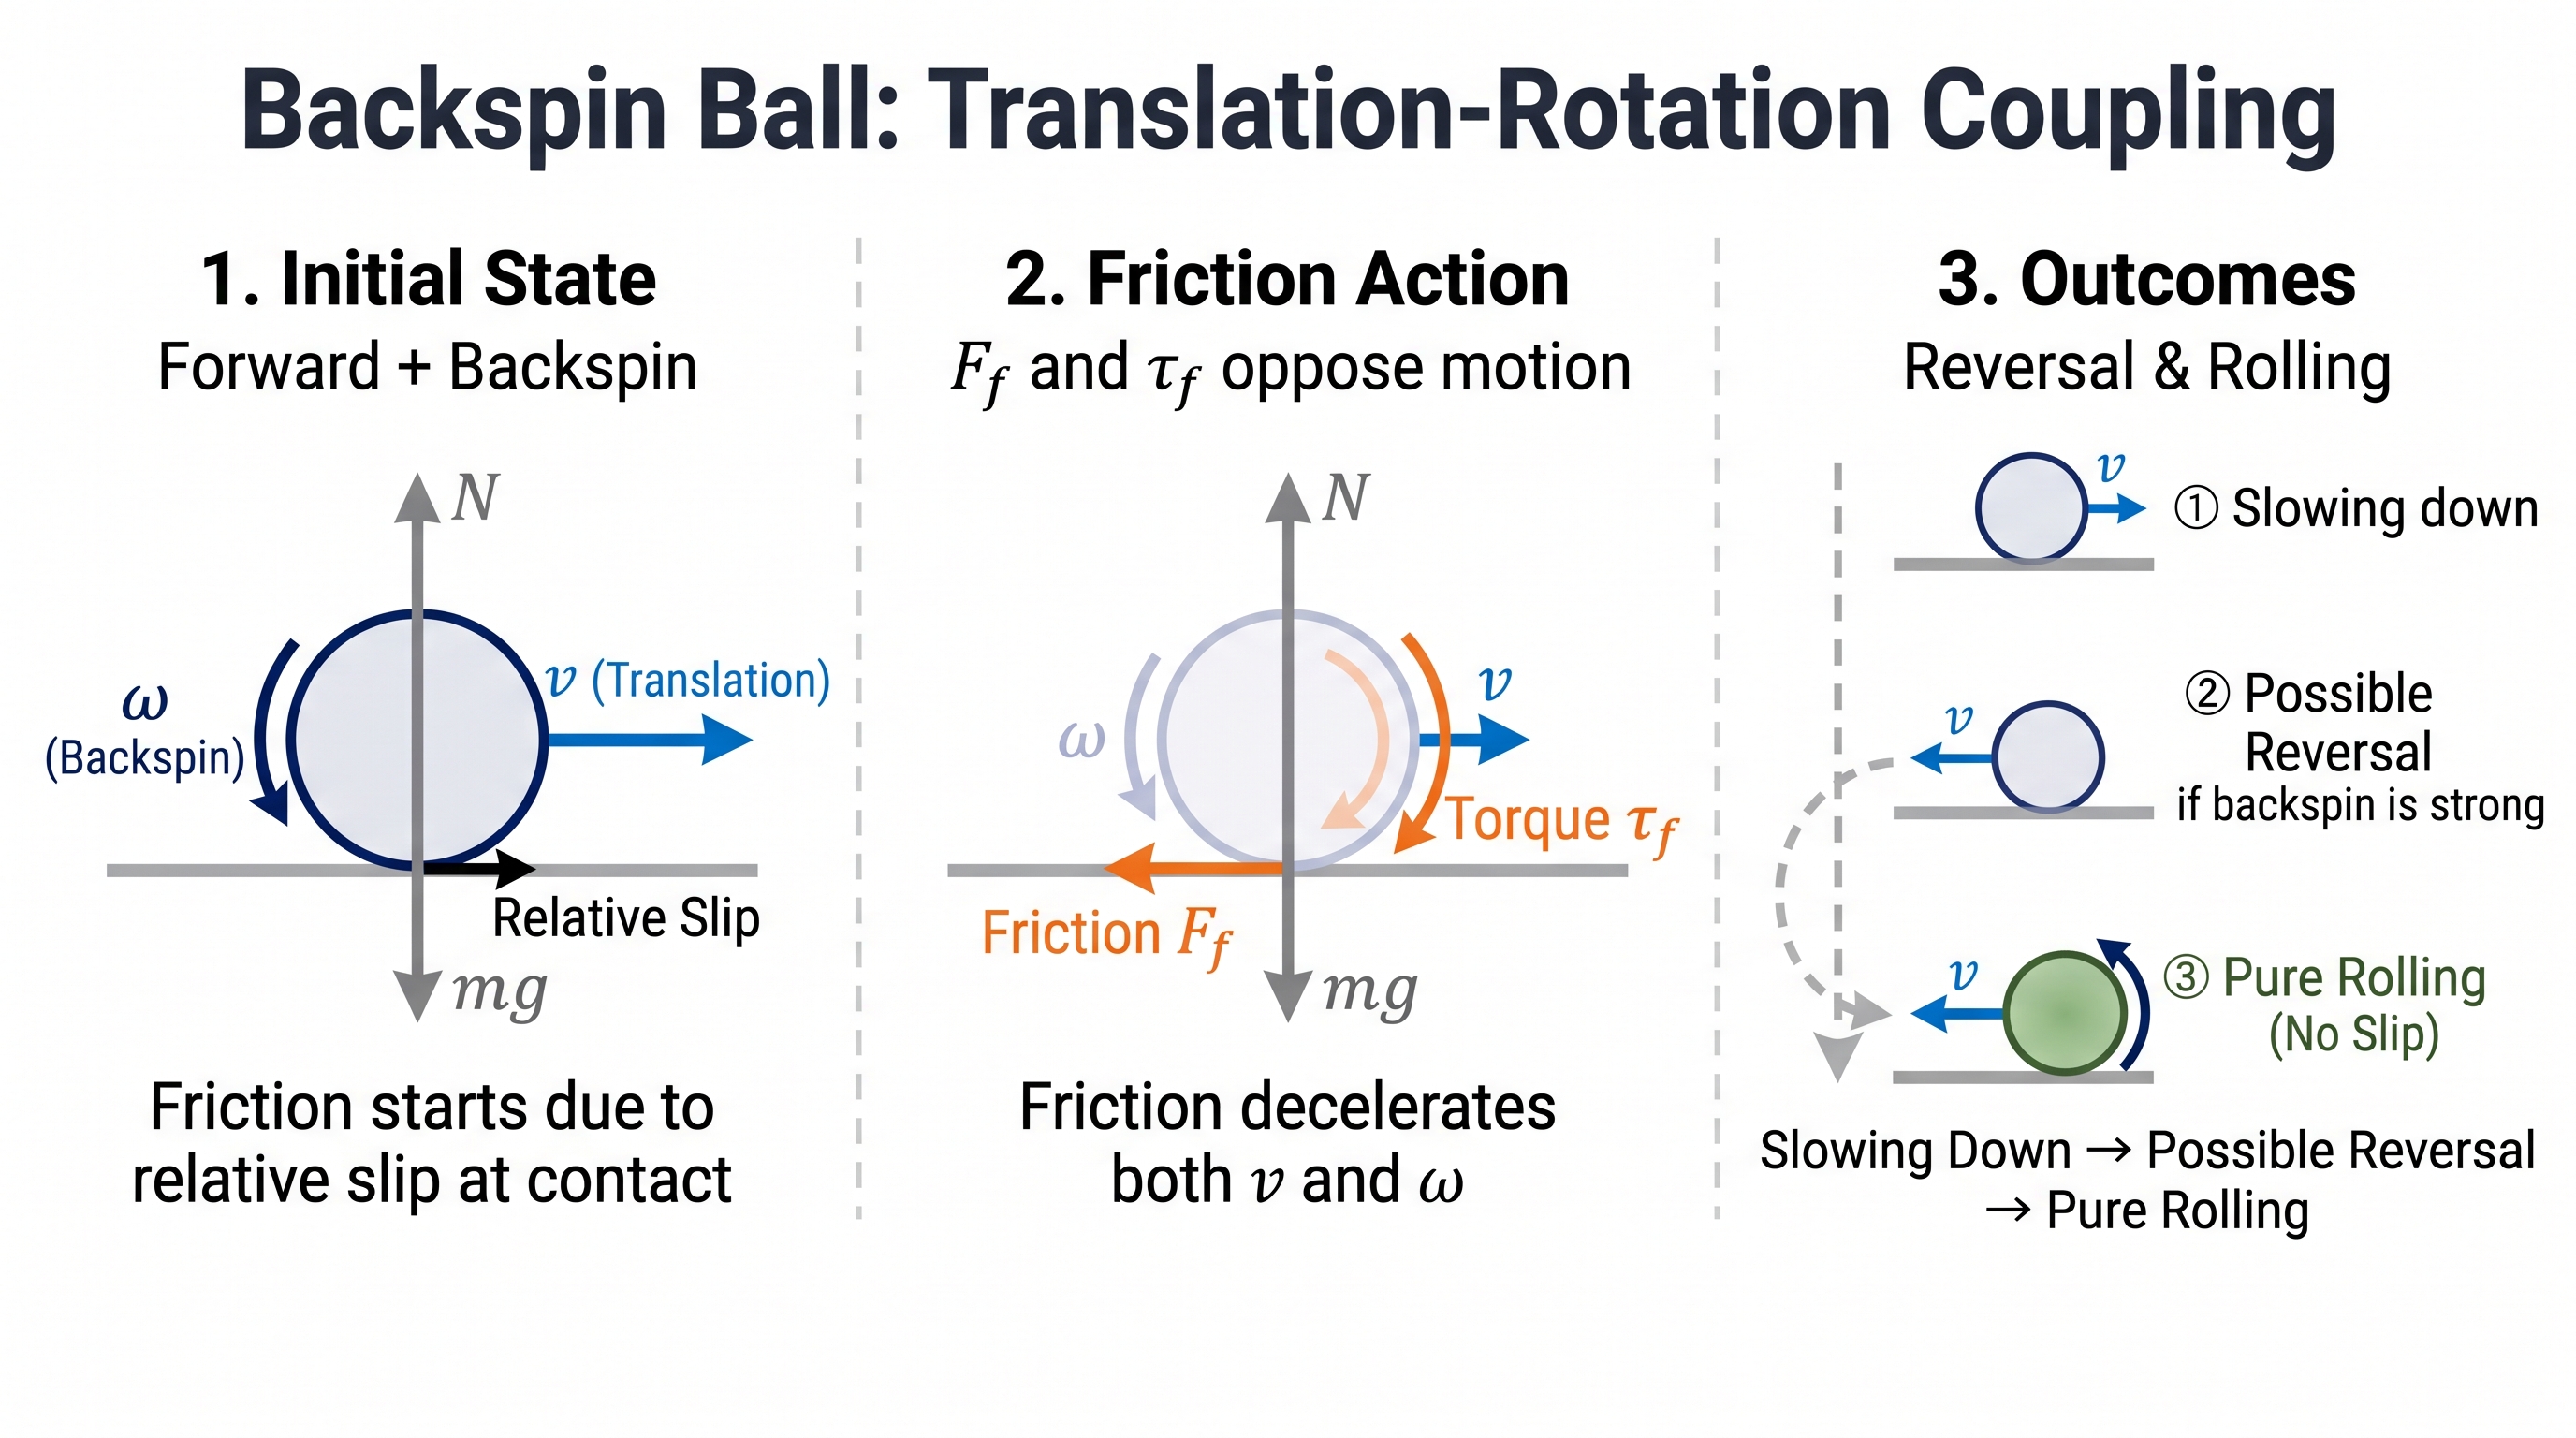
在本场景的理想硬接触模型中,球初始贴在水平地面上,没有竖直撞击或弹性储能。摩擦力沿地面作用,改变球的水平速度与转速;支持力与重力平衡,竖直合力为零,因此球应持续贴地。
2.4闭链机构与约束
有些机械系统的运动,不是由一条关节链决定的,而是由多个闭环共同约束。 这类机构中,一个驱动输入会通过连杆传递到多个支路;每个连接点都必须保持正确的位置关系,局部误差还可能沿机构传到另一侧。MotrixSim 将闭环约束与多体动力学一起求解,使机构在运动过程中保持装配关系。
Strandbeest 把这个问题直观地展示出来。 该模型包含 12 条腿、92 个连杆和 36 个闭合运动环路,所有腿由同一个曲柄驱动。仿真不是逐条播放腿部轨迹,而是根据曲柄输入、连杆质量与闭环约束,计算整台机构的运动响应;因此改变驱动速度或初始姿态,整组腿的相位和落脚运动会随之变化。
这种建模方式也适用于连杆机构、折叠机构和带内部闭环的机器人。开发者可以在同一个场景中组合关节驱动、接触和闭环约束,观察机构运动、地面接触与外部扰动之间的相互影响。
2.5SDF 精细碰撞
在灵巧抓取、齿轮配合、精密装配等依赖精确几何碰撞的任务中,凹槽、齿面、曲率变化等局部几何不能被简单的球、盒或单个凸包准确替代;一旦这些细节被填平或覆盖,接触位置和可运动空间也会随之改变。
MotrixSim支持用有符号距离场(SDF),以空间位置到表面的有符号距离表示复杂曲面与非凸结构,保留物体的关键几何特征。该能力支持运动物体与静态环境,以及复杂 SDF 形状之间的多点接触,使局部轮廓能够参与物体的支撑和运动约束。
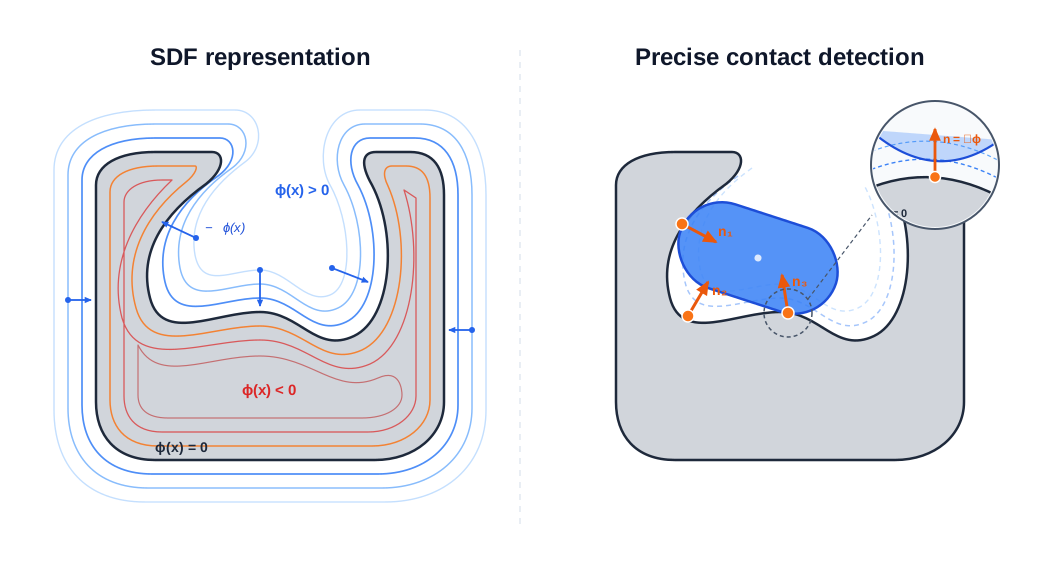
下面通过MotrixSim中实际的三个仿真场景展示这项能力
2.6车辆动力学仿真
MotrixSim 可以做车辆动力学仿真,并且具备完成一辆可信虚拟车辆所需的各项能力:悬架与轮胎的建模元件、实测数据标定流程、场景工况展示、实时运行与大规模并行采样。本节通过元件配置示例与整车工况演示展示这些能力:弹性元件图采用合成示例数据,轮胎拟合图采用公开的 KIT TYDEX 台架数据;整车视频使用独立标定模型,展示车辆动力学行为。
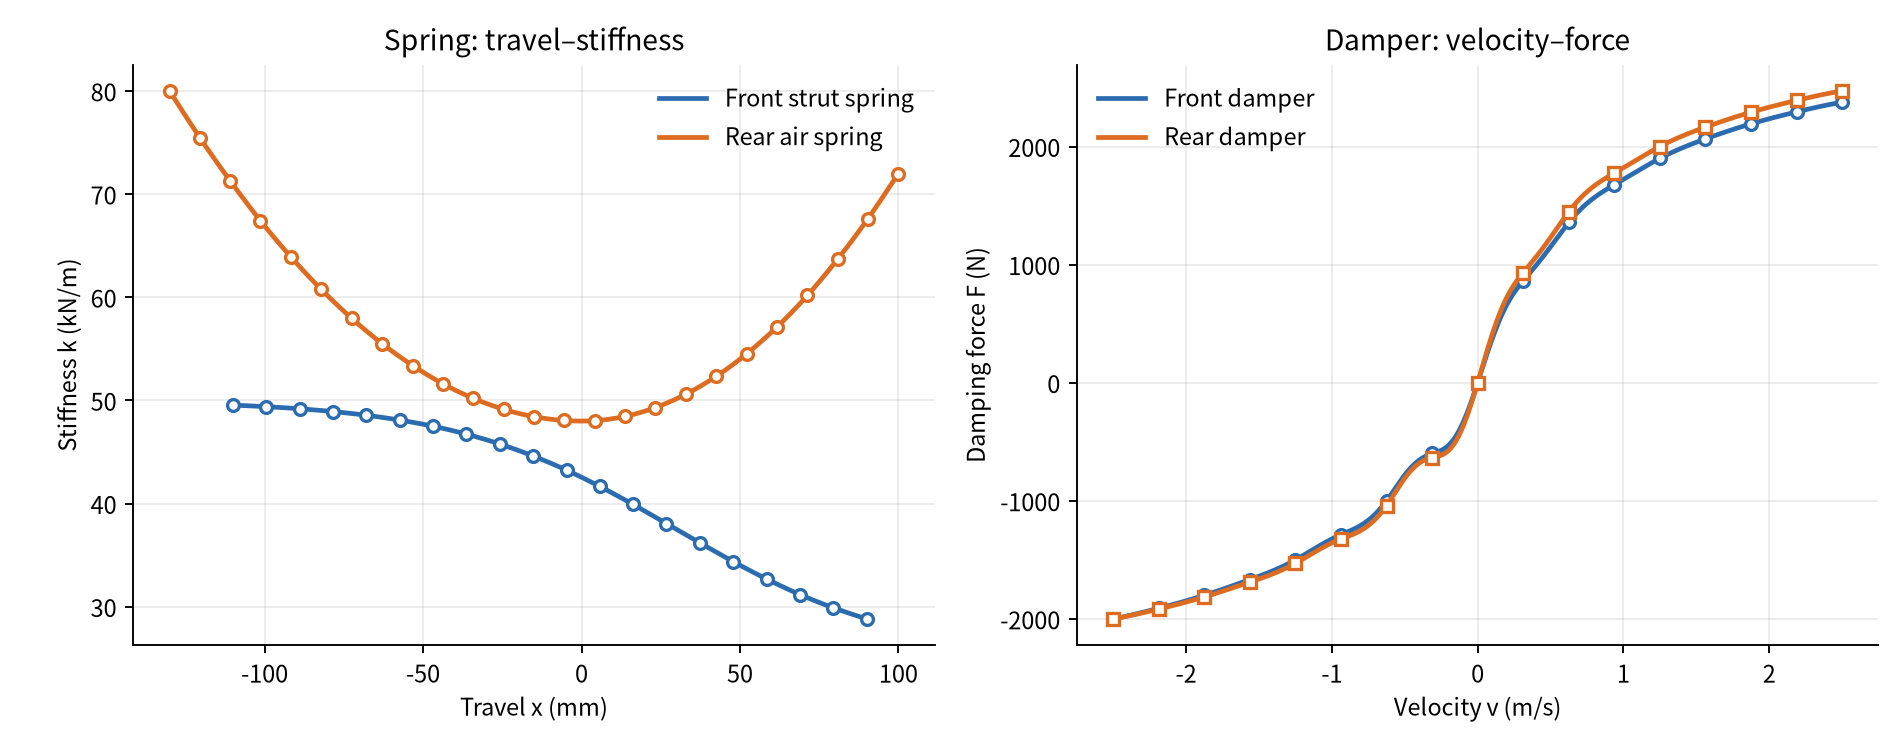
MotrixSim 支持非线性悬架建模,并通过 XML 配置组织可复用的车辆资产。 弹簧刚度可以随行程变化,阻尼可以通过速度–阻尼系数表或速度–力表描述,压缩与回弹两侧可分别配置,从而表达渐进刚度、非线性阻尼等特性。阻尼档位还可在运行时切换,用于半主动悬架控制。
悬架元件及其特性数据随 XML 模型统一配置,调整弹簧或减振器特性时,只需替换相应参数与数据表,即可复用车辆资产和仿真流程。下图以合成示例数据展示非线性弹簧与阻尼特性。
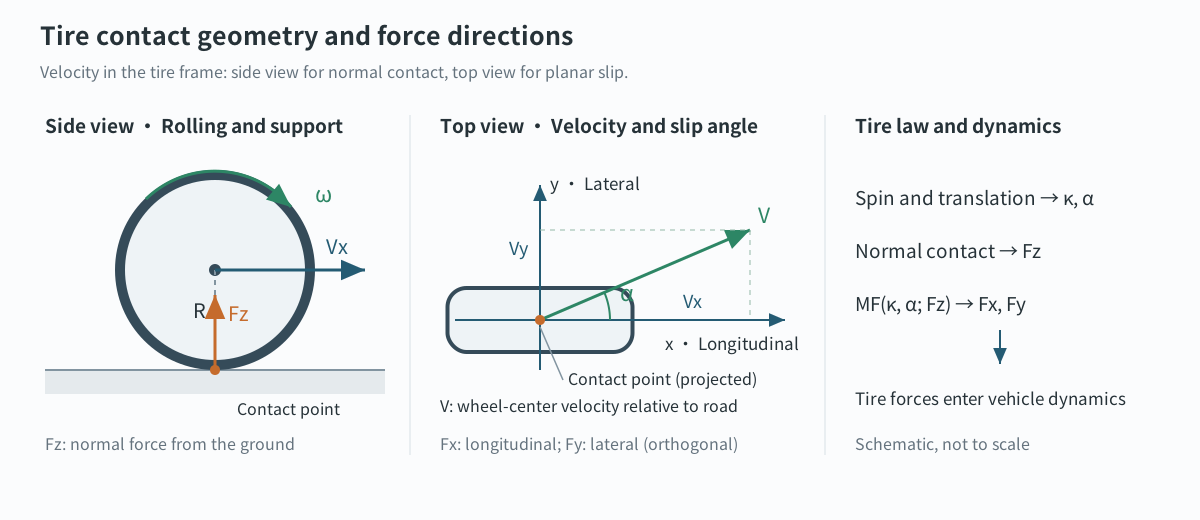
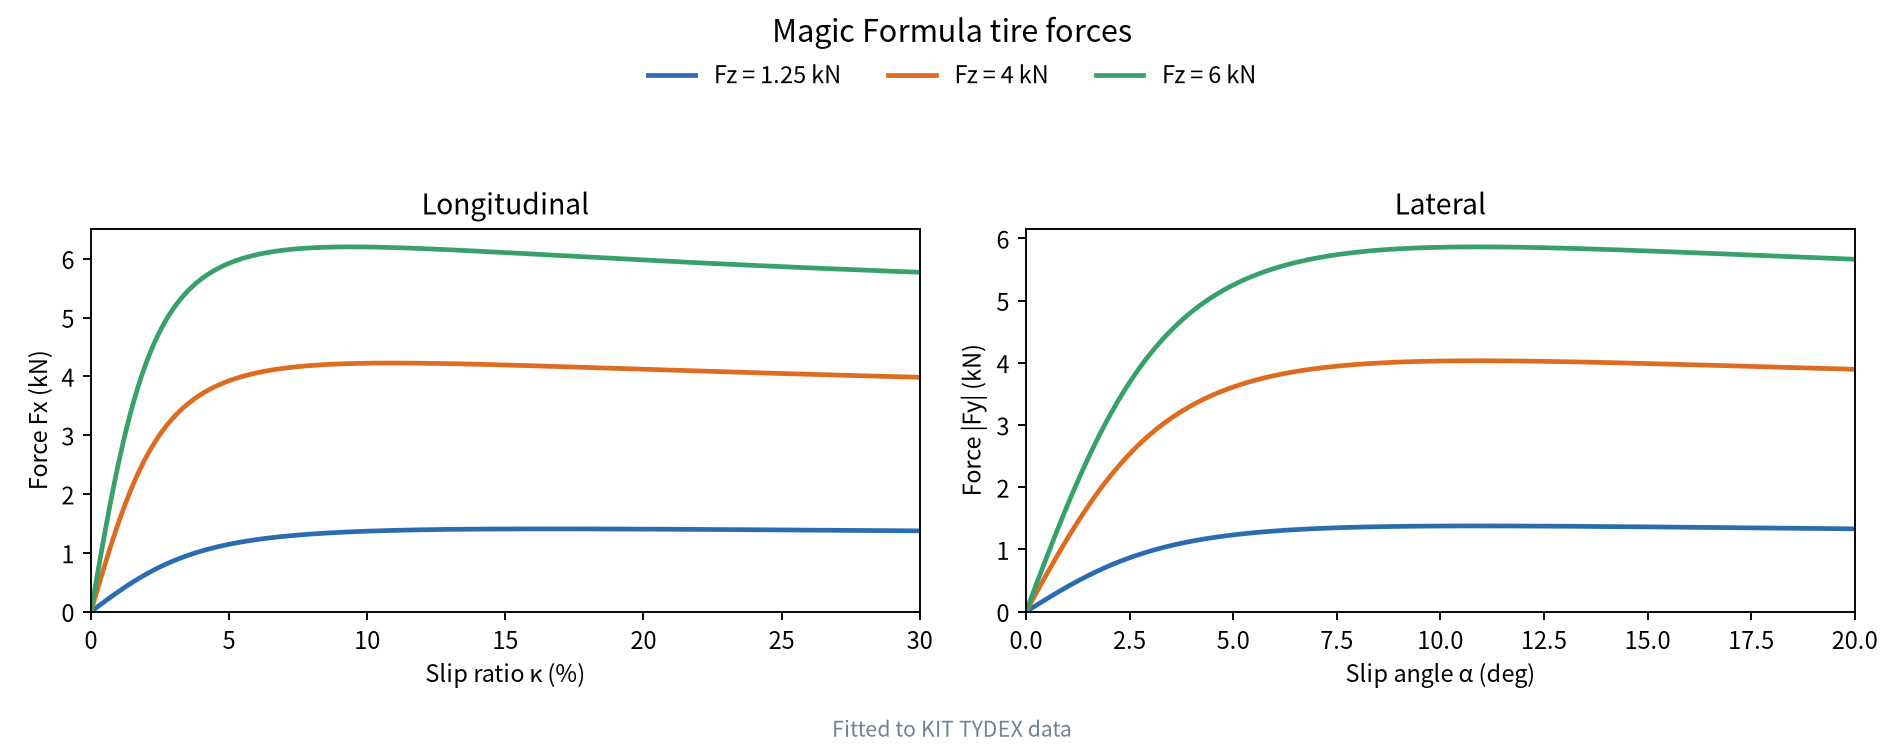
MotrixSim 把 Magic Formula 放进接触约束链,而不是作为每帧外部力单独施加。 碰撞检测先根据轮胎与路面的几何关系建立法向和切向接触约束,并通过自定义接触斑生成方法描述轮胎与路面的实际接触区域。
随后,模型根据接触点的法向载荷和轮胎局部速度计算滑移率与侧偏角,再用 MF 本构得到纵向、侧向力的目标响应。求解器把这些响应与法向支撑、摩擦边界和整车质量矩阵放进同一个约束系统,求出接触冲量及其对车轮和车身的反作用力;车身姿态和各轮载荷更新后,下一时间步继续计算。这种统一求解使轮胎力经过悬架真实传递到车身,载荷转移又能反过来改变轮胎抓地力;加速、制动、转向和路面起伏因此可以在同一模型中自然组合,无需额外拼接外部力规则。
轮胎模型开销很小,每条轮胎仅占用三条求解约束,天然适合大规模并行仿真。拟合流程在公开 KIT TYDEX 数据集(32 个文件、1015 个工况点)上验证,峰值力系数误差中位数在 3% 以内[1];垂向接触刚度可按台架反标定到目标值。公式与符号定义见附录。
场景工况展示涵盖飞坡、连续减速带、蛇形转向与紧急变线。 过桥起伏呈现车辆上桥抬头、下桥俯冲过程中的悬架响应,连续减速带对比不同车速下的车轮跳动与车身振动,蛇形转向和紧急变线展示快速转向中的车身侧倾、横向摆动与轨迹跟随。
性能方面,整车仿真保持实时,并可扩展到大规模并行采样。受测整车(103 个速度自由度)在 5 ms 步长下以 60 km/h 巡航 20 s,单核纯物理耗时 0.27 ms/步,约 18.5 倍实时†;Newton 求解器平均迭代 1.01 次,4000 步中无一次触及迭代上限。扩大到异步并行采样,1024 个环境稳定采集 17,716 步/秒†——这是采样吞吐,不代表上层应用等比加速。测试条件见附录。
| 工况 | 结果 |
|---|---|
| 单环境巡航(103 自由度,5 ms) | 0.27 ms/步,约 18.5 倍实时 |
| 并行采样,1024 环境 | 17,716 steps/s |
2.7柔性体仿真
MotrixSim支持MPM柔性体仿真。 MPM 用粒子表示材料状态,并在每个时间步中通过 Particle-to-Grid、网格更新和 Grid-to-Particle 完成动量传递与形变更新。它适合描述软体在受力后的压缩、回弹和大变形。
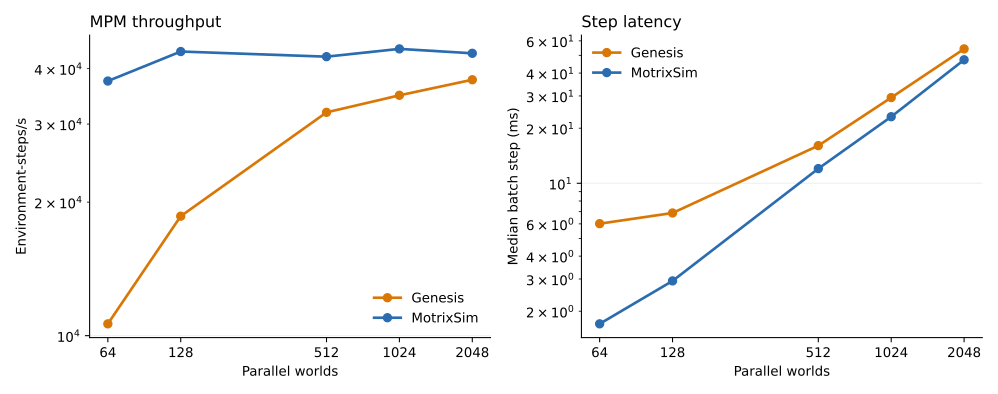
为了验证柔性体仿真的批量性能,MotrixSim 与 Genesis 使用相同的 Fixed-Corotated 软立方体落地配置,包括粒子阵列、网格间距、材料参数、重力、时间步和地面摩擦。
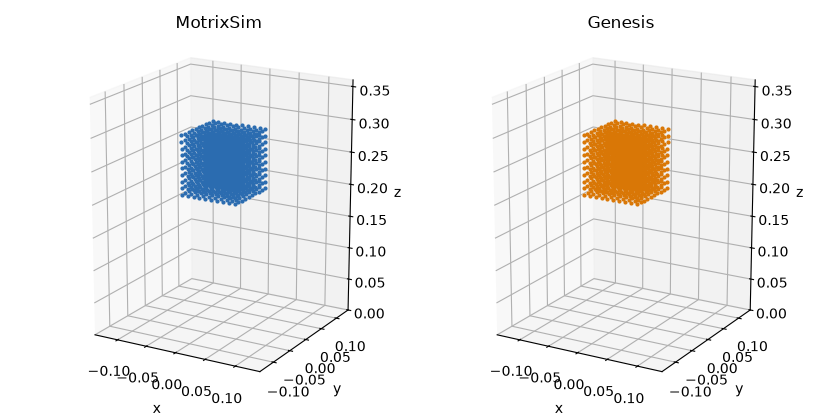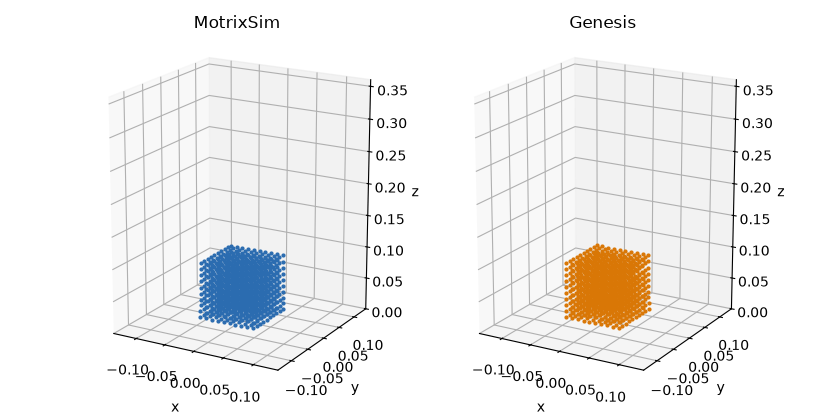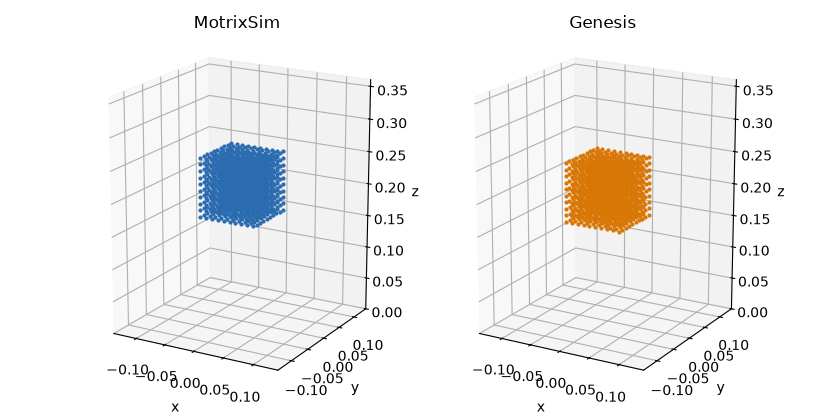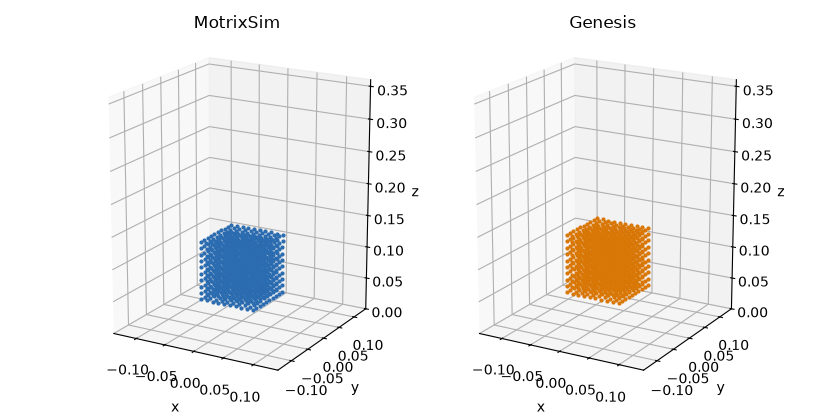
| Worlds | MotrixSim step | MotrixSim throughput | Genesis step | Genesis throughput |
|---|---|---|---|---|
| 64 | 1.706 ms | 37,507 env-steps/s | 6.018 ms | 10,634 env-steps/s |
| 128 | 2.928 ms | 43,711 env-steps/s | 6.883 ms | 18,596 env-steps/s |
| 512 | 12.029 ms | 42,565 env-steps/s | 16.061 ms | 31,878 env-steps/s |
| 1024 | 23.107 ms | 44,316 env-steps/s | 29.402 ms | 34,828 env-steps/s |
| 2048 | 47.284 ms | 43,312 env-steps/s | 54.241 ms | 37,758 env-steps/s |
在此基础上,MotrixSim 进一步支持刚柔耦合仿真。 刚柔耦合仿真的准确性对于机器人柔性体操作任务至关重要。 以下视频展示了机械臂海绵夹取任务在MotrixSim中与在真机执行中的效果对比。
2.8大规模并行仿真
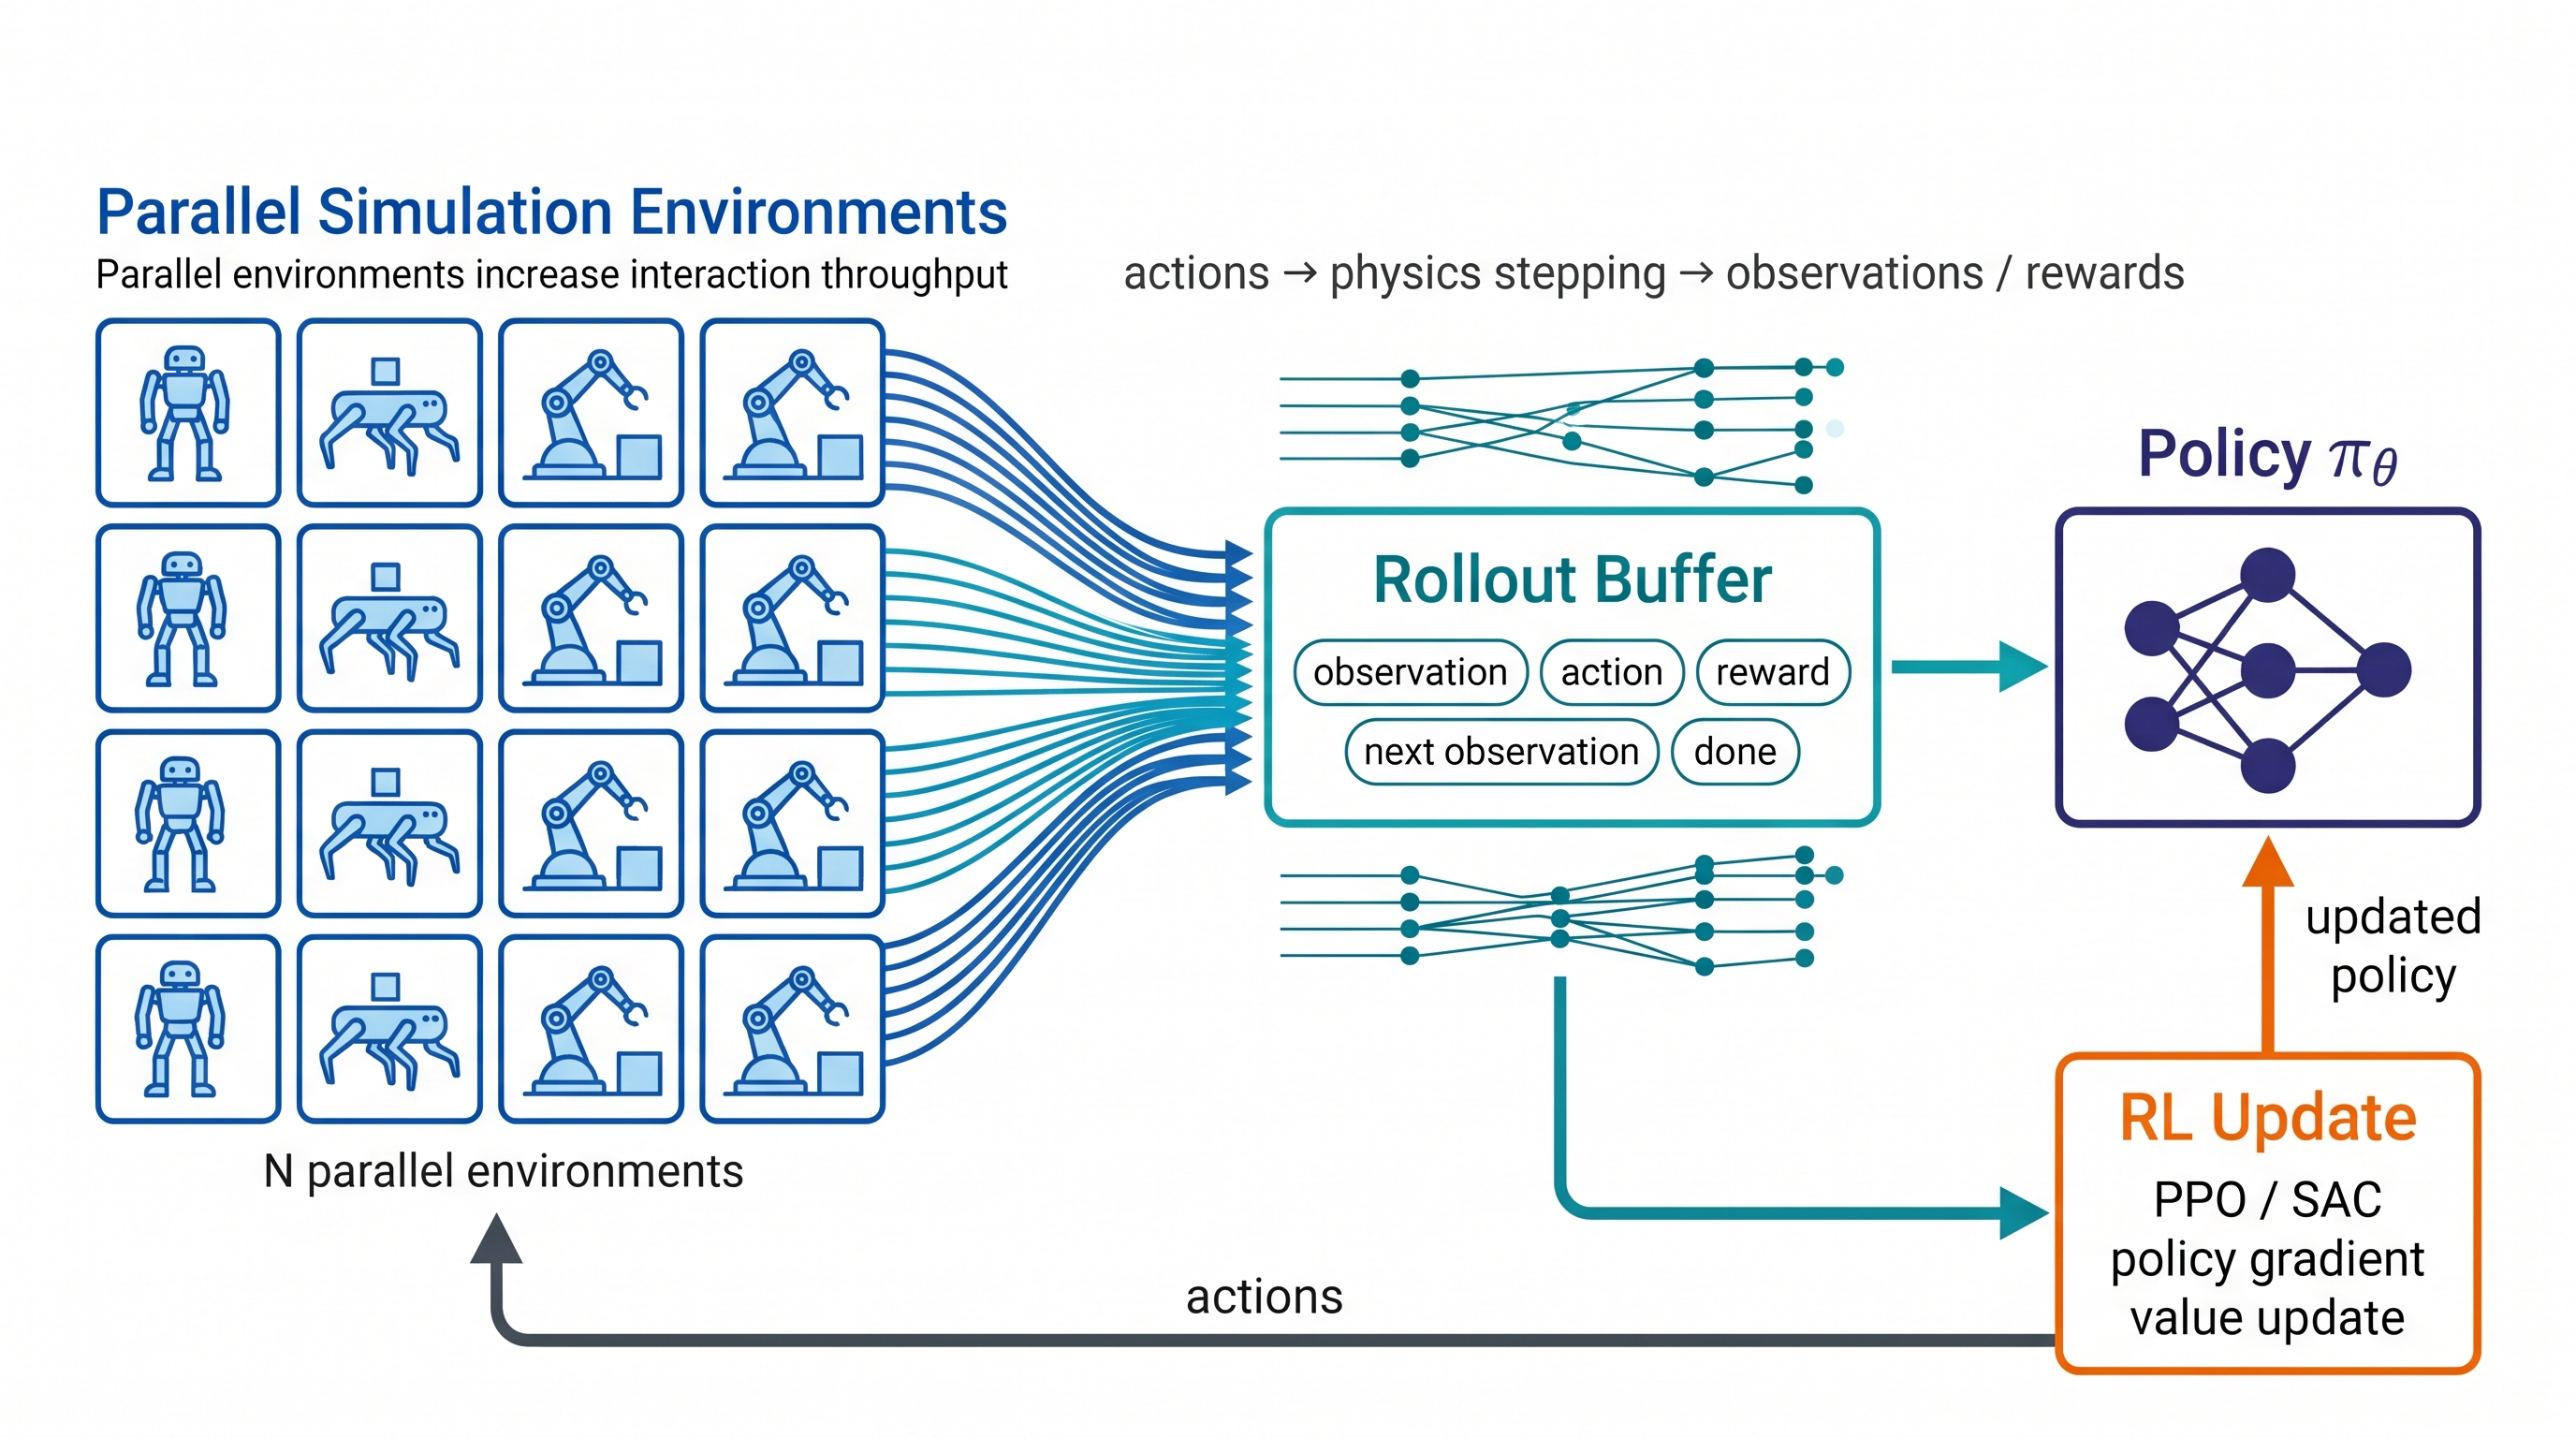
要将仿真应用到机器人强化学习,大规模的并行仿真吞吐是一个必不可少的能力。 强化学习依赖仿真环境的大规模交互采样,为策略优化提供梯度数据。
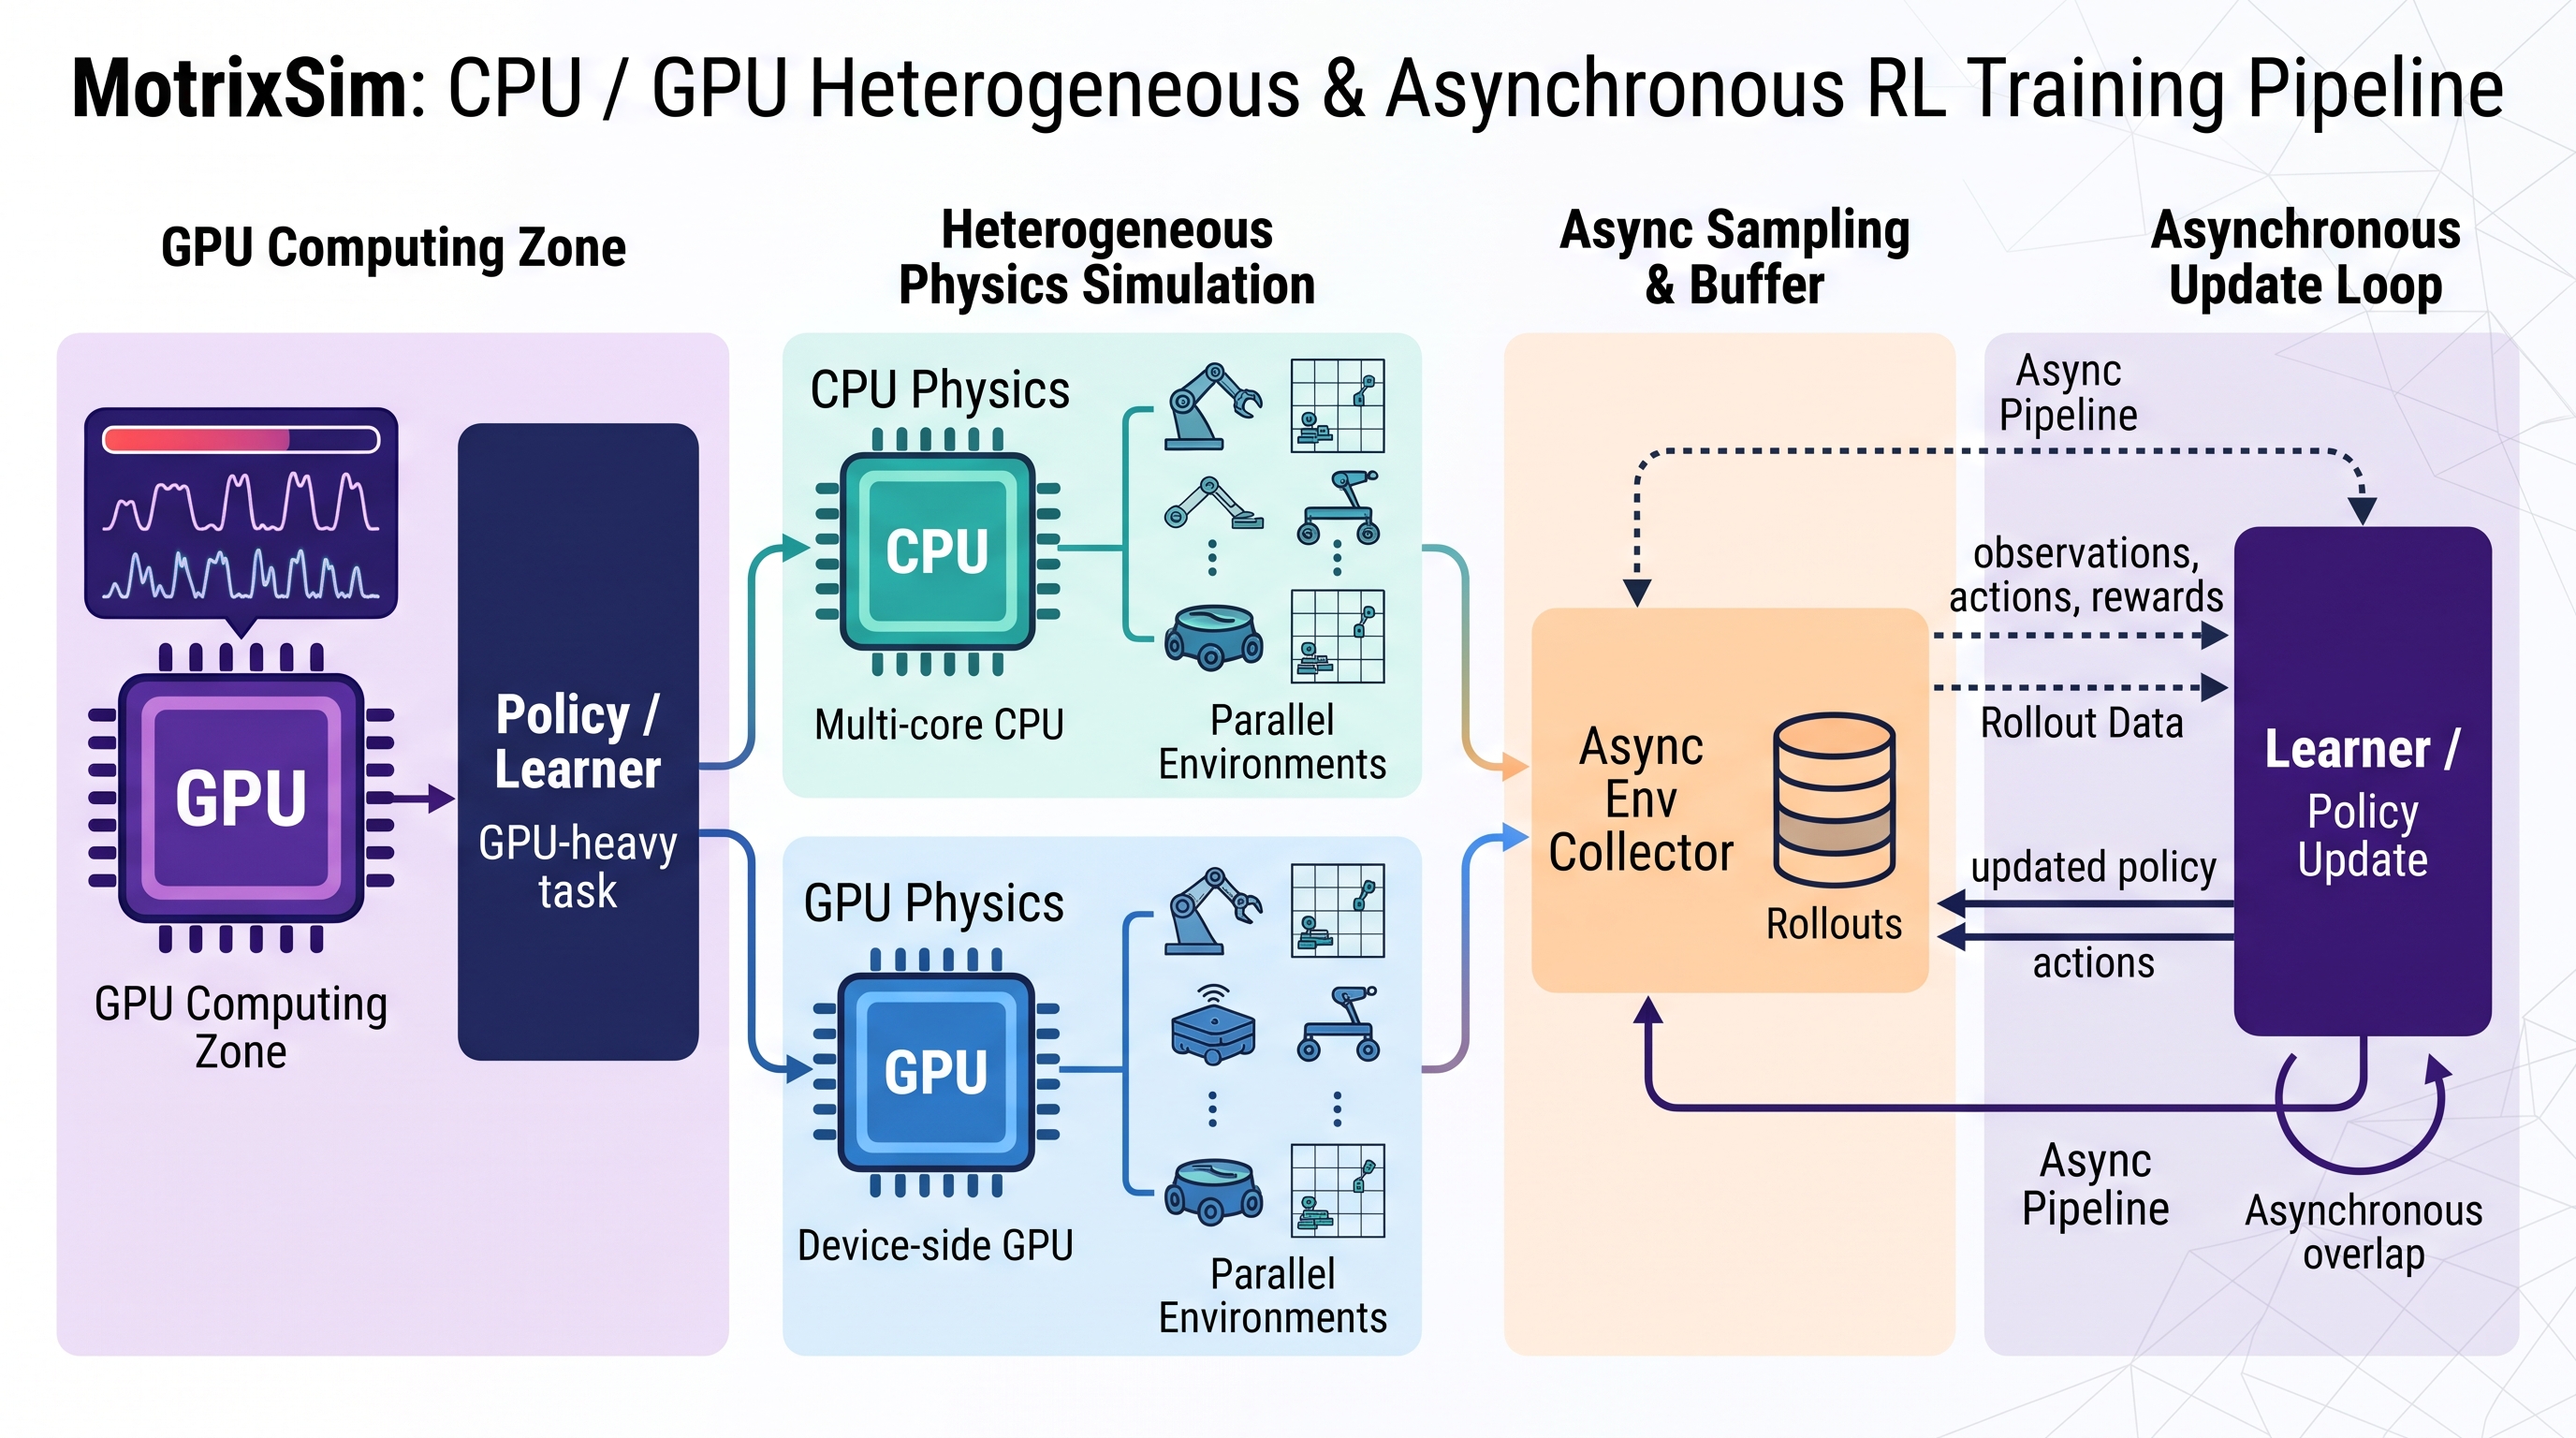
MotrixSim同时支持CPU仿真与GPU仿真,并且在两种设备类型上都能高效的推进大规模并行环境仿真。以下是MotrixSim在4096个并行环境下仿真的吞吐测试表现,我们同时测试设备包括消费级CPU(AMD 9950x), 服务器CPU(AMD EPYC 9j14),以及高性能GPU(RTX 5090)。
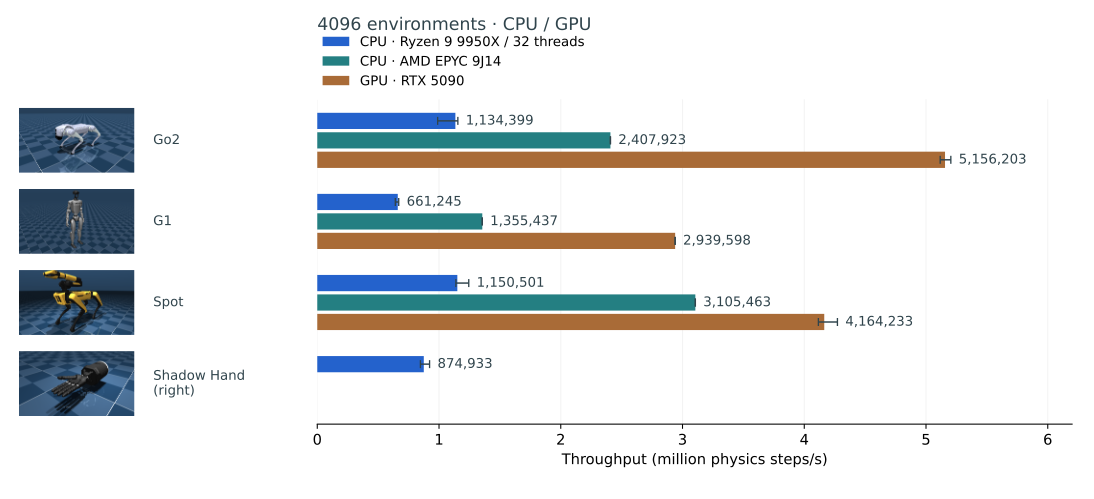
在测试中我们发现,MotrixSim通过高效的并行化调度和批量计算,能够充分利用多核 CPU 和高性能 GPU 的计算能力,从而在CPU上提供与GPU相当量级的物理仿真吞吐(数百万物理步每秒)。 这种异构设备的高效利用,允许我们针对不同的硬件配置,选择最优的仿真执行路径,从而在端到端的训练闭环中实现更高的效率。
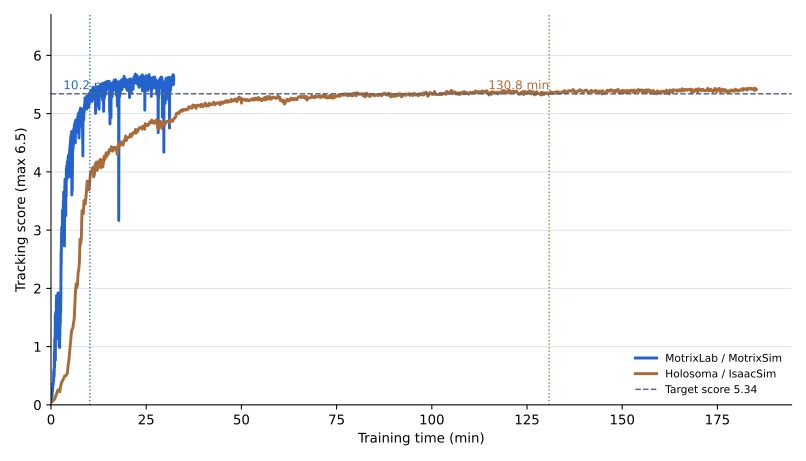
并行吞吐与异构设备仿真的价值最终体现在训练闭环的完成时间上。 在 G1 全身跟踪任务中,我们使用相同的任务环境配置(包括obs, reward),相同的RL算法(fastsac),以及相同的超参数配置进行对比测试。 MotrixLab(MotrixSim)训练达到目前跟踪得分的端到端时间约为 10.2 分钟;而 Holosoma(IsaacSim)参考结果为 130.8 分钟,两者相差约 12.8 倍。这组结果把底层的批量物理吞吐连接到机器人学习的实际工作流:更快地推进环境,意味着策略可以在相同时间内获得更多交互并更早完成训练。
3渲染
物理仿真决定机器如何运动和交互,渲染则将这些状态转化为可观察、可学习的视觉信息。对于物理 AI 任务,渲染不仅要还原环境外观,还要与物理场景保持一致,并支持将多个并行环境高效组织为策略训练所需的观测。本节先介绍真实场景外观与可控物理模型的混合呈现,再进一步说明面向批量环境的图像生成与观测输出。
3.1PBR 渲染
PBR(Physically Based Rendering,基于物理的渲染)用一组具有明确物理含义的材质参数描述表面如何响应光照。 MotrixSim 将材质、灯光与环境光照结合起来,使机器人和交互物体不仅具有颜色,还能呈现与材质属性一致的反射、高光、粗糙度和金属质感。对于视觉策略和仿真展示,这为后续的真实场景融合提供了统一的外观基础。
材质参数决定表面质感
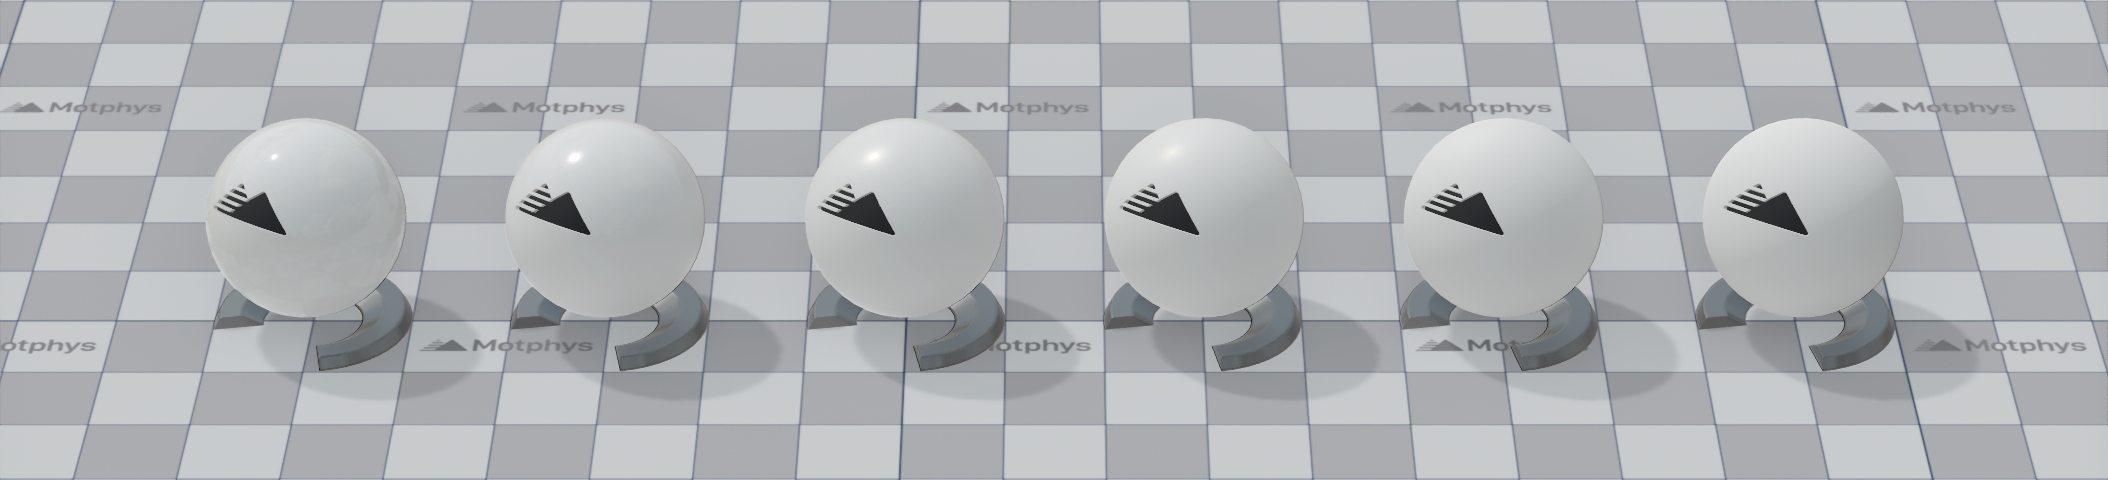
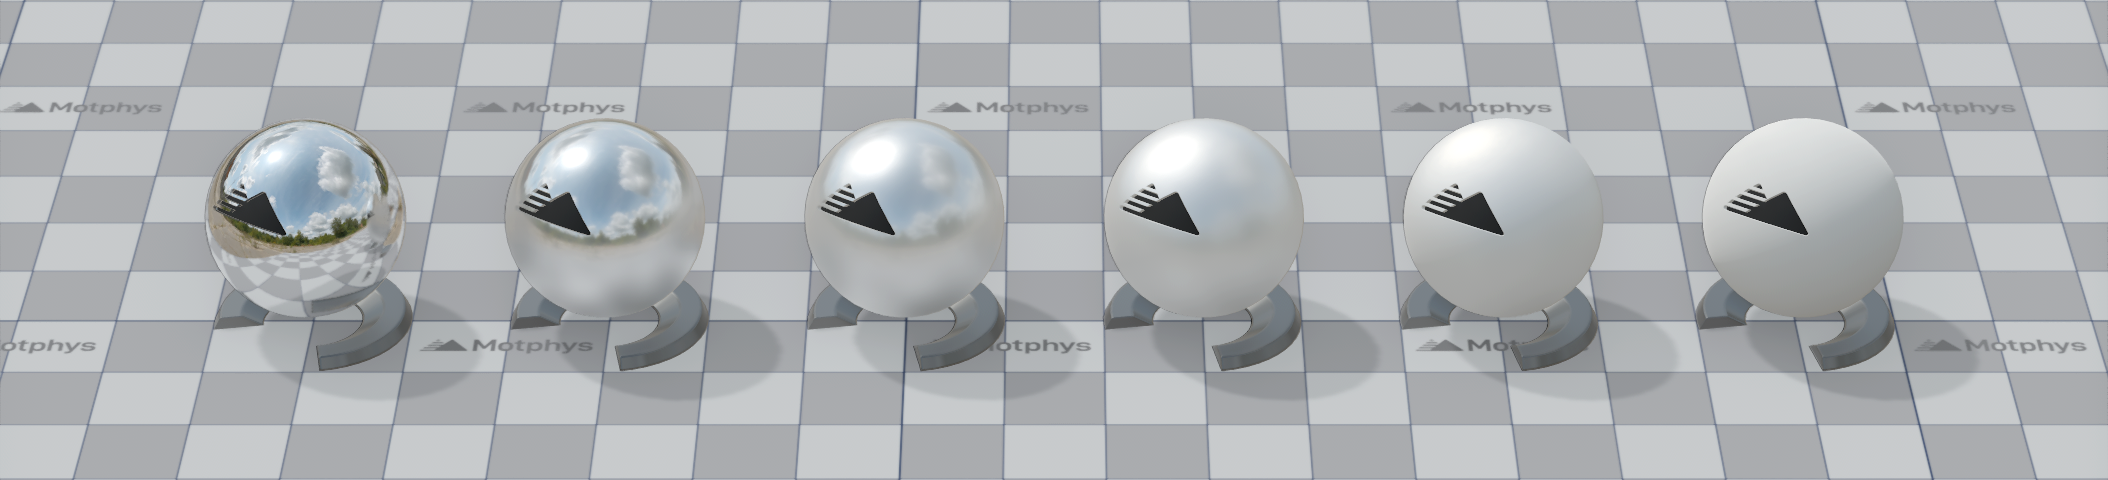
PBR 材质主要由反射率(reflectance)、粗糙度(roughness)和金属性(metallic)控制。反射率决定非金属表面的反射强度;粗糙度决定高光的集中或扩散程度;金属性区分金属与非金属的光照响应。参数含义清晰且可直接配置,因此同一套模型可以通过调整材质参数表达塑料、橡胶、涂层金属等不同表面。
屏幕空间全局光照
屏幕空间全局光照(Screen Space Global Illumination,SSGI)为场景补充间接光照,增强物体的立体感与空间层次。 MotrixSim 在屏幕空间内近似模拟光线经表面反弹后的照明效果,并结合降噪与时空复用滤波,减少采样噪声。物体之间的遮蔽关系与表面间的色彩溢出因此更加鲜明,使材质与周围环境在视觉上更自然地融合。
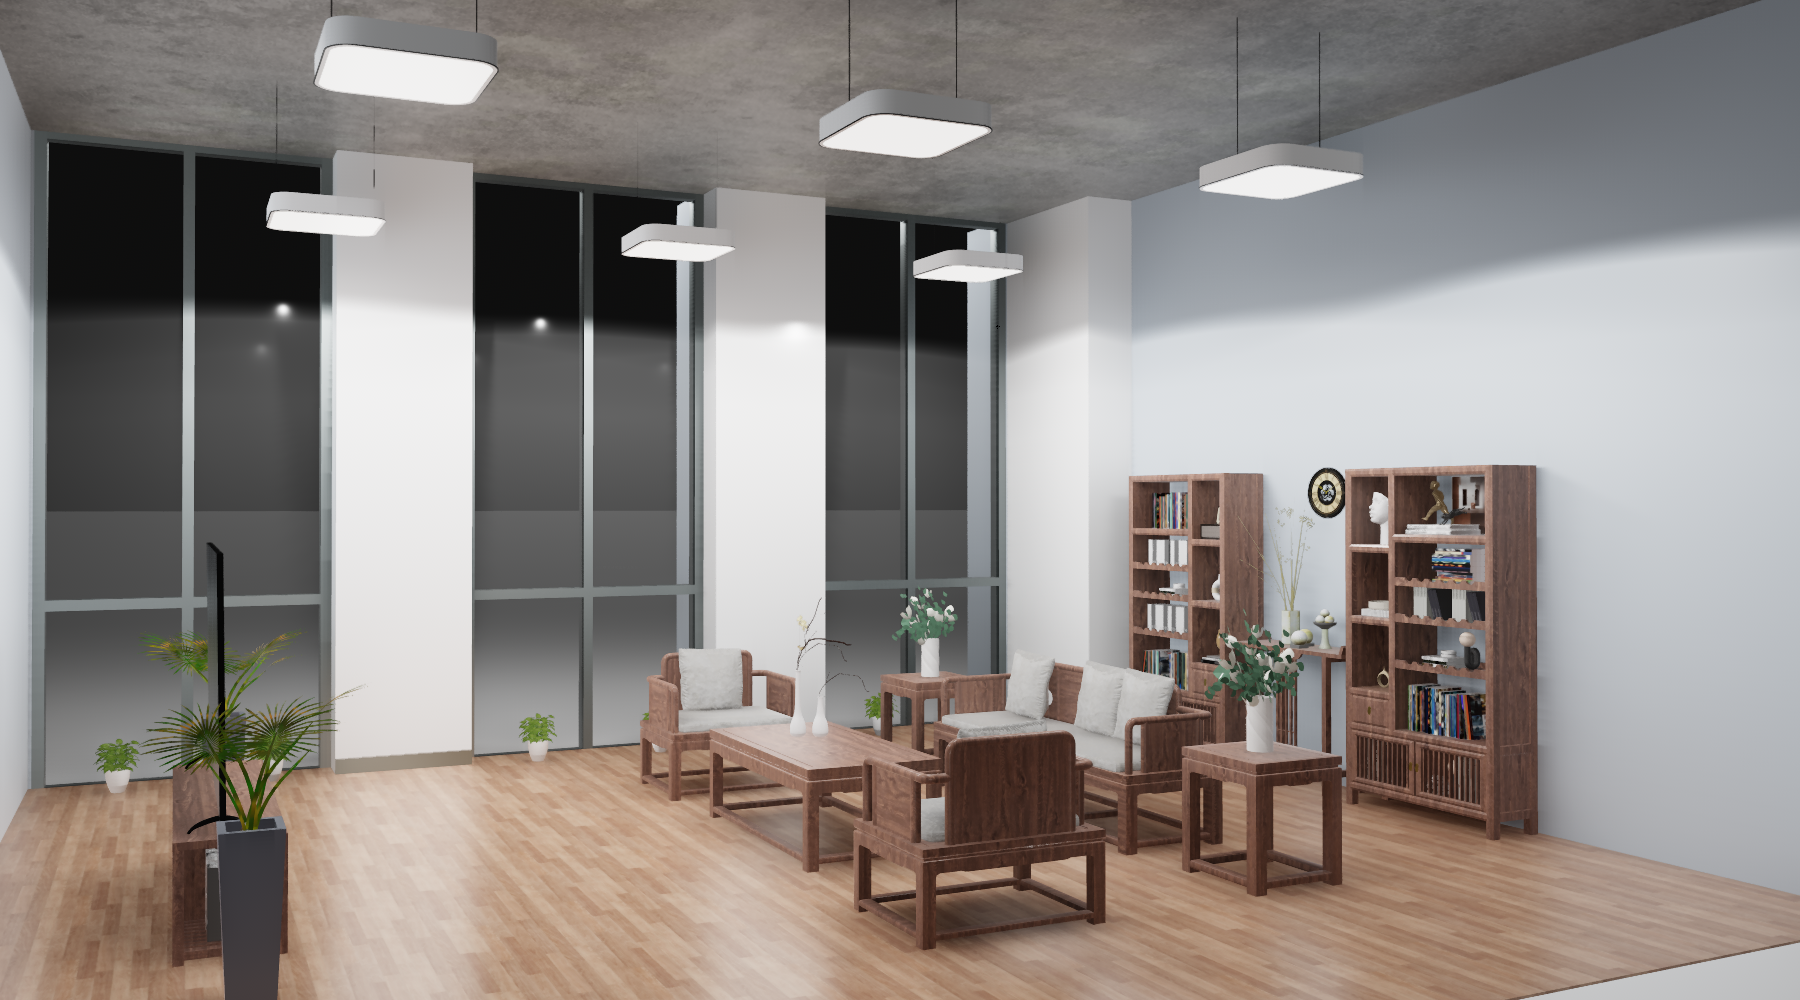
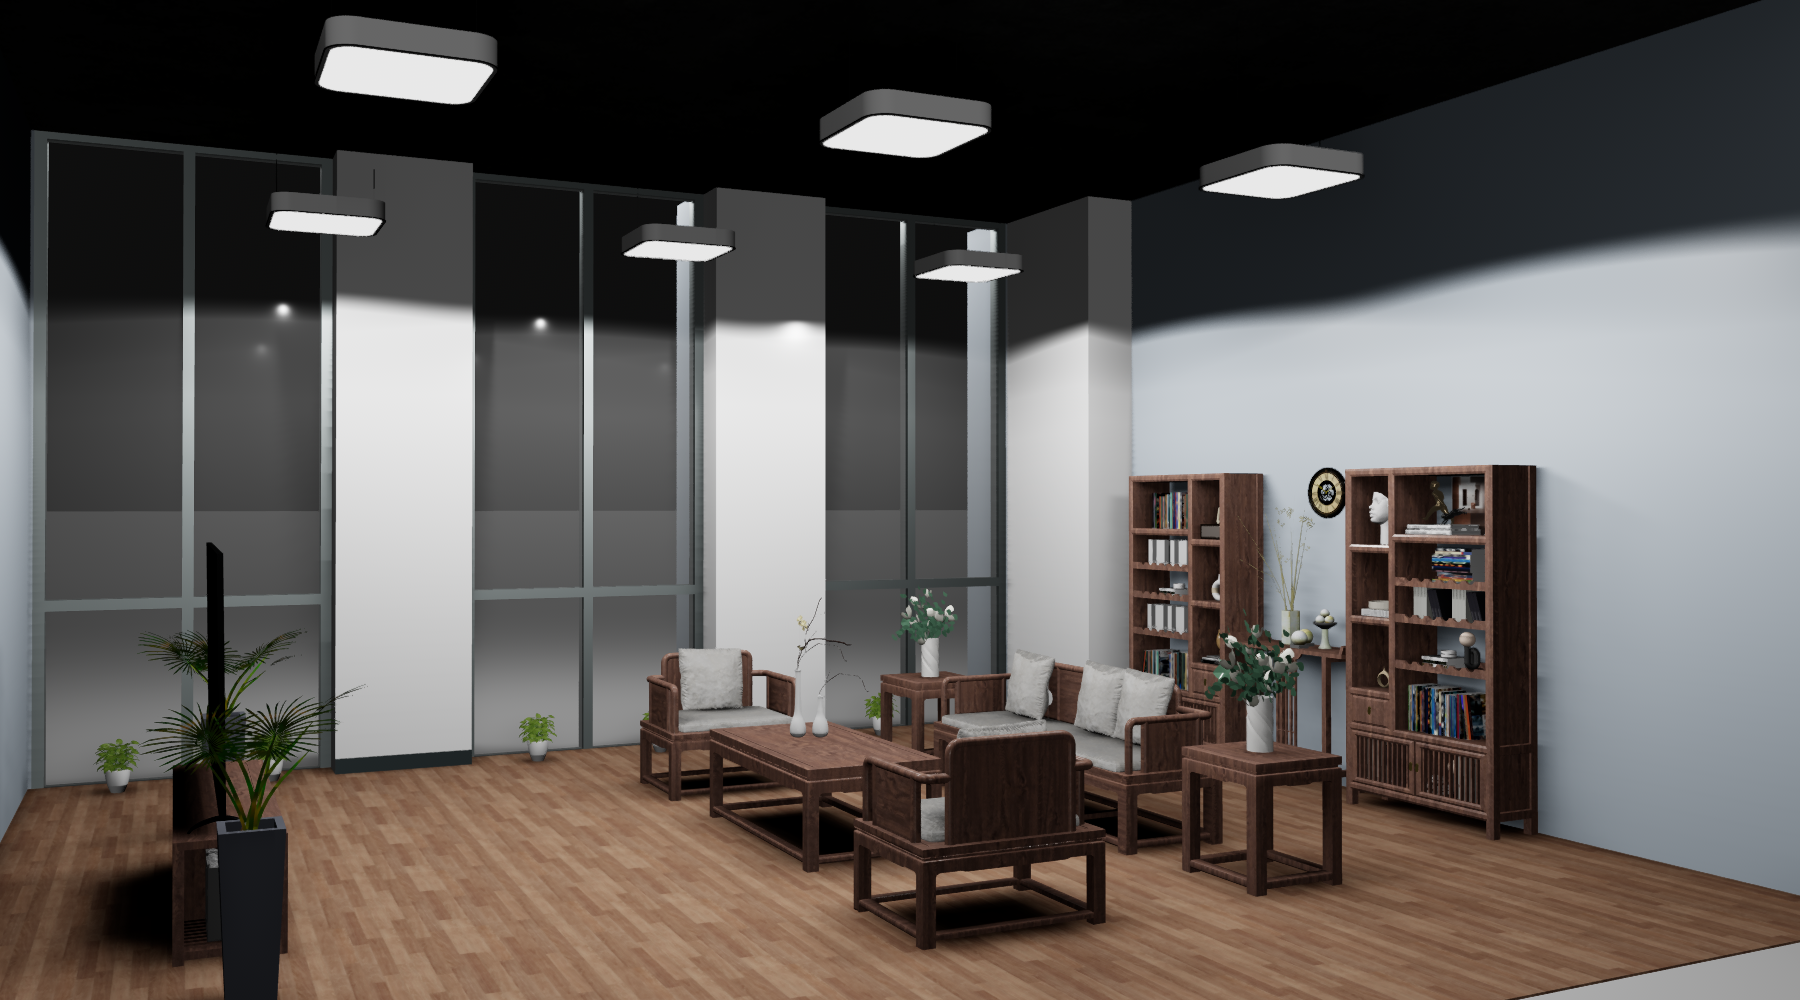
材质与光照共同决定了仿真物体的外观。下一节将介绍如何结合 3DGS 扫描场景,让这些物体融入真实环境的视觉背景。
3.23DGS 混合渲染
把真实场景的外观带入仿真,让机器人在扫描得到的环境中呈现。 MotrixSim 支持 3D 高斯泼溅(3D Gaussian Splatting,3DGS)与传统网格的混合渲染:扫描环境提供丰富的纹理与空间细节,机器人和操作物体保留可控的物理模型,并在同一画面中共同呈现。
视觉外观与物理表示可以分别组织。 开发者可以直接加载 .ply 或 .gcloud 资产作为场景视觉层,为参与交互的对象配置碰撞几何与惯量,减少逐物体重建环境外观的工作。3DGS 实例既可固定在场景中,也可绑定到运动物体,随物体位姿同步更新,适合视觉导航、操作与图像输入策略的场景构建。
3DGS 与 PBR 网格结合,可以同时保留场景的视觉细节和对象的物理可控性。 3DGS 呈现扫描时记录的纹理、明暗与空间细节;机器人与可交互物体使用带 PBR 材质的网格和物理模型,保留碰撞几何、质量与惯量。这样构建出的场景既有接近真实环境的视觉输入,又能让机器人按照物理模型运动和交互,适合生成视觉策略所需的合成数据。
环境光照让材质融入场景
让机器人融入扫描场景,还需要让其受光与背景相协调。 3DGS 保留了扫描时的光照外观,而新加入的机器人网格需要单独计算光照。MotrixSim 支持从环境中生成基于图像的光照(Image-Based Lighting,IBL),为 PBR 网格提供环境光的漫反射与镜面反射贡献,使机器人的明暗、色调与高光更贴合周围场景。这里的 IBL 作用于网格材质的受光,3DGS 场景仍保留原有外观。
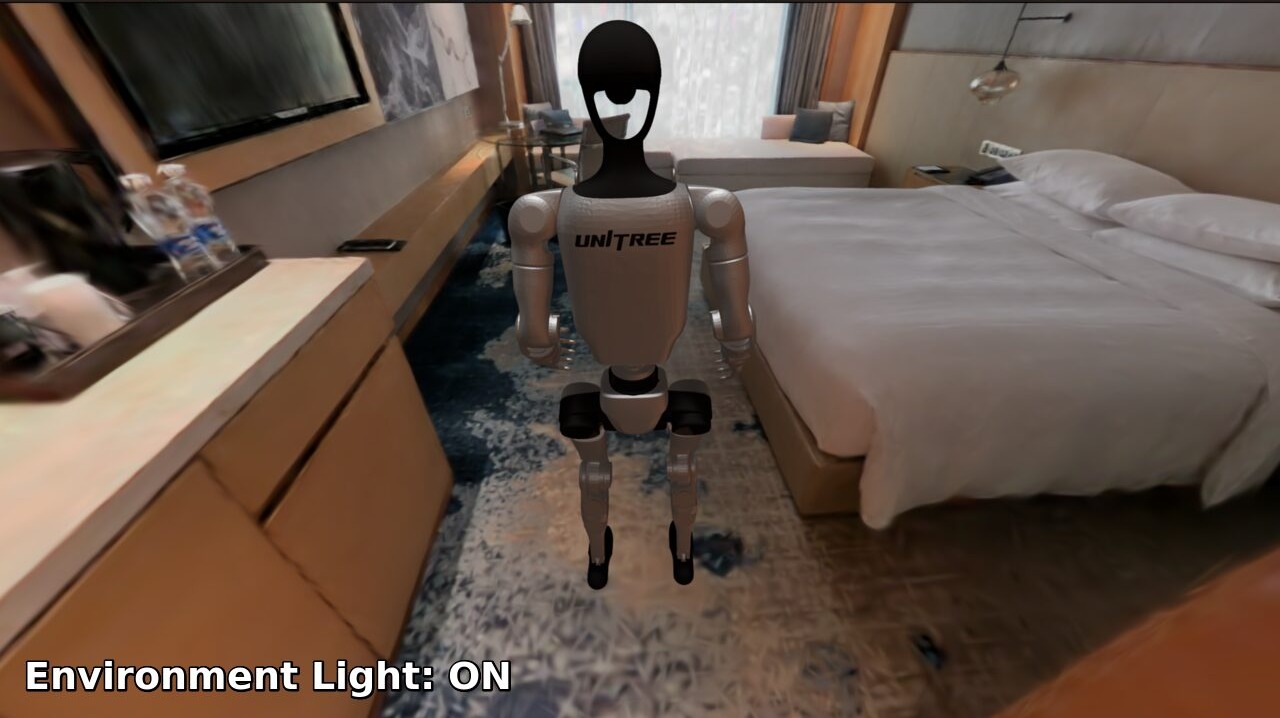
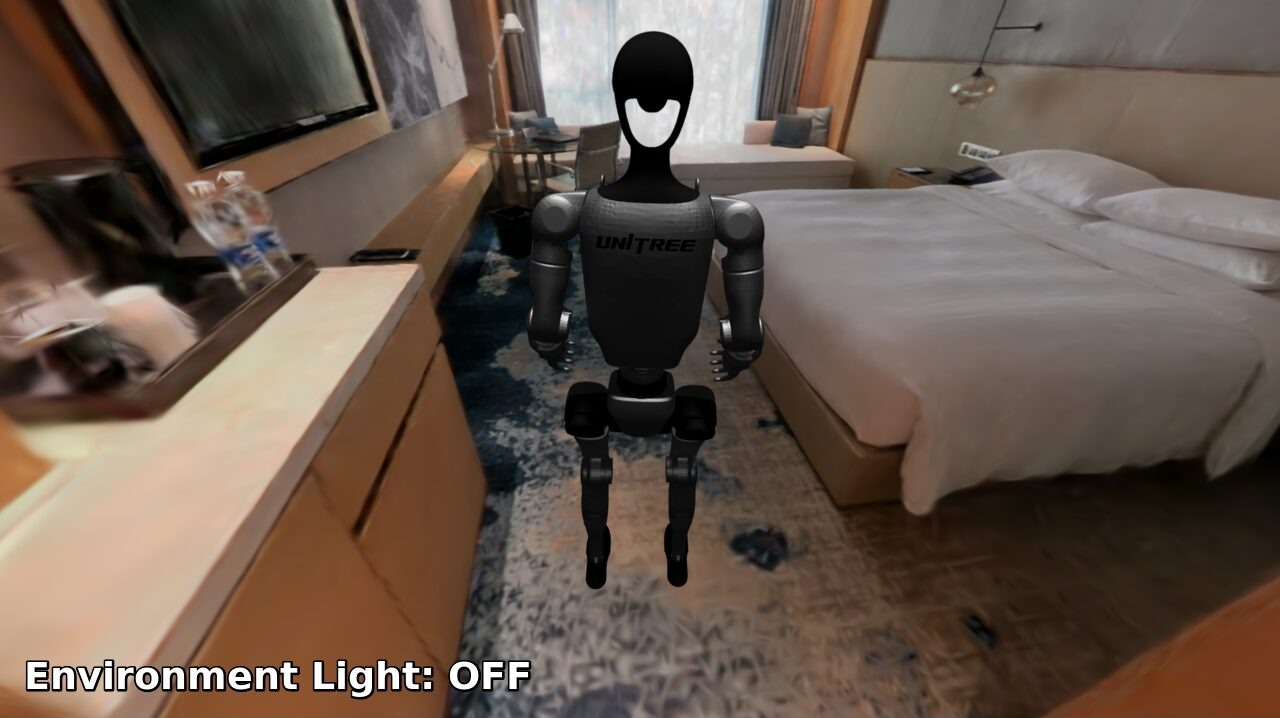
从仿真场景到合成数据
视觉场景准备好之后,MotrixGen 可以在仿真中执行任务并产出合成数据。 Real2Sim2Real 演示将这一过程放在同一画面中:左侧从一条轨迹逐步展开为 20 条仿真轨迹,展示 MotrixGen 在仿真场景中的任务执行与数据生成;右侧展示利用这些合成数据训练任务策略,并将策略部署到真实机器人上执行。
3.3BatchRender
并行环境下的合批渲染 MotrixSim 的渲染器支持多环境、并行物理环境下的整批渲染,以输出维度为 (batch, tile_h, tile_w, Channel) 的图像。
维度含义 batch 是并行环境数,与物理数据的批量维对齐;tile_h、tile_w 是单个环境图块的高宽,即每个环境的观测分辨率;Channel 是通道数,RGB 为 3、RGBA 为 4。各环境图块在 atlas 内平铺,按第 0 维切片即可取出单个环境的图像,无需逐环境分别采集。
输出格式 相机按需输出 RGBA、Depth、SegmentationColor 与 IdColor:RGBA 为彩色图,Depth 仅输出深度,SegmentationColor 输出分割着色,IdColor 按对象 id 着色。各格式沿用同一批量布局,随观测配置切换;深度值的换算与分割映射的含义见视觉传感器。
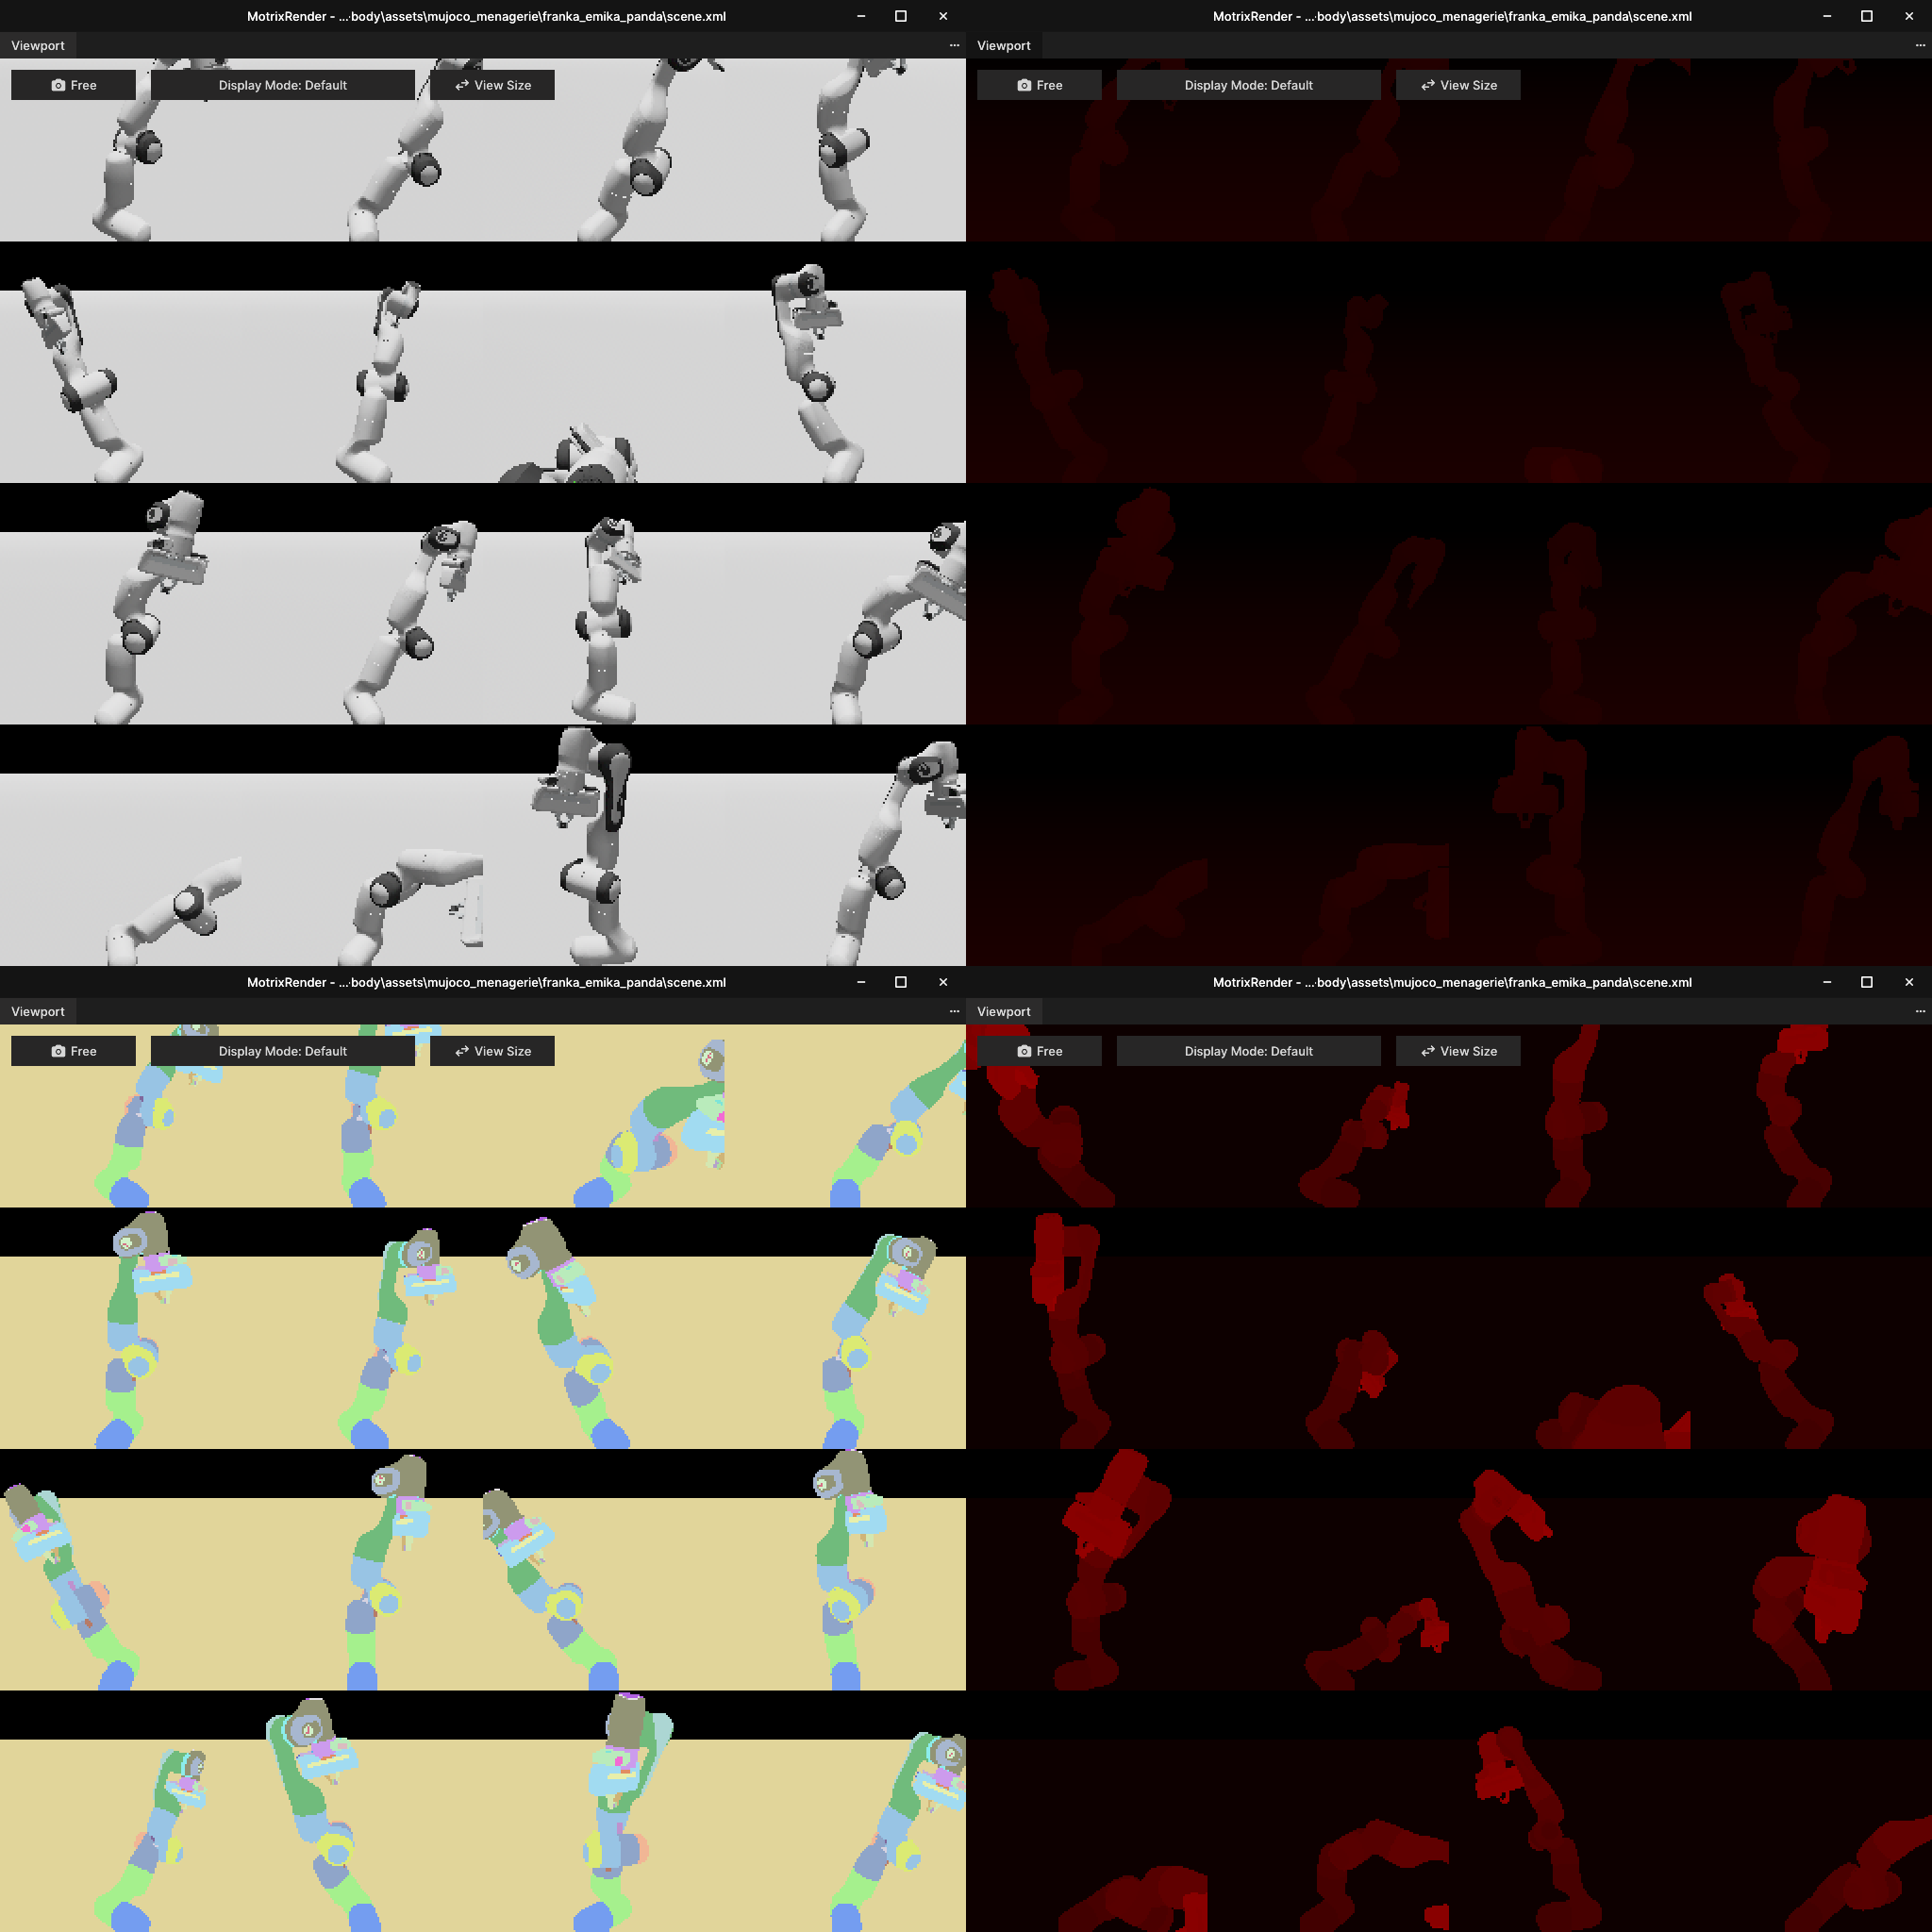
图像即张量 渲染图像支持直接以张量形式供下游使用,除 GPU 内部的 atlas 线性化外,没有额外拷贝。数组形状即 (batch, tile_h, tile_w, Channel),第 0 维与物理数据的批量维一致,可直接作为策略网络的观测张量送入训练循环。
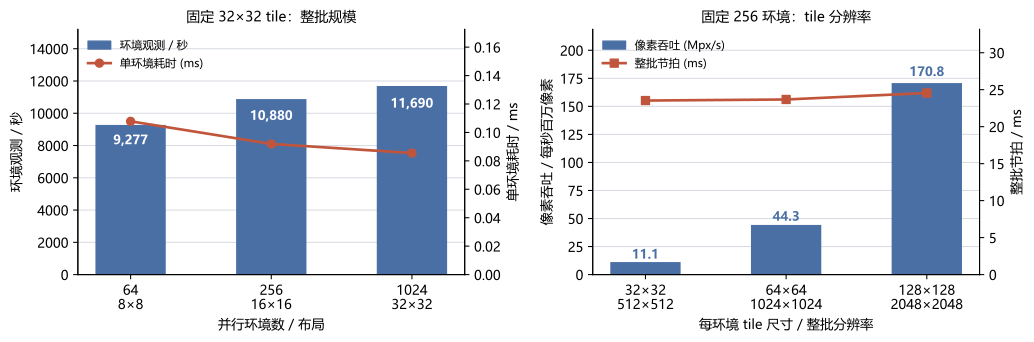
吞吐 固定 32×32 的 tile,把整批布局从 8×8 扩到 32×32,整批节拍由 6.9 ms 增至 87.6 ms,环境观测吞吐却从约 9,277 升到 11,690 观测/秒,单环境耗时由 0.108 ms 降到 0.086 ms——规模扩大时每次同步的固定开销被摊薄,吞吐略优于线性扩展。
| 环境数 | 布局 | 整批分辨率 | 整批节拍 | p95 | 环境观测/秒 | 单环境耗时 |
|---|---|---|---|---|---|---|
| 64 | 8×8 | 256×256 | 6.90 ms | 7.69 ms | 9,277 | 0.108 ms |
| 256 | 16×16 | 512×512 | 23.53 ms | 24.88 ms | 10,880 | 0.092 ms |
| 1024 | 32×32 | 1024×1024 | 87.60 ms | 93.74 ms | 11,690 | 0.086 ms |
分辨率 环境数与布局固定(256 个、16×16),把每环境 tile 从 32×32 提到 128×128,整批像素量涨了 16 倍,单次同步只从 23.53 ms 升到 24.56 ms。批渲染的开销主要来自每次同步的固定成本,而不是像素填充,因此提高观测分辨率几乎不付吞吐代价。
| 每环境 tile | 整批分辨率 | 整批节拍 | 环境观测/秒 | 像素吞吐 |
|---|---|---|---|---|
| 32×32 | 512×512 | 23.53 ms | 10,880 | 11.1 Mpx/s |
| 64×64 | 1024×1024 | 23.68 ms | 10,813 | 44.3 Mpx/s |
| 128×128 | 2048×2048 | 24.56 ms | 10,424 | 170.8 Mpx/s |
4传感器
4.1传感器概览
MotrixSim 的传感器能力可以按观测来源分为四类,分别是本体状态、接触与触觉、环境几何和视觉观测。它们覆盖了从低维状态到高维图像的观测范围,并可按统一接口提供给控制、规划和强化学习模块。
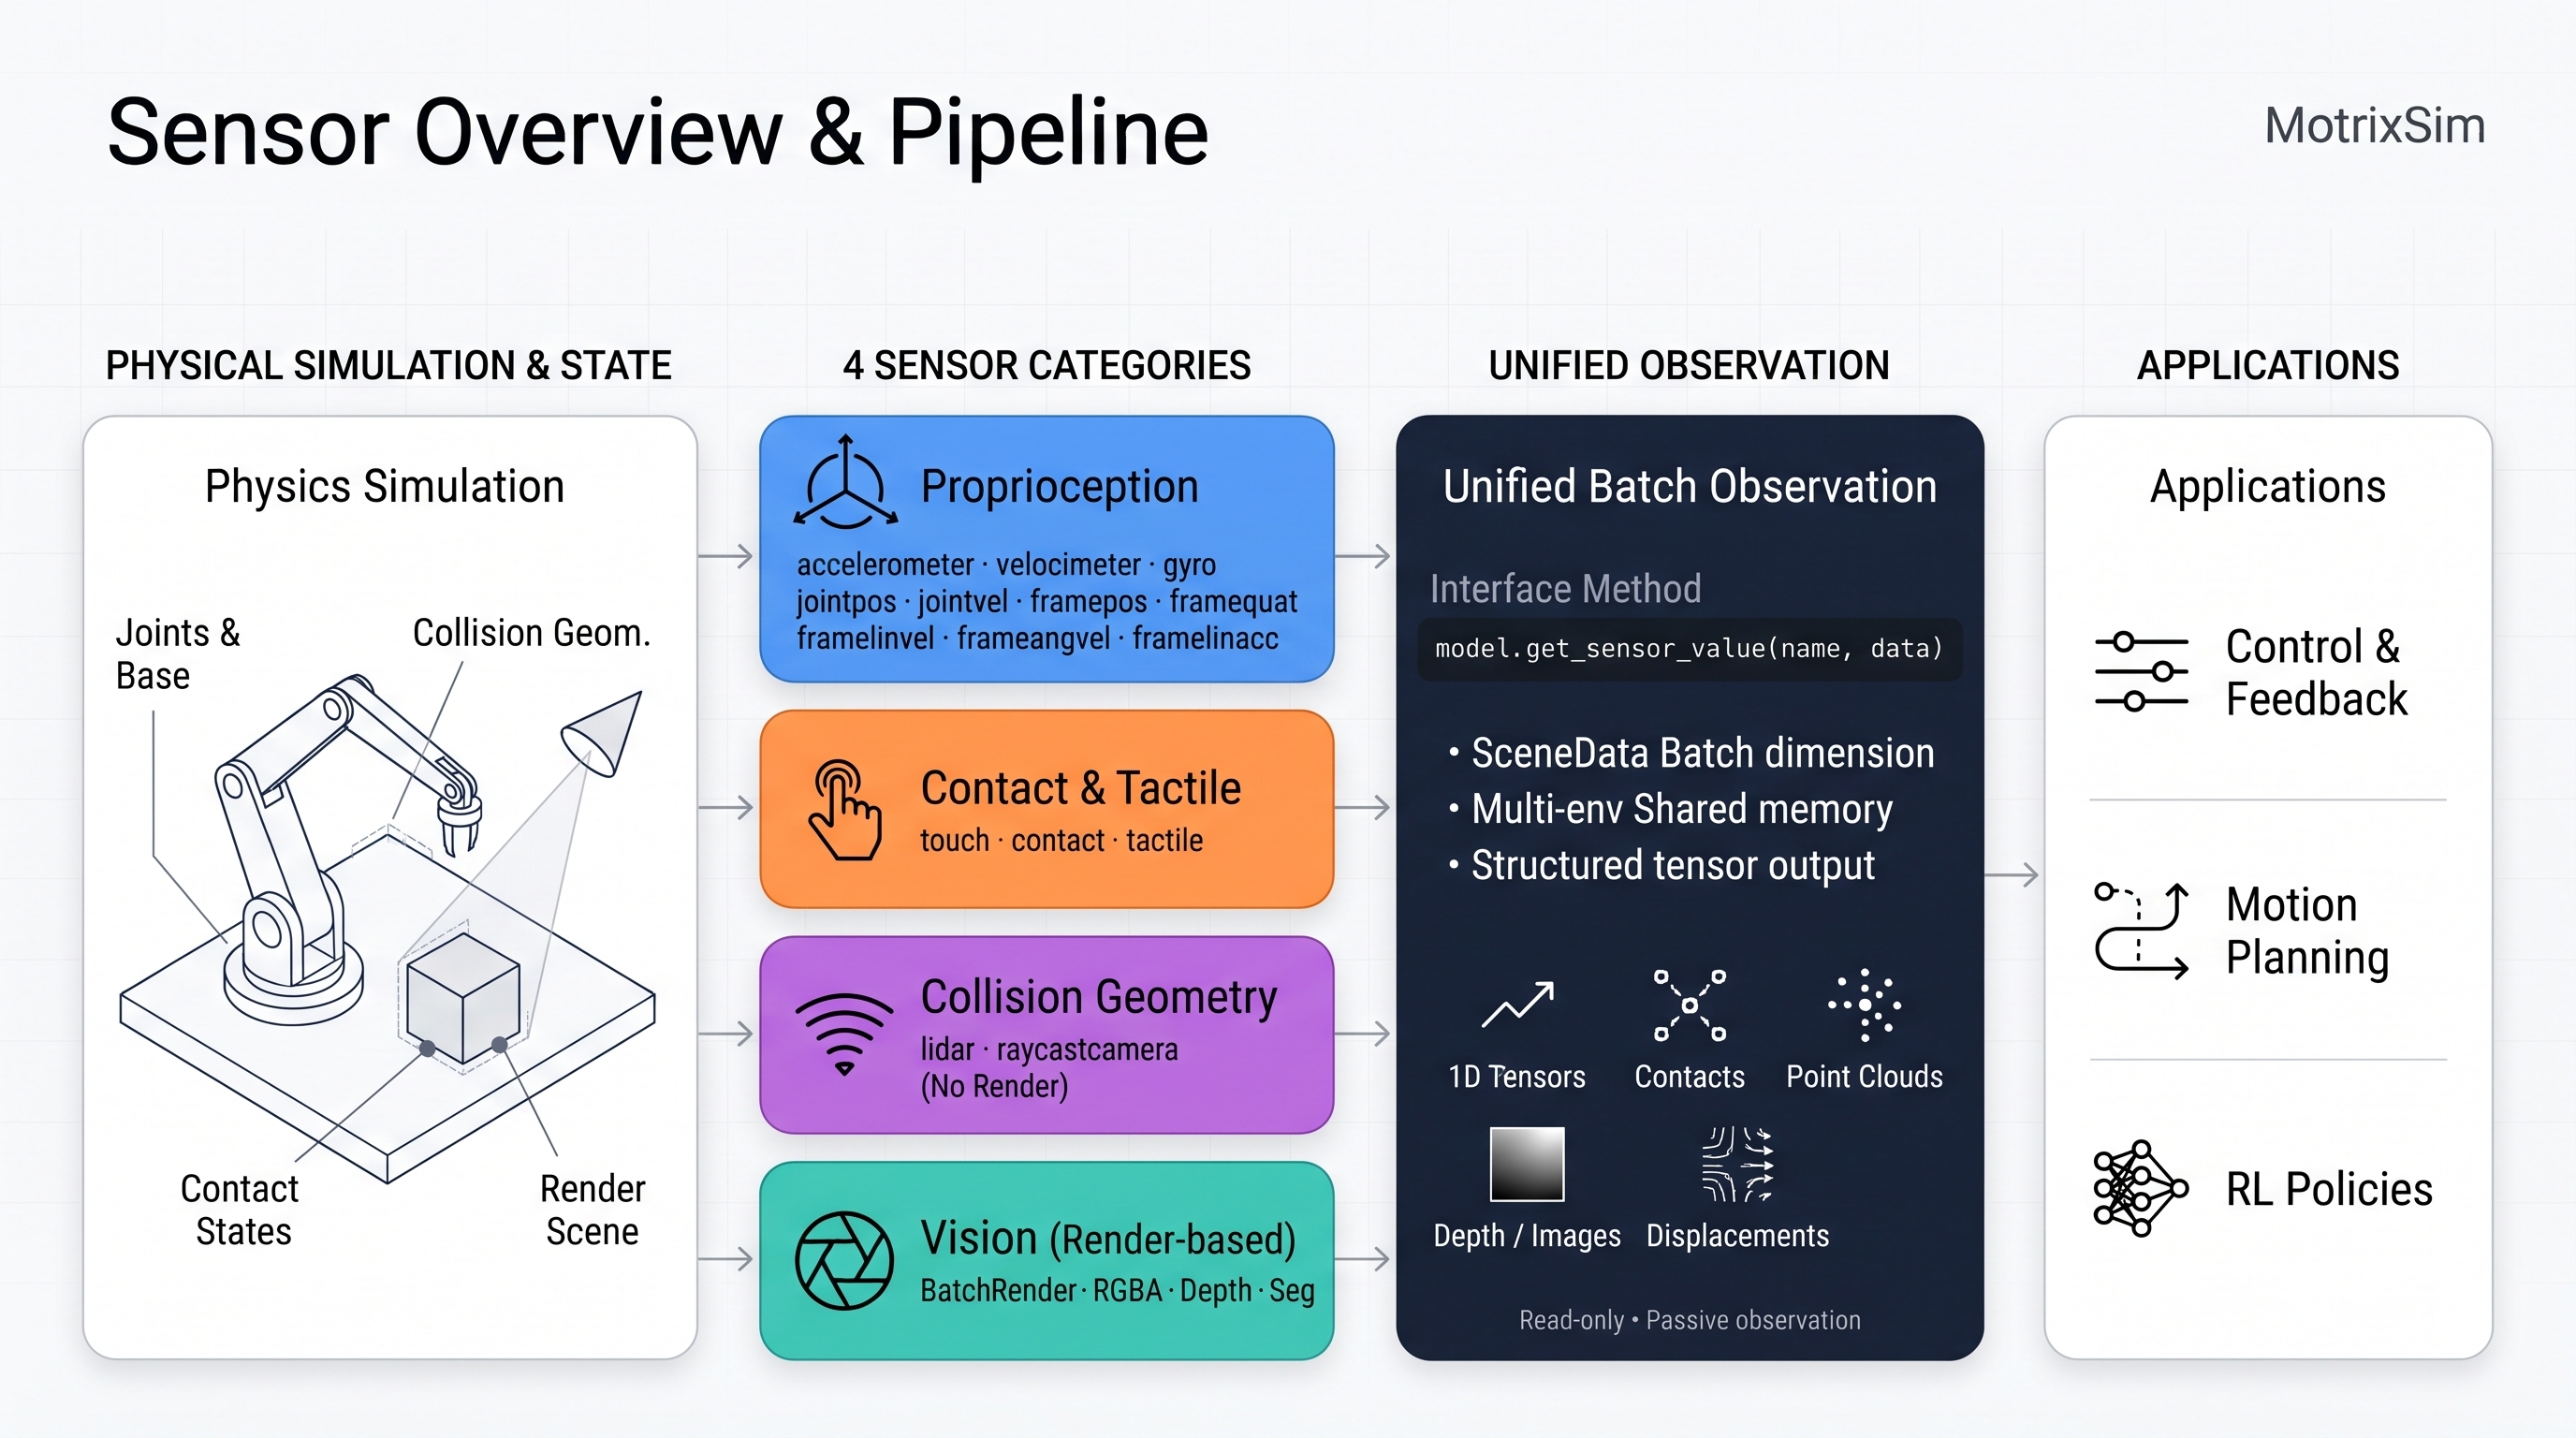
本体状态:读取机器人自身的运动
本体状态是控制器和策略网络最常用的低维输入。MotrixSim 可从机器人上的参考点(site)和关节读取自身的运动状态,包括位置、姿态、速度和加速度,覆盖反馈控制、运动估计和强化学习中的本体观测需求。
| 观测层级 | 数据形态 | 典型用途 |
|---|---|---|
| 局部与关节状态 | 三轴运动量、关节状态 | 反馈控制、运动估计、本体观测 |
| 对象与整体状态 | 位姿、相对运动、质心与动量 | 任务空间控制、稳定性分析、全身控制 |
接触与触觉:观察交互是否发生、如何发生
接触观测把碰撞求解中的局部交互转换为控制和策略可用的信号。它既可以用一个法向力标量快速判断接触,也可以保留接触点和力学细节;触觉仿真则进一步描述凝胶表面的变形,适用于精细操作。
| 观测层级 | 数据形态 | 典型用途 |
|---|---|---|
| 接触事件与力觉 | 接触状态、法向力、接触点及力学属性 | 触地检测、抓取反馈、碰撞分析 |
| 软接触与触觉 | marker 运动、三维位移场、法向变形 | 精细抓取、视触觉观测 |
环境几何:直接查询物理碰撞场景
LiDAR 和 RaycastCamera 不依赖渲染器,而是直接对参与物理碰撞的几何体执行射线查询。它们输出距离、点云或表面信息,适合在无图形界面和大规模并行环境中构造环境观测。
| 数据形态 | 典型输出 | 典型用途 |
|---|---|---|
| 多束距离观测 | 距离、世界坐标点云,可选采集时间与表面法线 | 避障、地形感知、定位与建图 |
| 深度与表面观测 | 深度、世界坐标命中点、表面法线 | 深度感知、地形 / 高度采样 |
视觉观测:从渲染场景生成图像输入
视觉观测从渲染场景生成策略网络和视觉算法常用的图像输入。除了 RGB 彩色图像,还可以输出深度(Depth)以及按对象 id 着色的分割与标识图像;它与碰撞几何传感器形成互补,前者描述渲染结果,后者描述物理碰撞场景。各类输出的用途、相机配置与深度值含义见视觉传感器。
| 观测形式 | 输出 | 典型用途 |
|---|---|---|
| RGB / RGBA | RGBA | 彩色感知、视觉策略 |
| RGB-D | RGBA + Depth | 深度感知、三维场景理解 |
| 分割与对象标识 | SegmentationColor、IdColor | 实例与部件区分、掩码提取、可视化 |
4.2高性能激光雷达仿真
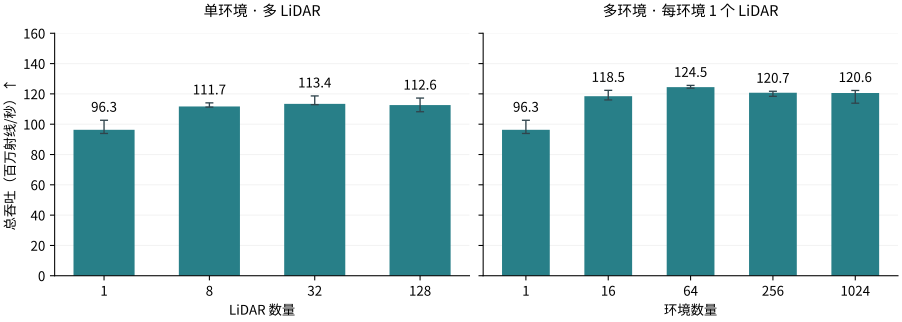
激光雷达(LiDAR)为定位、建图与避障提供环境几何观测。MotrixSim 沿扫描方向对场景碰撞几何执行距离查询,输出距离与世界坐标点云,并支持单场景多传感器及多环境批量观测。
MotrixSim 的激光雷达仿真总吞吐最高可达约 1.24 亿射线/秒。 在 AMD Ryzen 9 9950X 的 CPU 路径、32 线程配置下,64 个并行环境各搭载一个 1024×64 LiDAR,支持高密度点云的批量生成。
4.3高精度触觉传感器
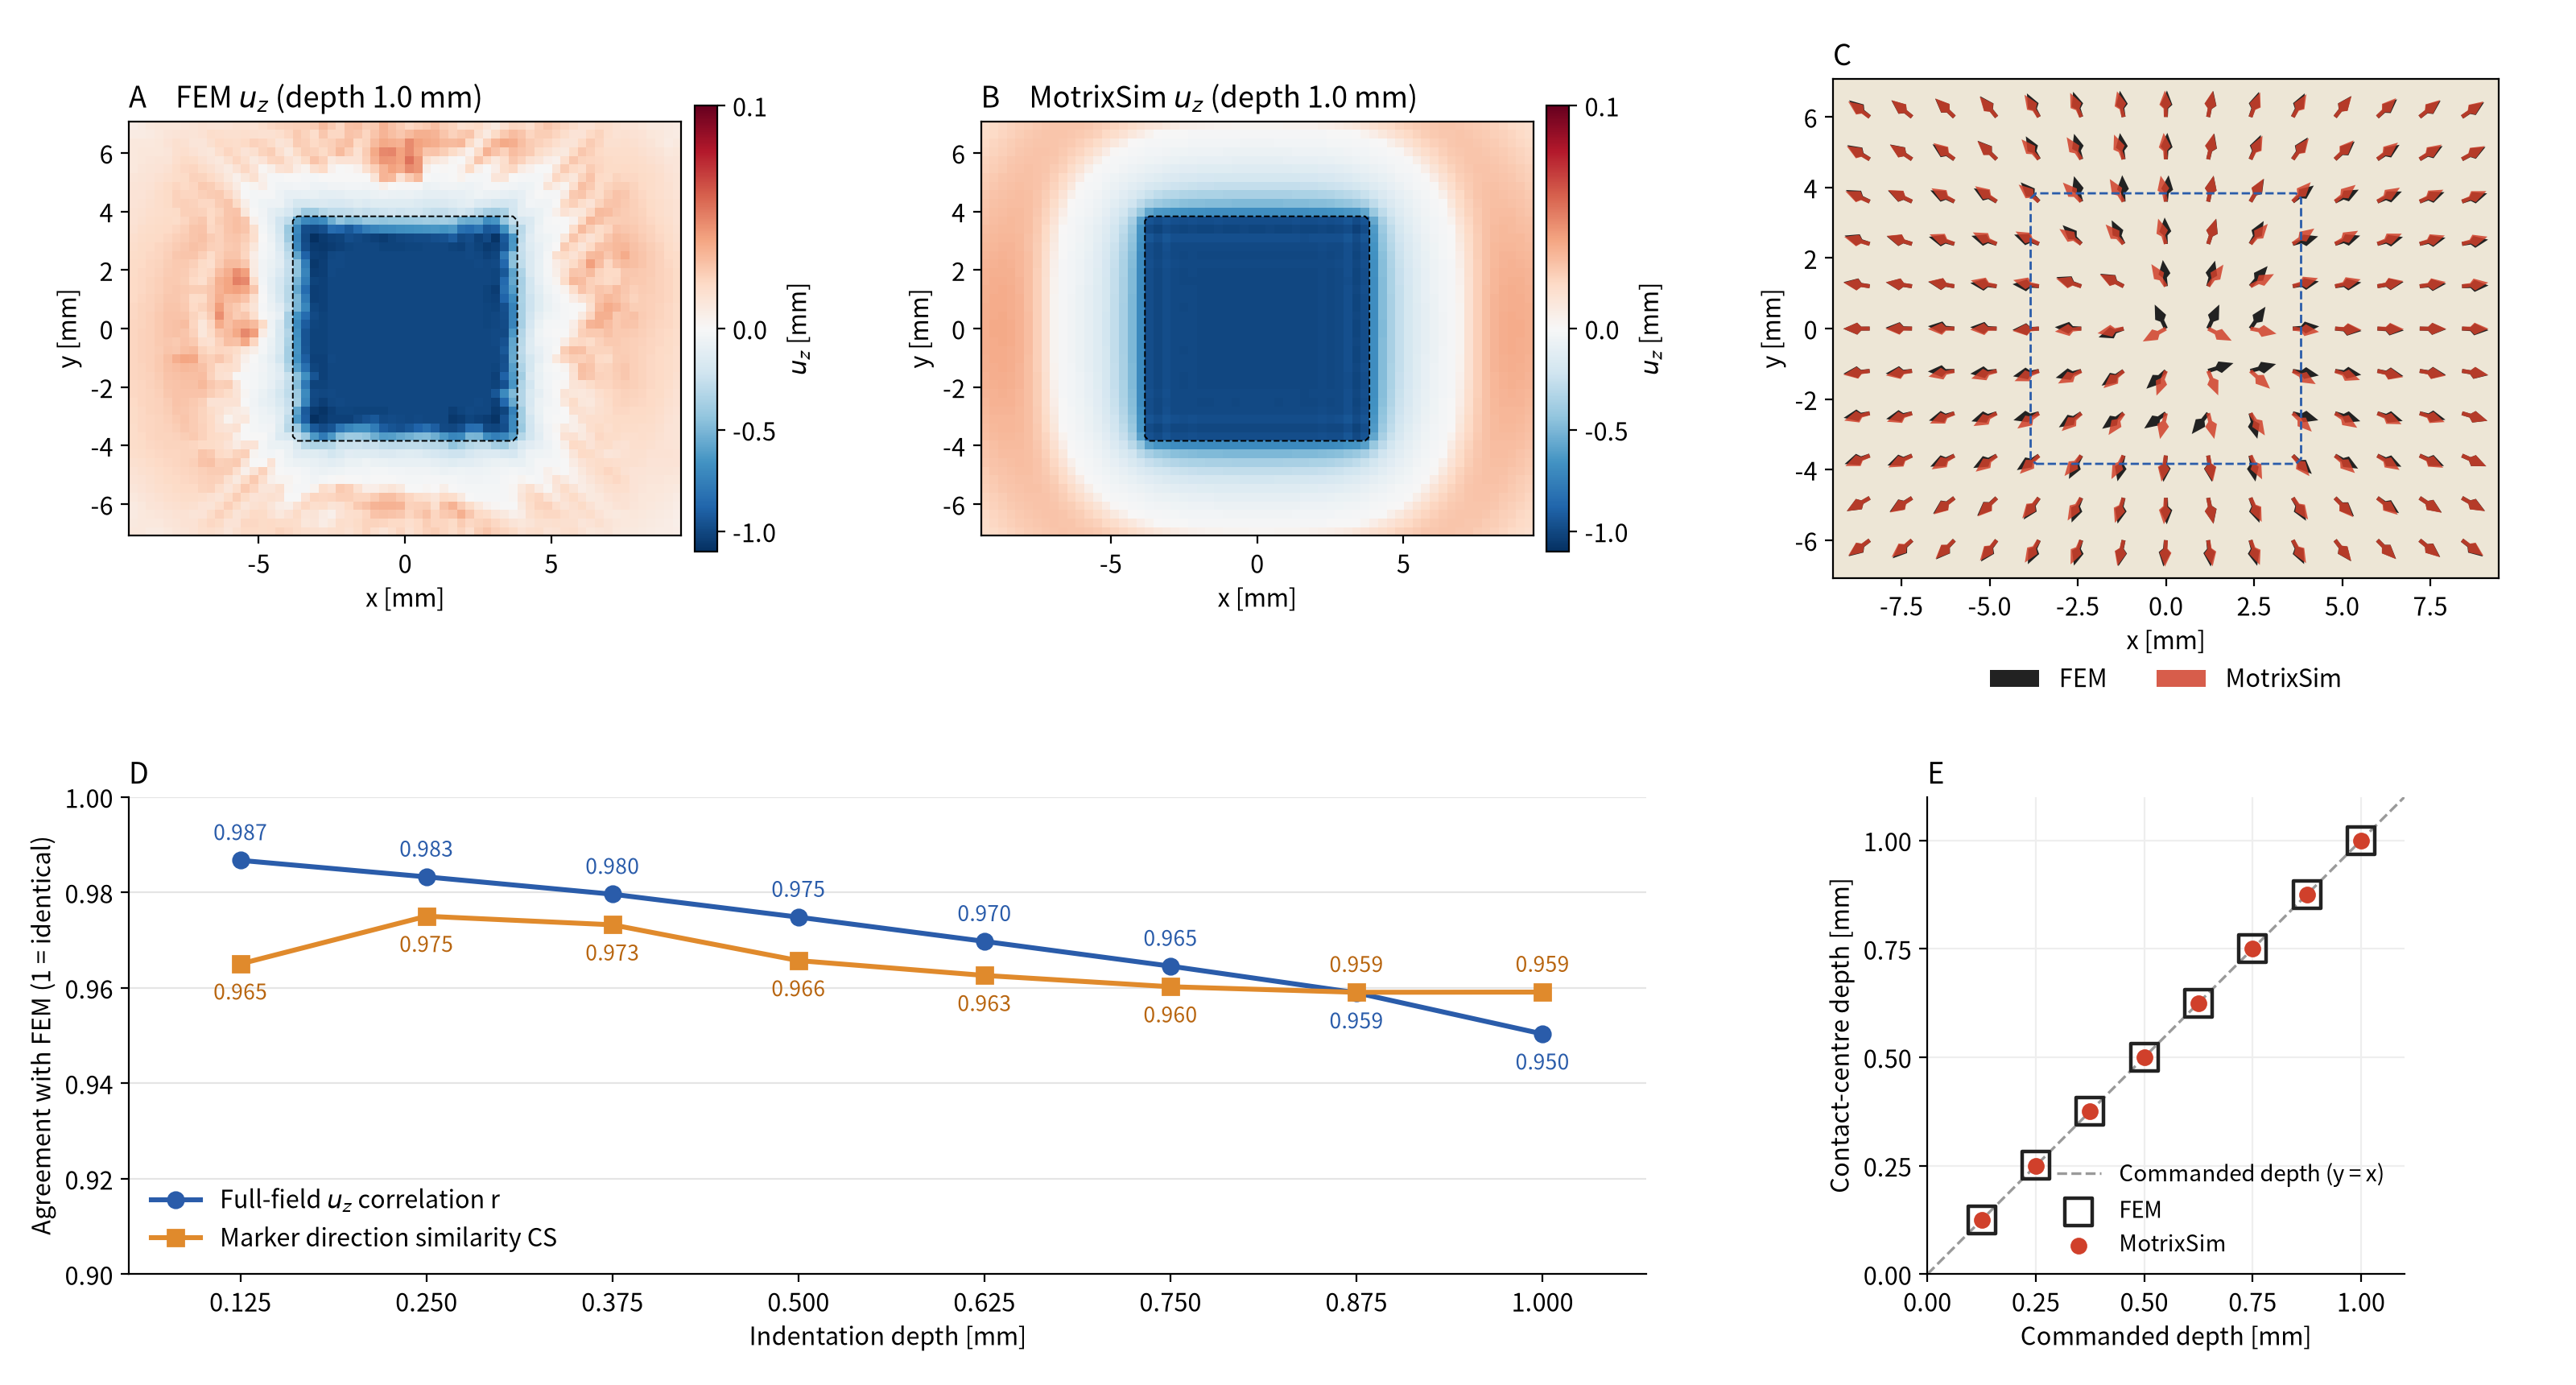
精细操作依赖对局部接触的感知:压入深度、接触区形状与凝胶表面的细微变形,往往是视觉难以分辨、却决定操作成败的信息。MotrixSim 由刚体接触几何确定凝胶上的接触区,再通过降阶接触求解得到凝胶表面的三维位移场,输出视触觉传感器常用的 marker 运动与法向变形观测,并能与物理仿真一起大规模并行。
MotrixSim 的触觉输出与非线性有限元(FEM)参考解高度一致。 以 7.5 mm 方块压入为例,在 0.125–1.0 mm 的 8 个压入深度下,MotrixSim 未经平滑的原始触觉输出与 FEM 相比,法向位移 uz 的全场相关系数为 0.950–0.987,marker 面内位移方向的平均余弦相似度为 0.959–0.975;接触区中心压入深度与 FEM 的偏差不超过 1.04 µm,相对误差不超过 0.70%。
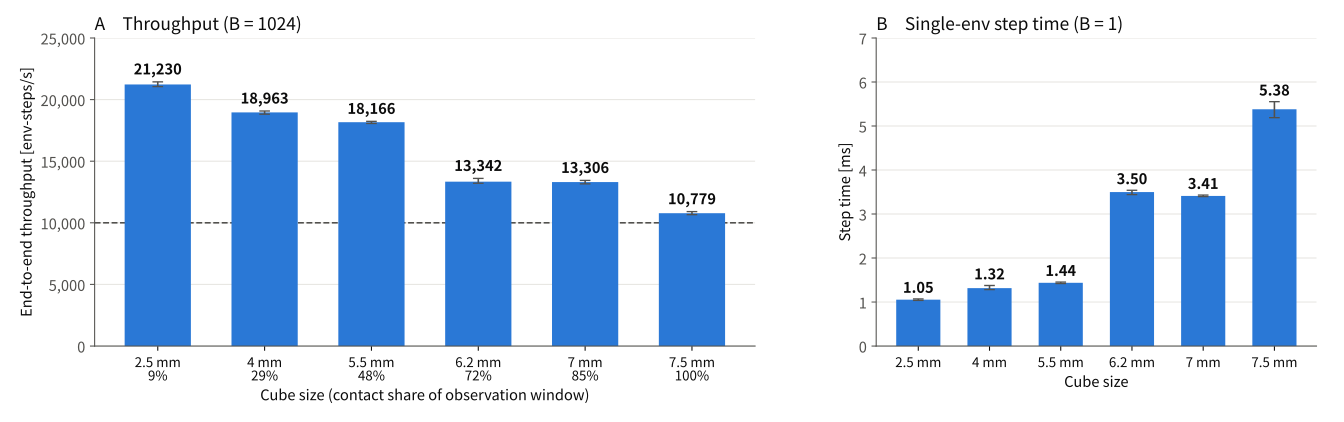
触觉仿真可以与物理仿真一起大规模并行。 在 1024 个并行环境下,MotrixSim 触觉仿真的端到端吞吐量为 1.08–2.12 万 env-steps/s(每秒推进的环境步数之和),吞吐量随接触面积增大而下降;即使接触区填满整个触觉观测窗口,吞吐量仍超过 1 万 env-steps/s。测试平台为 NVIDIA GeForce RTX 5060 Ti 与 Intel Core i5-14600KF;触觉输出为 64×48 网格上的凝胶表面三维位移场,物理与触觉步长均为 1 ms。
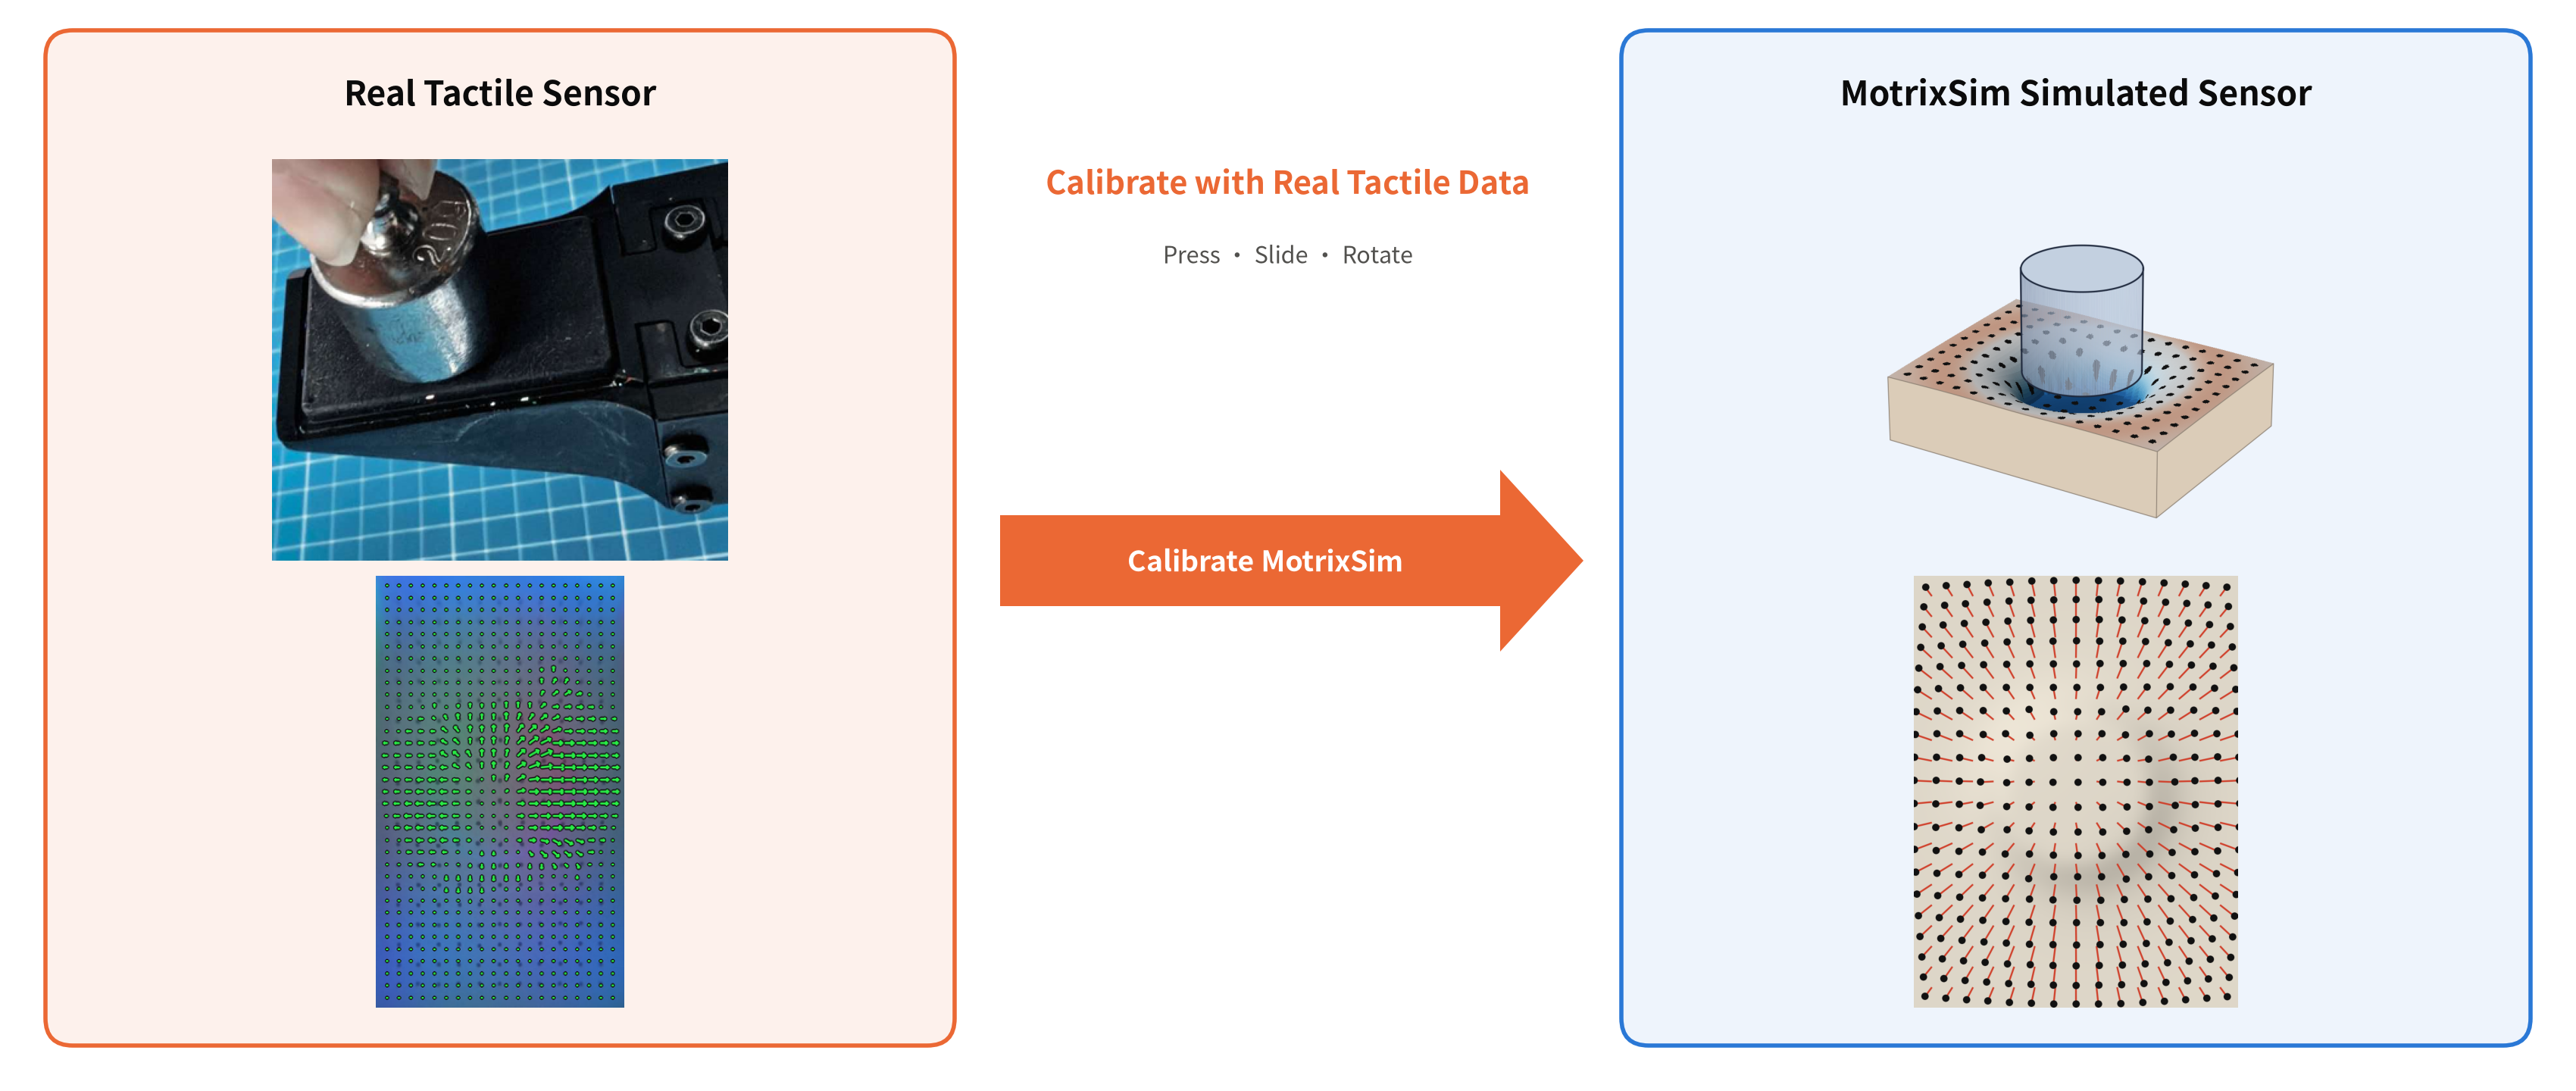
用真实触觉数据标定 MotrixSim,在仿真中复现具体传感器的响应。 在压入、滑移、旋转等已知工况下采集真实传感器的触觉数据,据此标定 MotrixSim 的仿真参数,使仿真传感器复现同一传感器的触觉响应,再用于大规模训练与部署。
4.4视觉传感器
MotrixSim 从同一仿真场景提供彩色、深度与几何体分割观测,为视觉感知、策略训练和合成数据生成提供图像输入。 彩色图像呈现场景外观,深度描述空间结构,分割标识像素对应的几何体,使外观观测能够与部件掩码结合使用。
下图展示了同一相机、同一帧的多种输出:彩色图像保留材质与光照,深度图呈现远近关系,两种分割编码则分别面向可视化和程序读取。这些信息覆盖了从 RGB 感知、RGB-D 场景理解到部件级标注的不同需求。分割基于几何体(geom)标识;对象或语义类别标签可通过几何体与对象、类别的对应关系进一步映射。
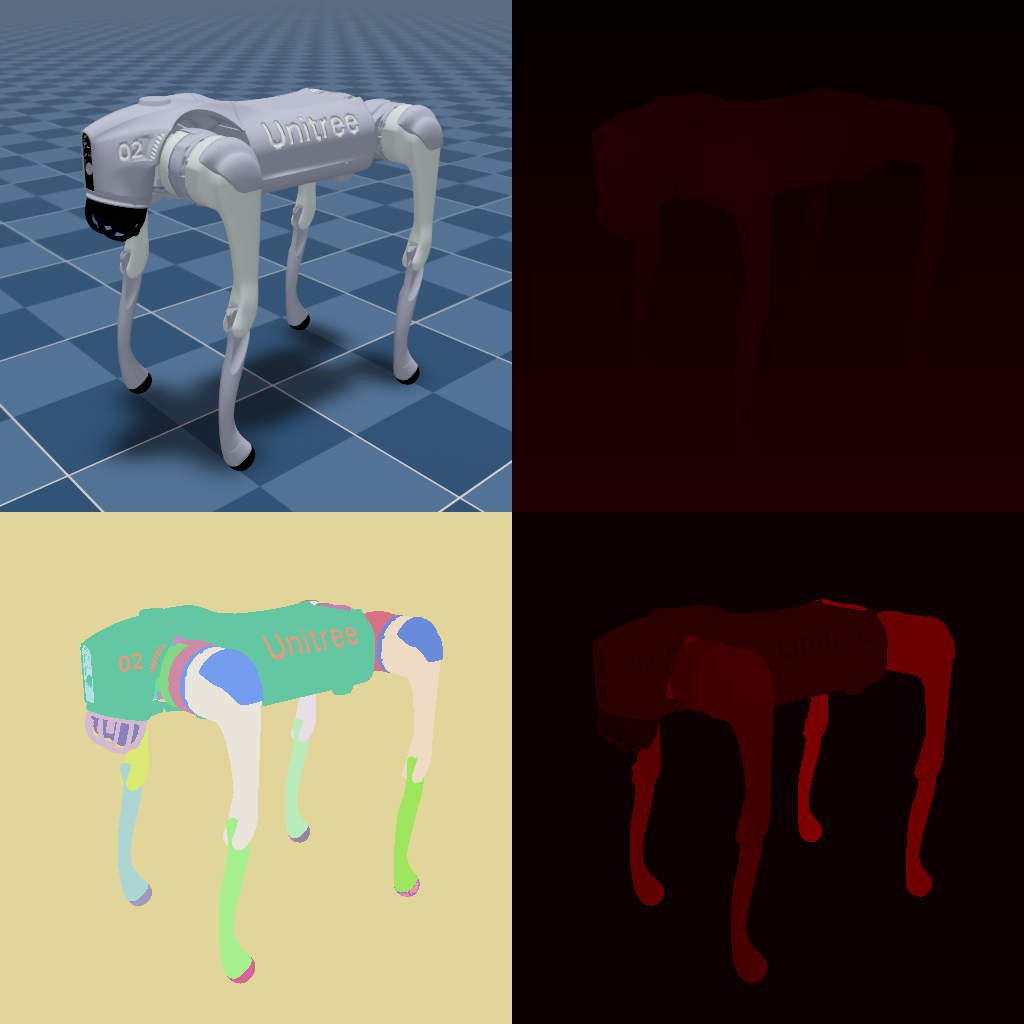
| 输出 | 内容 | 典型用途 |
|---|---|---|
RGBA | 彩色图像,含 alpha 通道 | 视觉策略、感知与合成数据生成 |
Depth | 沿相机光轴的深度(ViewZ) | RGB-D 观测、三维场景理解 |
SegmentationColor | 按 geom 的 id 从调色板着色 | 可视化检查、部件区分 |
IdColor | 将 geom 的 id 编码为颜色 | 程序读取 id、掩码提取 |
视觉观测与物理交互共享同一份场景状态。 物理求解更新机器人与物体的位姿,渲染使用这些位姿生成图像,使运动过程既能通过外观观察,也能通过深度和几何体标识描述。对于视觉策略与交互数据生成,这将图像输入与产生运动、接触的场景联系起来,而不只是生成一组独立画面。
下面的演示将场景视口与相机输出放在同一画面中,展示动态场景中的深度与分割观测:前者呈现相机视角下的空间结构,后者区分机器人部件与环境几何体。
5运动规划与控制
5.1运动规划库
MotrixSim内置高效的运动规划库,可以将“目标位姿”转换为机器人可以执行的无碰撞关节轨迹。 它面向机械臂抓取、物体搬运、障碍物环境中的避障运动,以及规划结果在仿真中的验证与执行等场景,连接目标设定、路径搜索和物理交互这几个环节。对具身智能任务而言,规划库使机器人能够从“要到哪里”进一步得到“沿什么路径、以什么速度到达”的可执行动作。
request = MotionPlanRequest(
    CartesianGoal(
        PointPositionGoal(position, POSITION_TOLERANCE),
        QuaternionOrientationGoal(orientation, ORIENTATION_TOLERANCE),
    ),
)
// 通过一行简单调用,规划器会返回可执行的无碰撞关节轨迹,供仿真执行。
trajectory = planner.plan(scene_data, request)
以下视频展示运动规划库在抓取与搬运任务中的应用
5.2规划基准测试
进一步,我们期望考察MotrixSim运动规划能力在基准测试里的量化表现。 我们使用 Robometrics[2] 整理的两类公开题集,在统一的任务输入下评测 MotrixSim 的规划能力:
- MotionBenchMaker[3]:本次使用的题集包含书架、箱体、笼状障碍物以及桌面和桌下取物等场景,考察机械臂在受限空间中绕开障碍、到达目标的能力。
- MπNets[4]:本次使用的题集覆盖格柜、抽屉柜与桌面等场景,包含不同起点和目标配置,考察规划器在多样布局和目标位置下的适应能力。
测试评估从逆运动学、避障路径搜索到轨迹时间参数化的规划流程。成功轨迹须满足末端位置误差不超过 5 mm、姿态误差不超过 0.05 rad,并通过独立碰撞检查。成功率反映规划的可靠性,Plan Time 衡量生成轨迹的计算耗时,Position Error 衡量终点位置精度,Motion Time 则表示规划轨迹的时长。
MotrixSim 在 2590 道有效题上取得了 98.42% 的规划成功率,成功题的规划耗时中位数为 34 ms。 两类题集共 2600 道题;上游将其中 10 题标记为目标不可行并跳过,沿用这一约定,以其余 2590 道有效题计算成功率。
| Dataset | Valid Problems | Solved | Success Rate |
|---|---|---|---|
| MotionBenchMaker | 799 | 779 | 97.50% |
| MπNets | 1791 | 1770 | 98.83% |
| Total | 2590 | 2549 | 98.42% |
| Metric | Mean ± Std | Median | P75 | P98 |
|---|---|---|---|---|
| Plan Time (s) | 0.059 ± 0.136 | 0.034 | 0.062 | 0.322 |
| Position Error (mm) | 0.973 ± 1.11 | 0.501 | 1.50 | 4.22 |
| Motion Time (s) | 4.02 ± 4.86 | 2.91 | 4.14 | 20.43 |
以上三项指标仅统计成功题。Plan Time 为单次规划调用的墙钟时间,不含场景构建与独立结果复查;Position Error 为轨迹终点的末端位置误差;Motion Time 为时间参数化后的轨迹时长。离散碰撞检查不等同于连续路径无碰撞的证明。
6开发工作流
6.1资产接入与格式支持
motrixsim.load_model(path) 统一接受 MJCF、URDF 与 USD,返回可直接仿真的 SceneModel。三种格式也可在同一场景内混用,例如把 MJCF 机器人放进 USD 场景。已有的 MuJoCo 模型和 USD 场景资产加载即运行,中间不经过格式转换。
与原生引擎的加载对照
两段视频把同一份资产并排加载到 MotrixSim 与对应的原生引擎(MJCF 对 MuJoCo,USD 对 Isaac Sim),比较加载后的物理行为与场景渲染。
USD 支持范围
MotrixSim 基于 OpenUSD 读取 USD 资产,.usd / .usda / .usdc / .usdz 均可直接加载;展开后的 prim 映射为刚体、关节、几何与灯光等模型元素。覆盖范围如下,逐项对照见公开的 USD 支持参考文档:
- 完整支持:层级与变换、刚体与关节(含质量属性)、几何与网格碰撞、常用灯光。
- 部分支持:材质、场景属性与驱动器参数。
6.2Real2Sim:从真实场景到可交互仿真
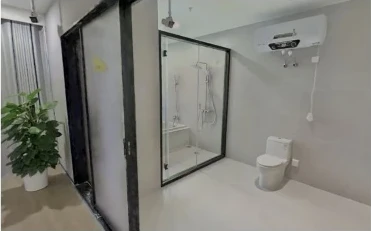
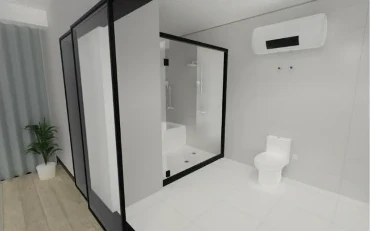
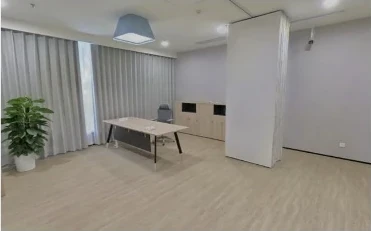
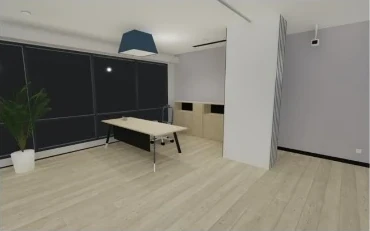
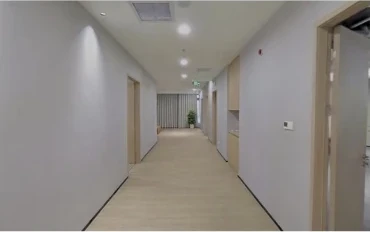
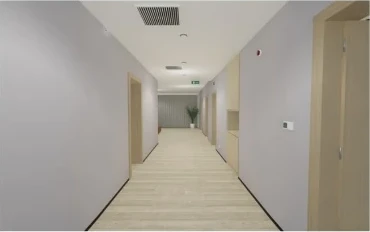
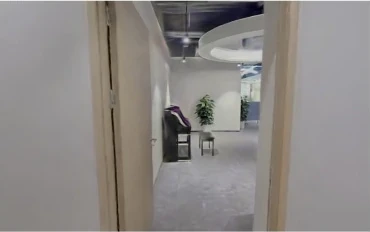
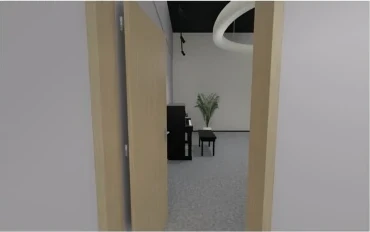
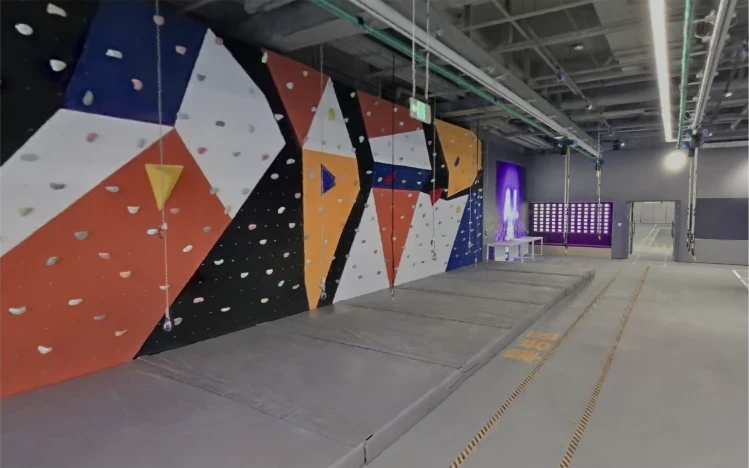
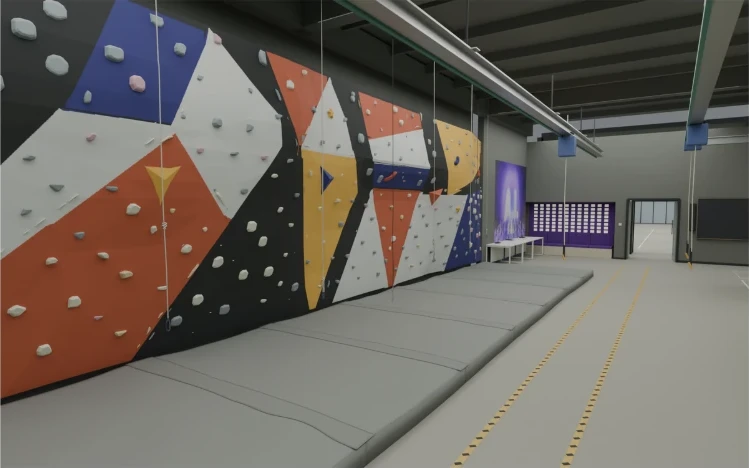
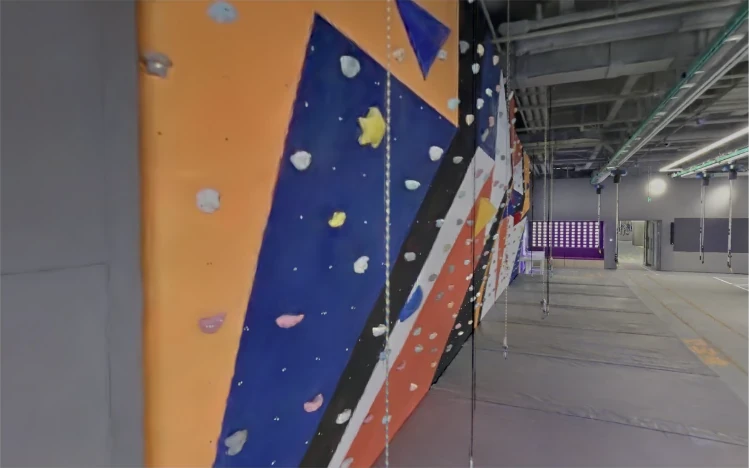
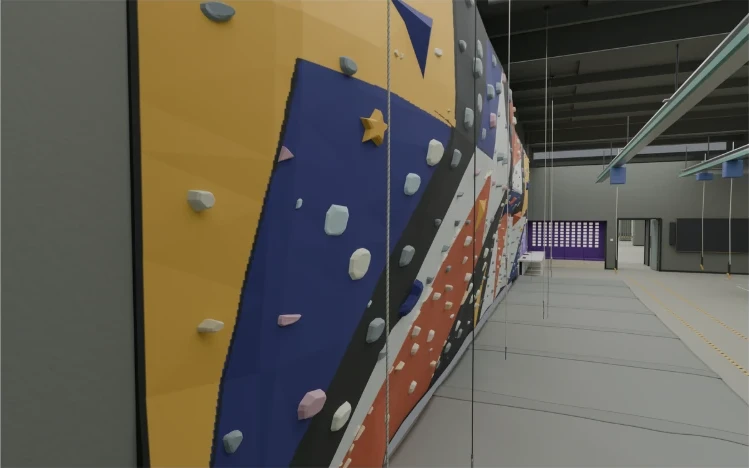
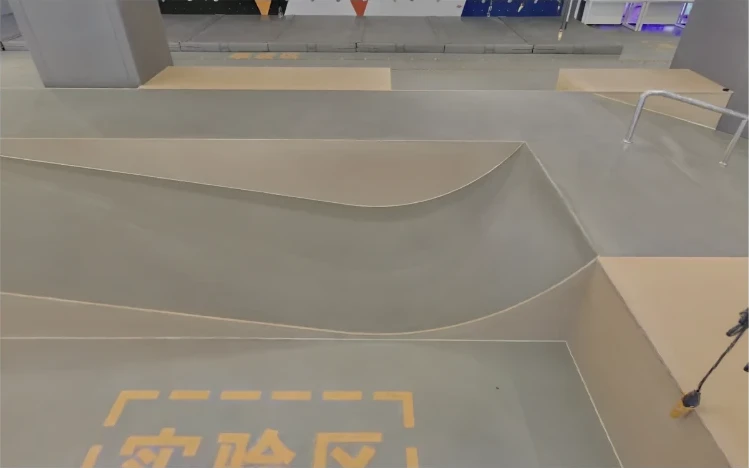
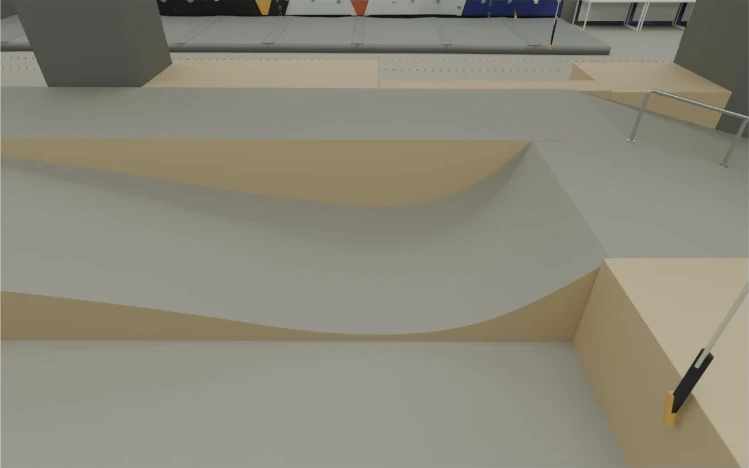
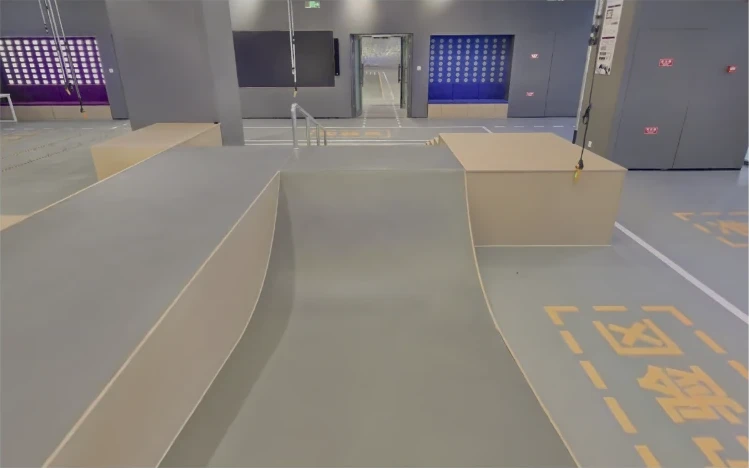
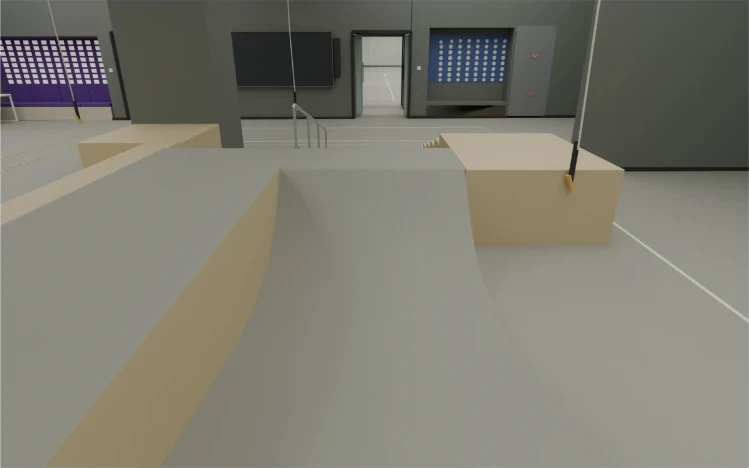
把真实环境转化为可交互的仿真场景,让机器人任务在熟悉的空间中展开。 Real2Sim 不只复现场景外观,还需要组织物体布局、结构与运动关系。通过将真实环境中的空间布局与交互对象带入 MotrixSim,可以为机器人操作、任务验证与数据采集建立对应的仿真环境。
真实场景
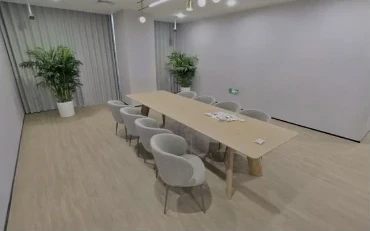
MotrixSim
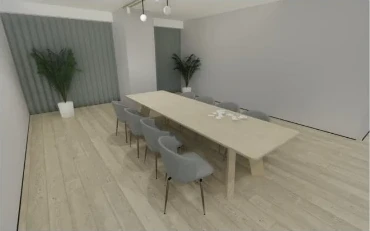
真实场景
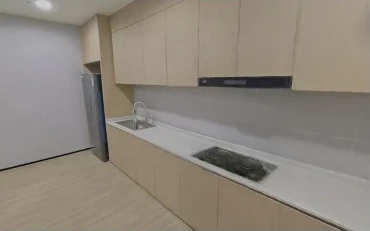
MotrixSim
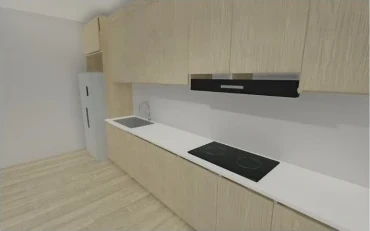
真实场景
MotrixSim
真实场景
MotrixSim
真实场景
MotrixSim
真实场景
MotrixSim
真实场景
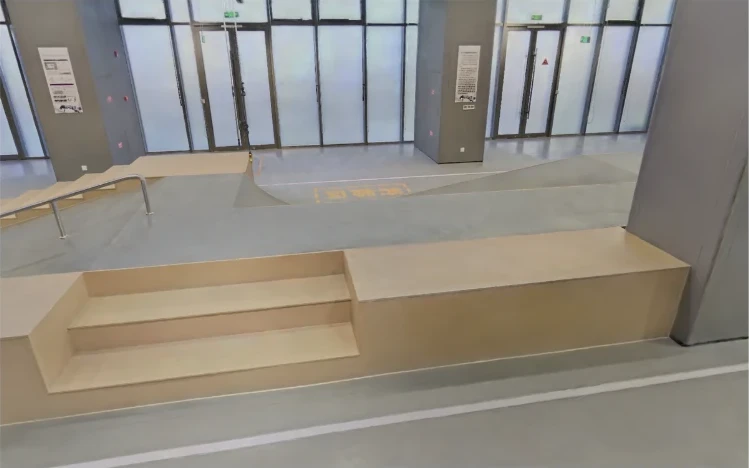
MotrixSim
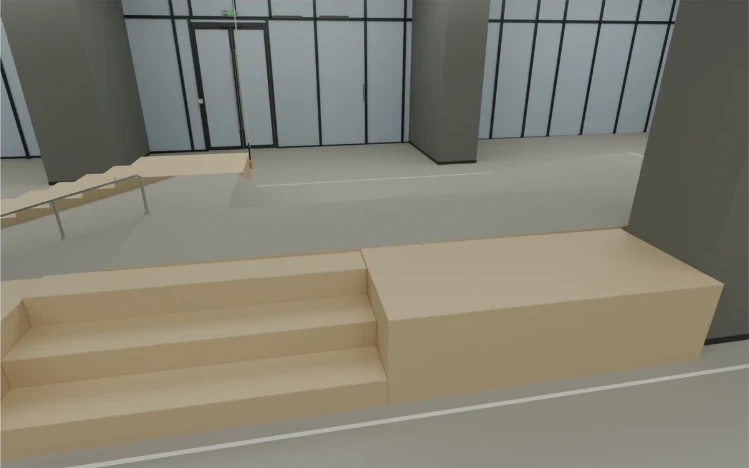
真实场景
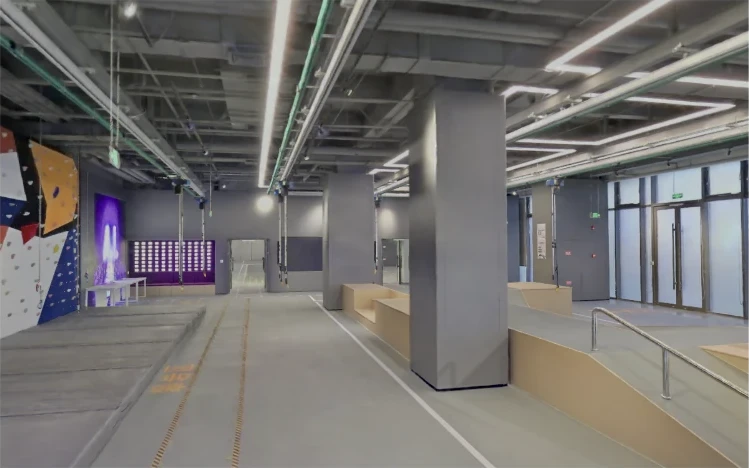
MotrixSim
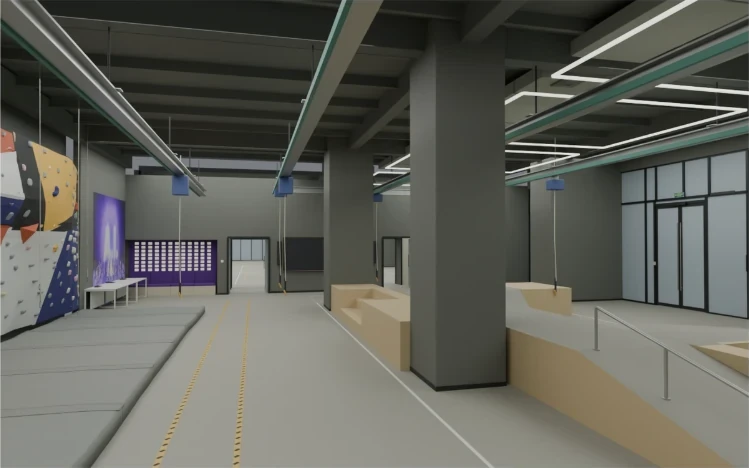
真实场景
MotrixSim
真实场景
MotrixSim
真实场景
MotrixSim
真实场景
MotrixSim
从场景复现进一步走向可操作的对象。 柜门与冰箱等对象不仅是静态外观,也包含可开合的铰链结构。下面的案例展示了仿真场景中的开合运动,将环境重建延伸到物体交互,为后续机器人操作提供场景基础。
机器人与场景的交互将环境复现连接到任务执行。 G1 案例进一步展示了机器人任务在 MotrixSim 中的仿真片段。
6.3Forge 资产工具
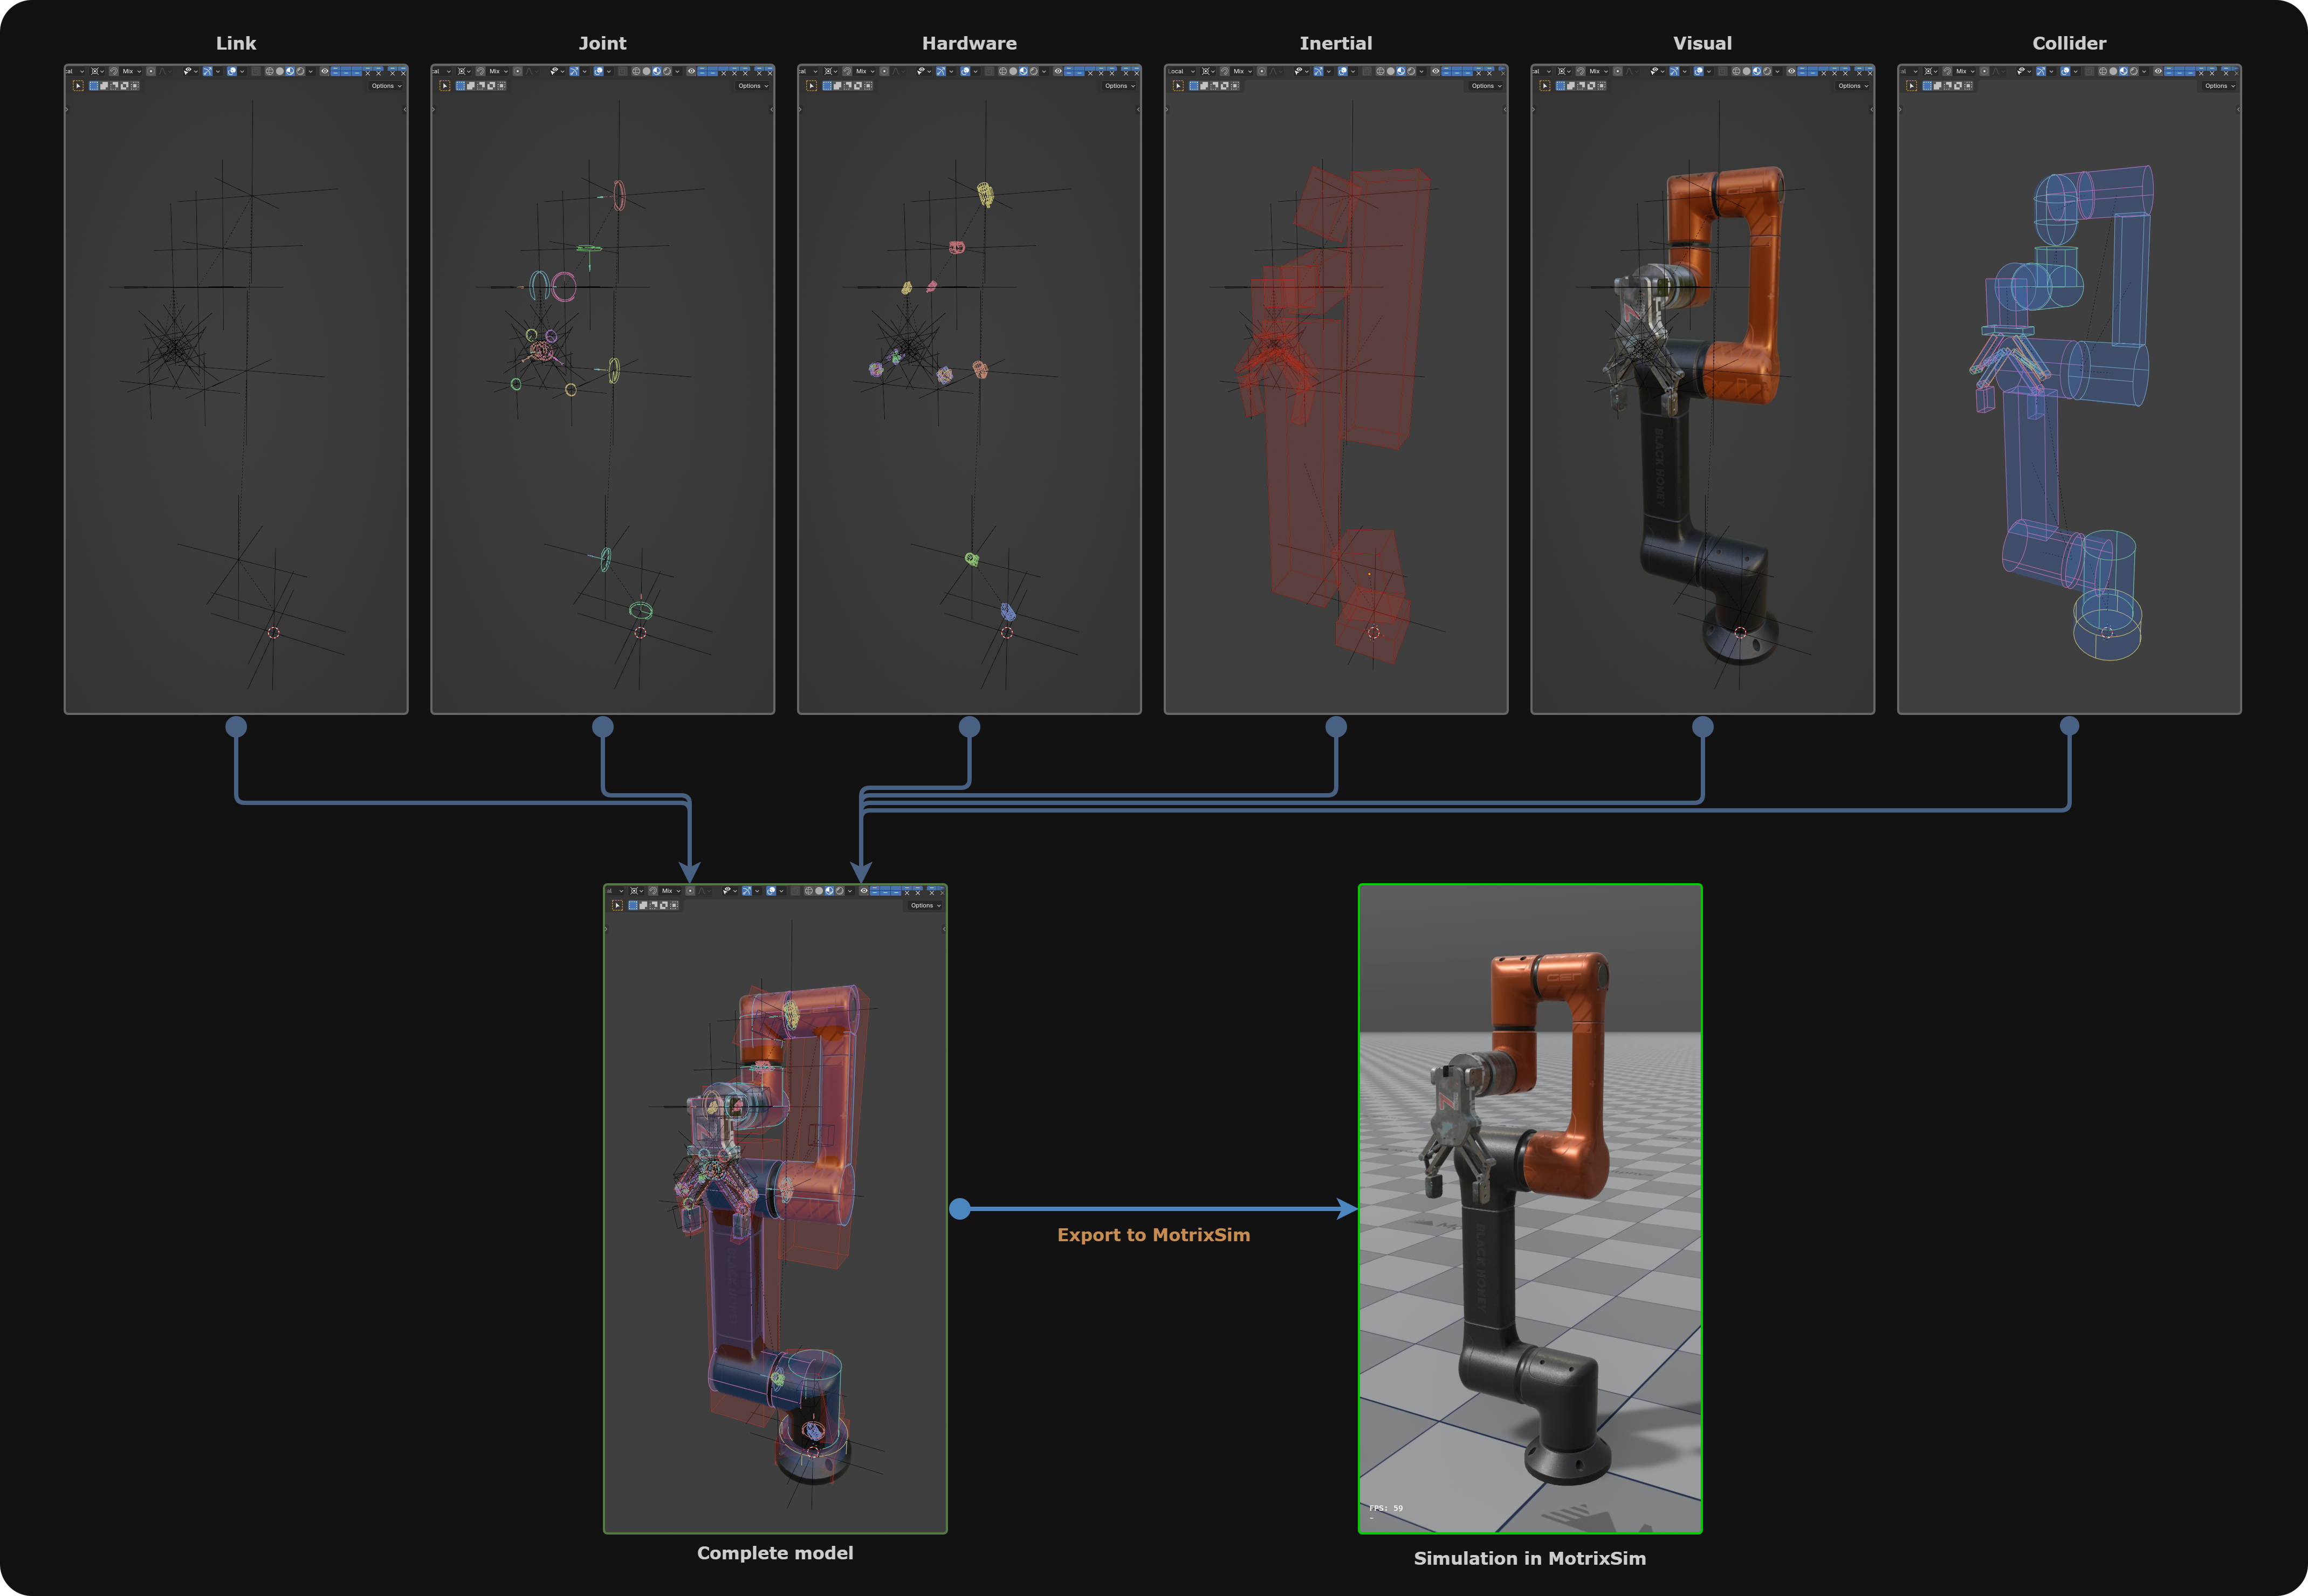
Forge 是一个高效用于创建、编辑和配置 —— 精确描述铰接多体系统运动学结构、惯性属性、几何视觉、几何碰撞、执行器与传感器等 XML 场景的拓展工具。主要解决了:MJCF 没有可视化编辑工具、简化 XML 场景描述的创建、编辑和配置。核心是 Forge 插件及其配套的 MCP Server。工具支持在 Blender 中创建、编辑、检查和导入/导出 MJCF 场景描述,也可以通过 MCP 将 Forge 能力提供给 Codex、Claude Code 等 AI Agent。
由于 MJCF 没有可视化编辑工具,导致对复杂描述下的 XML 场景编辑是灾难性的。因此我们基于 Blender 开源应用开发了 Forge 插件工具打通了这一壁垒,使得创建/编辑/配置 XML 场景从此变得及其简单。
主要功能
- 创建 MJCF 模型结构:创建和组织 Link、Joint、Geometry、Collider、Site、Inertial、Actuator、Tendon、Sensor、Equality、Contact、Light、Camera 等模型元素;
- 编辑模型定义与属性:配置 Global/General 参数、模型类型、几何体和材质、运动学、硬件、Meta Elements,以及对象的父子关系、根 Link、实例 Link 和变换等属性;
- 在视口中交互编辑:通过 Forge 面板、属性面板和 Gizmo 调整形状、Link、Joint、Actuator、Tendon、Sensor 等 MJCF 属性,实时检查场景结构;
- 导入与导出:导入已有 MJCF 标准的 .XML 转换为 Forge 规则的场景结构,或将用 Forge 配置好的场景结构导出为 MJCF 标准的 .XML 文件,并保存 Blender 工程文件;
- 网格与碰撞处理:执行网格检查,并使用 CoACD 将复杂网格分解为可用于碰撞检测的凸包;
- MCP 自动化:通过 MCP Bridge,让 Claude Code、Codex 等 Agent 查询场景、调用 Forge Operator、创建或修改模型、执行导入导出、检查多体关系等。
组件分解
应用案例
6.4编辑器与场景调试
场景调试需要将控制输入、物体运动与运行状态对应起来,才能从异常现象追溯到具体原因。MotrixSim 围绕 Python 任务脚本和独立 Editor 组织调试工作流,让任务交互、场景观察与对象检查相互衔接。
Python 脚本调试
Python 调试将任务控制与可视化放在同一个脚本中。开发者加载模型、编写控制逻辑并推进仿真,通过 RenderApp 观察场景,并利用自定义 UI 构建任务操作面板。按钮、开关和选择控件可与脚本逻辑连接,用于目标切换、任务启停、复位和显示设置;操作面板还可与三维视口、状态日志和图像面板组合,按调试需要组织布局。
在机械臂抓取与放置示例中,任务、状态、配置和日志按可折叠分组组织,与机器人全景和夹爪近景并排呈现。选择目标并启动任务后,开发者可在全景中查看运动路径,在近景中检查接近与夹持过程,并结合阶段日志和曲线变化定位异常发生的时刻。调整控制逻辑或场景配置后,重新运行并对照结果,验证修改的影响。
独立 Editor 场景调试
独立 Editor 面向模型接入后的场景检查,将通过场景树、视口选择与属性面板的联动,把对象层级、空间位置和物理状态关联起来。排查夹爪提前接触的问题时,可通过辅助显示对照碰撞形状与可见模型;排查异常运动时,则可结合关节位置、参考坐标以及执行器、传感器和接触信息,逐步缩小问题范围。
视口和工具面板支持停靠、分区与标签页组合,便于将整体运动、局部几何和状态信息并排查看。统一的操作图标帮助用户在不同面板间识别常用功能;日志面板支持长文本阅读、搜索、筛选和自动跟随,用于追踪异常出现前后的运行记录。
未来,独立 Editor 还将支持内置 Python 逻辑,使脚本驱动的任务交互与对象检查能够在同一工作区中结合。
Python 脚本与独立 Editor 分别侧重任务逻辑迭代和场景对象检查,共同支持从运行、观察到定位、验证的调试过程。
7结语
回看智能技术的发展史,每一次能力的跃迁,背后都是某种关键资源获取成本的骤降。互联网让文本与图像近乎零成本地积累,催生了今天的语言模型;而物理世界的经验恰恰相反——昂贵、缓慢、危险,且几乎不可复现。物理 AI 要形成可规模化的学习闭环,前提是让物理经验变得像数据一样可复制、可组合、可批量生成。 这正是仿真在物理 AI 时代的新位置:它不再只是开发流程末端的验证工具,而是物理经验的生产系统。
这种能力之所以值得作为基础设施去建设,是因为它的底层是跨行业共用的。一辆车、一台挖掘机、一条产线、一个机械臂,面对的都是同一个问题:在不完全确定的环境中,依据观测做出决策,并承担动作的物理后果。对这一共性问题的每一次求解——更可信的接触、更大规模的并行、更完整的多模态反馈——都会同时降低所有行业获取物理经验的门槛。物理 AI 的学习资源,第一次有可能在行业之间流通与复用。
我们清楚这条路仍处于早期。MotrixSim 会继续在可信物理、规模化计算与多模态反馈三个方向上投入,并随着应用场景的深入持续更新这份报告。我们的目标始终未变:让物理交互成为可规模化生成的学习资源,让更多探索先在虚拟世界中完成。
8References
- Karlsruhe Institute of Technology. Tire bench-test dataset (TYDEX format), 32 files, 1015 operating points. doi:10.35097/p0rr2jc5wmf0drf8
- fishbotics/robometrics: robot motion evaluation framework, revision 81e3d1d6. github.com/fishbotics/robometrics
- C. Chamzas, C. Quintero-Peña, Z. Kingston, A. Orthey, D. Rakita, M. Gleicher, M. Toussaint, and L. E. Kavraki. MotionBenchMaker: A tool to generate and benchmark motion planning datasets. IEEE Robotics and Automation Letters, 2022. doi:10.1109/LRA.2021.3133603
- A. Fishman, A. Murali, C. Eppner, B. Peele, B. Boots, and D. Fox. Motion Policy Networks. CoRL, 2022. arXiv:2210.12209
9附录
数据来源与测试条件(车辆动力学)
- 弹簧与阻尼特性采用合成示例数据,用于展示非线性元件配置。
- 单环境性能测试使用 MotrixSim 0.10.1、AMD Ryzen 7 9700X、单 worker、f32 精度和 5 ms 步长;预热 400 步后重复 5 轮,仅计物理步进耗时。并行吞吐来自 96 CPU 与单张 RTX 3090 的异步采样节点。结果对应独立标定的受测模型,原始记录未随公开仓库发布。
Magic Formula 公式与符号定义
Magic Formula 将滑移映射为非线性轮胎力。 下面以纯纵向或纯侧向工况的力幅值说明其基本形式,与正文中的特性曲线一致;纵向与侧向分别使用各自的拟合参数:
| 符号 | 定义与作用 |
|---|---|
| i | 方向下标:x 为轮胎纵向,y 为轮胎侧向;两个方向的参数分别拟合。 |
| s | 本构曲线的输入:纵向取滑移率的绝对值 |κ|,侧向取侧偏角的绝对值 |α|。 |
| κ | 纵向滑移率,无量纲,描述轮胎圆周速度与纵向行驶速度的相对差异;纯滚动时为 0。图中的百分数为 κ × 100%。 |
| α | 侧偏角,轮胎朝向与轮心相对路面速度方向之间的夹角;公式中使用弧度(rad),曲线图横轴使用角度(deg)。 |
| yᵢ(s) | 方向 i 上的轮胎力幅值与法向载荷之比,即无量纲力系数;不是几何图中的 y 坐标。 |
| Bᵢ | 刚度因子,控制小滑移区间的增长快慢;Bᵢs 为无量纲。纵向 Bₓ 无量纲,侧向 Bᵧ 以 rad⁻¹ 表示。 |
| Cᵢ | 形状因子,无量纲,控制整条曲线的形状。 |
| Dᵢ | 幅值因子,无量纲,设定力系数的峰值尺度;对应的力尺度为 Fz · Dᵢ。 |
| Eᵢ | 曲率因子,无量纲,调节峰值附近的弯曲与峰后变化。 |
| Fx、Fy | 地面对轮胎的纵向力与侧向力,单位 N;这里的绝对值表示力幅值,实际方向由滑移及坐标约定确定。 |
| Fz | 地面对轮胎的法向支撑力,单位 N,接触时取非负值,由法向接触求解得到,不由上述 MF 切向公式产生。 |
其中 sin 为正弦,arctan 为反正切,竖线表示绝对值。小滑移处力系数曲线的斜率由 BᵢCᵢDᵢ 共同决定;Bᵢ、Dᵢ 还可随法向载荷变化,以表达轮胎载荷敏感性。
几何图中的 R 为轮胎有效滚动半径(m),ω 为车轮自转角速度(rad/s),Rω 为圆周速度(m/s);V 为轮心相对路面的平移速度,Vx、Vy 分别是其在轮胎纵向、侧向的分量(m/s)。轮速与平移速度确定滑移,法向接触确定载荷,轮胎切向力则参与整车动力学求解,将轮胎响应与悬架、车身运动联系起来。